Va chạm robot FANUC: cài Collision Guard, xử lý SRVO-050 và báo nhầm do tải trọng
0 lượt xem
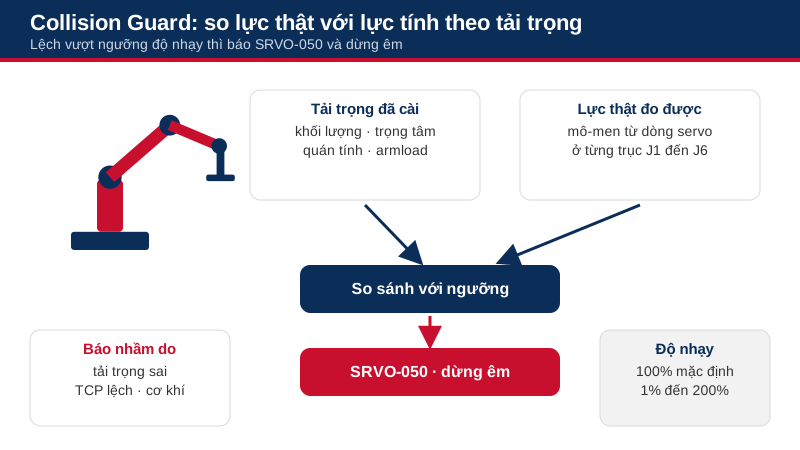
Trả lời nhanh: va chạm robot FANUC được phát hiện bằng chức năng Collision Guard (phát hiện va chạm độ nhạy cao): robot tính lực phải có khi chạy theo tải trọng bạn đã cài, thấy lực thật lệch quá ngưỡng thì báo SRVO-050 Collision Detect alarm và dừng êm. Vì chức năng dựa vào tải trọng nên cài sai khối lượng hoặc trọng tâm sẽ báo nhầm hoặc không báo khi có va thật. Sau va chạm thật, phải kiểm tra TCP, vị trí mastering và cơ khí trước khi chạy lại. Bài này theo tài liệu R-30iB Optional Function của FANUC.
Va chạm robot FANUC và Collision Guard: cài độ nhạy 1-200%, lệnh COL DETECT, xử lý sau va chạm, kiểm tra TCP, mastering và báo nhầm do sai tải trọng.
Collision Guard hoạt động ra sao
Tài liệu FANUC mô tả chức năng này như sau: khi phát hiện robot va vào vật, nó báo lỗi và dừng robot nhanh bằng cách giảm tốc sao cho cú sốc lên robot nhỏ nhất. Độ nhạy đã được FANUC chỉnh sẵn cho từng loại robot nên thông thường không cần chỉnh. Chức năng bật sẵn ngay từ khi cấp nguồn tủ, và độ nhạy tự động tăng khi dạy điểm (teach) để bảo vệ người dạy.
Nguyên lý đơn giản: robot biết khối lượng và trọng tâm của đầu kẹp cùng chi tiết bạn khai, từ đó tính ra mô-men phải có ở từng trục. Nếu mô-men thực đo từ dòng servo lớn hơn hẳn, nghĩa là có một lực lạ tác động, và robot coi đó là va chạm. Hiểu điều này giải thích vì sao tải trọng cài sai là thủ phạm số một của báo va chạm nhầm.
Không phải model nào cũng hỗ trợ bản độ nhạy cao. Tài liệu ghi nếu nhóm robot không hỗ trợ thì không vào được màn hình Collision Guard Setup, và có cảnh báo kiểu MOTN-404 (Group # does not support HSCD). Đời tủ cũ hoặc robot cũ có thể chỉ có chức năng va chạm cơ bản.
Cần phân biệt rõ hai việc hay bị nhập làm một. Phát hiện va chạm là bảo vệ robot và dụng cụ: nó dừng sau khi đã có lực lạ. Nó không báo trước và không bảo vệ người đứng trong vùng làm việc. Nếu cell có người vào thao tác, an toàn phải dựa vào rào chắn, cảm biến vùng, mạch dừng khẩn hoặc chức năng an toàn kép (xem DCS an toàn robot FANUC). Trong thực tế xưởng, nhiều sự cố xảy ra vì người vận hành tin rằng "robot có báo va chạm là đủ an toàn".
Cài độ nhạy phát hiện va chạm robot: màn hình Coll Guard
Tài liệu có một khuyến cáo rất đáng nhớ: hạ độ nhạy dưới 100 làm chức năng kém hiệu quả, nên cố gắng không hạ, và nếu bắt buộc phải hạ thì phải rất cẩn thận. Nếu robot liên tục chịu lực lớn tới mức gần ngưỡng va chạm thì chi tiết cơ khí bị căng, tuổi thọ robot giảm; tốt hơn là sửa chương trình để giảm lực thay vì chỉnh độ nhạy.
Nên bật ngõ ra Collision Guard Error để PLC của cell biết robot dừng vì va chạm, thay vì chỉ biết "robot dừng".
| Mục | Mặc định | Ý nghĩa |
|---|---|---|
| Sensitivity | 100% | Độ nhạy từ 1% đến 200%. Thấp hơn là kém nhạy, cao hơn là nhạy hơn và phản ứng nhanh hơn |
| Sensitivity Def. Reg. | R[0] | Thanh ghi dùng với lệnh COL GUARD ADJUST để đổi độ nhạy trong chương trình; 0 là không dùng |
| Collision Guard Error | DO[0] | Đầu ra số bật lên khi có lỗi phát hiện va chạm; 0 là không dùng |
| Col. Guard enabled | DO[0] | Đầu ra số bật khi chức năng đang được bật qua màn hình này; 0 là không dùng |
Lệnh COL DETECT ON/OFF và COL GUARD ADJUST trong chương trình TP
Cảnh báo của tài liệu: khi tắt, cả chức năng độ nhạy cao lẫn chức năng va chạm cơ bản đều bị tắt. Vì vậy chỉ tắt đoạn ngắn nhất có thể. Các lệnh chỉ áp dụng cho nhóm chuyển động có trong group mask của chương trình gọi chúng. Lệnh COL GUARD ADJUST đổi độ nhạy tạm thời, ghi đè giá trị trong màn hình Setup: dùng không đối số (lấy theo thanh ghi đã khai), một đối số trực tiếp, hoặc gián tiếp qua thanh ghi.
| Dòng TP | Giải thích |
|---|---|
| 10: J P[1] 100% FINE | Về điểm bắt đầu |
| 11: COL DETECT OFF | Tắt phát hiện va chạm |
| 12: L P[2] 2000mm/sec CNT100 | Đoạn chuyển động cần tắt |
| 13: L P[3] 2000mm/sec CNT100 | Đoạn chuyển động cần tắt |
| 14: L P[4] 2000mm/sec CNT100 | Đoạn chuyển động cần tắt |
| 15: COL DETECT ON | Bật lại ngay sau đoạn đó |
| 16: J P[2] 50% FINE | Tiếp tục chương trình |
Báo va chạm nhầm: nguyên nhân do tải trọng, TCP và cơ khí
Về tải trọng, tài liệu có chức năng Payload Setting Confirm: vào MENU, SYSTEM, F1 [TYPE], chọn PayLoadCheck. Màn hình này cho phép kiểm tra cài đặt bằng phím PLSET (robot tự chạy nhẹ trục J4, J5, J6, khoảng 30 giây) và phép thử quá tải OVLD. Ngưỡng coi là cài đặt đúng theo tài liệu là sai lệch dưới 10%. Ngoài ra còn chức năng Load Estimation (ước lượng tải), cần gói tùy chọn Collision Detection độ nhạy cao và model được hỗ trợ.
- Tải trọng (payload) và armload: khối lượng, tọa độ trọng tâm X, Y, Z, quán tính của đầu kẹp và chi tiết đã đúng chưa? Có thay đầu kẹp, thêm cảm biến, cáp, ống khí mà chưa cập nhật không? Xem cài đặt tải trọng robot FANUC.
- Lịch tải: chương trình có đang dùng đúng số payload schedule không (có 10 schedule)? Chạy kẹp chi tiết nặng mà vẫn dùng schedule của đầu kẹp rỗng là lỗi rất hay gặp.
- Cơ khí: robot mới bảo dưỡng, bơm mỡ, đầu dây bị kẹt hay ma sát tăng ở một trục (bôi mỡ xong, trời lạnh, hộp số mới) cũng có thể làm mô-men tăng.
- Chuyển động: tăng tốc rất cao ở tư thế duỗi xa, tư thế gần kỳ dị (singularity).
- Vật cản thật nhẹ như dây điện kéo, ống khí vướng, đồ gá lệch vài mm.
Xử lý sau khi va chạm thật: kiểm tra những gì trước khi chạy lại
Va chạm thật là chuyện khác. Khi robot đã đập vào đồ gá hoặc chi tiết, đừng chỉ reset rồi chạy. Một trình tự an toàn:
- Dừng và an toàn: giữ robot ở trạng thái dừng, cấm người vào vùng, bấm dừng khẩn nếu cần. Nếu phải nhả phanh để đẩy tay robot ra khỏi vật kẹt thì dùng bộ nhả phanh đúng cách và có người đỡ cánh tay.
- Kiểm tra bằng mắt: đầu kẹp, mặt bích, cáp, ống khí, nắp che. Tìm vết nứt, bu lông lỏng, vết dầu rỉ ở hộp số.
- Kiểm tra TCP: đặt đầu kẹp vào một điểm chuẩn (mũi nhọn cố định) rồi xoay quanh tâm, xem điểm có lệch không. Nếu lệch, dạy lại tool frame. Xem user frame, tool frame.
- Kiểm tra mastering: nếu va mạnh, vị trí gốc có thể dịch. So sánh vài điểm chuẩn với trước đây; sai thì mastering lại.
- Chạy thử chậm (override thấp) toàn chương trình, theo dõi tiếng ồn và độ rung trước khi tăng tốc.
Lưu ý kỹ thuật: Va chạm mạnh có thể làm hỏng hộp số hoặc motor mà chưa báo lỗi ngay. Nếu thấy tiếng lạ, rung hoặc nhiệt tăng sau va chạm, dừng robot và kiểm tra cơ khí. Mọi thao tác trong vùng làm việc phải khóa nguồn (LOTO).
Khuyến nghị cài đặt va chạm cho từng loại cell
Cell gắp thả, cấp phôi máy CNC: giữ độ nhạy 100%, khai đủ payload và armload, bật ngõ ra Collision Guard Error về PLC. Nếu đầu kẹp có hai trạng thái (kẹp phôi và rỗng) hãy dùng hai schedule và chuyển bằng lệnh PAYLOAD trong chương trình.
Cell có đoạn chủ ý tiếp xúc (ép, đẩy, chèn): dùng COL DETECT OFF cho đoạn ngắn nhất hoặc COL GUARD ADJUST, đừng hạ độ nhạy toàn cục. Cân nhắc cảm biến lực nếu thao tác cần kiểm soát lực chính xác.
Robot cộng tác: là một nhóm riêng với chức năng dừng khi tiếp xúc, thiết lập an toàn khác; xem robot cộng tác FANUC CRX. Không dùng bài này thay cho đánh giá an toàn cộng tác.
Với cell mới, có thể mô phỏng trước bằng ROBOGUIDE để tránh vùng chạy sát đồ gá.
Vietnam Tomita hỗ trợ xử lý va chạm robot FANUC như thế nào
Vietnam Tomita hỗ trợ kiểm tra cài đặt tải trọng, Collision Guard, TCP và mastering sau va chạm cho robot FANUC. Để khảo sát nhanh, hãy gửi: model robot và đời tủ, mã lỗi kèm số trục, ảnh đầu kẹp và chi tiết gắp, khối lượng ước tính, và chương trình đang chạy.
Bạn có thể gửi yêu cầu hoặc liên hệ. Chi phí theo báo giá thực tế.
Câu hỏi thường gặp
SRVO-050 là lỗi gì?
Là Collision Detect alarm: robot phát hiện lực tác động lệch so với giá trị tính theo tải trọng đã cài và dừng. Có thể là va chạm thật hoặc báo nhầm do cài sai tải trọng, TCP hay cơ khí.
Độ nhạy Collision Guard chỉnh trong khoảng nào?
Theo tài liệu R-30iB: từ 1% đến 200%, mặc định 100%. Thấp là kém nhạy, cao là nhạy hơn. Hạ dưới 100 làm chức năng kém hiệu quả, chỉ hạ khi thật cần.
Robot báo va chạm mà không thấy va vào gì thì sao?
Kiểm tra tải trọng (khối lượng, trọng tâm, quán tính), schedule đang dùng, armload, tình trạng cơ khí sau bảo dưỡng và tư thế chạy. Đừng vội hạ độ nhạy.
Có tắt hẳn phát hiện va chạm được không?
Tài liệu ghi không thể tắt thường xuyên. Chỉ tắt tạm bằng COL DETECT OFF trong chương trình; chương trình kết thúc thì tự bật lại. Nên tắt đoạn ngắn nhất.
Sau va chạm có cần mastering lại không?
Không phải lần nào, nhưng nếu va mạnh hoặc điểm chuẩn lệch thì có. Luôn kiểm tra TCP và so sánh điểm chuẩn trước khi chạy lại.
Phát hiện va chạm có thay được rào an toàn không?
Không. Đây là chức năng bảo vệ robot và dụng cụ, không phải thiết bị an toàn cho người. An toàn người phải dựa trên rào, cảm biến và mạch an toàn của cell.