User frame tool frame robot FANUC: cách dạy 3 điểm, 6 điểm và kiểm tra sai lệch
0 lượt xem
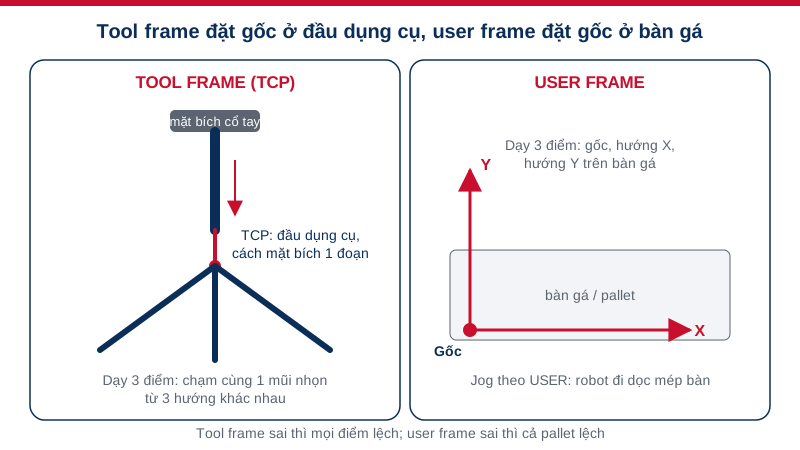
Trả lời nhanh: user frame tool frame là hai hệ tọa độ giúp robot FANUC hiểu đầu dụng cụ nằm ở đâu (tool frame, còn gọi TCP) và phôi hay bàn gá nằm ở đâu (user frame). Tool frame thường dạy bằng cách chạm cùng một mũi nhọn từ 3 hướng khác nhau (3 điểm) hoặc thêm hướng của dụng cụ (6 điểm); user frame dạy bằng 3 điểm là gốc, hướng X, hướng Y. Bài này nói cách dạy, cách kiểm tra bằng mắt thường, và khi nào phải dạy lại, nhất là sau va chạm.
User frame tool frame robot FANUC: khác nhau thế nào, dạy tool frame 3 điểm và 6 điểm, user frame 3 điểm, cách kiểm tra độ chính xác và khi nào phải dạy lại.
User frame tool frame là gì, khác nhau ở đâu
Robot luôn biết vị trí mặt bích cổ tay của nó, vì nó đo được góc từng khớp. Nhưng việc bạn cần là đưa đầu kìm, mũi hàn, mỏ vặn vít tới đúng chỗ, và những thứ này không nằm ở mặt bích mà cách đó một đoạn. Tool frame cho robot biết đoạn đó.
Tool frame (hệ tọa độ dụng cụ) đặt gốc tại TCP (Tool Center Point), thường là đầu dụng cụ làm việc. Nếu bạn không dạy tool frame, robot coi mặt bích là điểm làm việc. Khi dạy đúng, lệnh `L P[3] 100mm/sec FINE` đưa mũi dụng cụ tới điểm P[3], và khi xoay cổ tay robot xoay quanh chính mũi đó chứ không văng đi.
User frame (hệ tọa độ người dùng) là hệ tọa độ bạn đặt lên bàn gá, pallet, băng tải hoặc phôi. Điểm dạy ghi trong user frame, nên khi bàn gá dịch chỗ, bạn chỉ cần dạy lại user frame, không phải dạy lại hàng chục điểm.
Chương trình chọn frame bằng hai lệnh: `UTOOL_NUM=1` và `UFRAME_NUM=1` (sổ tay FANUC có ví dụ `UTOOL_NUM=9`). Số khung khả dụng phụ thuộc cấu hình; trên nhiều robot mặc định là 10 tool frame và 9 user frame, nhưng hãy xem trong màn hình cài đặt frame của robot bạn.
Muốn biết hệ tọa độ jog trên pendant (JOINT, WORLD, TOOL, USER) liên quan thế nào, đọc bài teach pendant FANUC iPendant.
Cách dạy tool frame robot FANUC: 3 điểm, 6 điểm, nhập trực tiếp
Màn hình dạy frame nằm trong menu cài đặt (SETUP), mục Frames, rồi chọn Tool Frame và số khung cần dạy. Tên phím và thứ tự menu có khác nhẹ giữa các đời controller (R-30iB, R-30iB Plus), nên hãy đối chiếu với manual đúng đời.
Dạy 3 điểm (Three Point) dùng để tìm vị trí của TCP (X, Y, Z so với mặt bích). Chuẩn bị một mũi nhọn cố định (đinh nhọn gắn trên bàn). Bạn dùng chính dụng cụ chạm vào mũi nhọn đó từ ba tư thế cổ tay khác nhau thật nhiều, mỗi lần ghi một điểm. Từ ba điểm, robot tính ra TCP nằm ở đâu. Tư thế càng khác nhau thì kết quả càng chính xác; ba tư thế gần giống nhau cho kết quả sai.
Dạy 6 điểm (Six Point) làm thêm việc xác định hướng của khung dụng cụ (hướng X và Z của dụng cụ). Dùng khi cần đúng hướng, ví dụ mỏ hàn phải nghiêng theo góc nhất định, hay vặn vít phải thẳng góc. Ba điểm đầu giống như trên, thêm các điểm định hướng theo thứ tự màn hình yêu cầu.
Nhập trực tiếp (Direct Entry) cho phép gõ X, Y, Z, W, P, R. Dùng khi đã có số liệu từ bản vẽ CAD của tay gắp và nhập thẳng cho nhanh, rồi kiểm lại bằng chạm mũi nhọn.
Nếu bạn gắn thêm tải lên cổ tay, đừng quên khai báo tải trọng (payload) tương ứng; xem bài tải trọng robot FANUC. Hai việc này khác nhau nhưng thường làm cùng lúc khi đổi tay gắp.
| Cách dạy | Xác định được gì | Cần chuẩn bị | Khi nào dùng |
|---|---|---|---|
| 3 điểm | Vị trí TCP (X, Y, Z) | Mũi nhọn cố định | Tay gắp, mỏ hàn khi hướng không quan trọng |
| 6 điểm | Vị trí và hướng của khung dụng cụ | Mũi nhọn, hướng X và Z rõ | Mỏ hàn, dụng cụ cần đúng hướng |
| Nhập trực tiếp | Số liệu gõ thẳng | Số liệu từ bản vẽ | Có số liệu CAD, hoặc khôi phục khung cũ |
Cách dạy user frame: 3 điểm gốc, hướng X, hướng Y
User frame cũng nằm trong menu Frames, mục User Frame. Cách dạy phổ biến nhất là 3 điểm:
Điểm 1: gốc (Origin). Jog mũi dụng cụ (tool frame đã dạy đúng) tới gốc của bàn gá, ví dụ một góc pallet, rồi ghi điểm. Điểm 2: hướng X. Jog theo dọc một cạnh đã chọn làm trục X, ghi điểm. Điểm 3: hướng Y. Jog tới một điểm nằm trên hướng Y, ghi điểm. Robot suy ra hướng Z theo quy tắc bàn tay phải. Cũng có cách 4 điểm thêm điểm gốc riêng, và nhập trực tiếp.
Hai điều rất quan trọng. Một là tool frame phải đúng trước, vì user frame được dạy bằng chính đầu dụng cụ; tool frame sai thì user frame sai theo. Hai là ba điểm không được thẳng hàng, nên chọn điểm X cách gốc đủ xa (vài trăm mm) để sai số nhỏ.
Sau khi dạy, mọi điểm trong chương trình có `UFRAME_NUM` tương ứng được hiểu theo khung này. Khi bàn gá lệch, bạn chỉ dạy lại 3 điểm này, các điểm còn lại tự theo.
- Dạy tool frame trước, user frame sau.
- Dùng mũi nhọn thật sự nhọn, tránh dùng góc tròn.
- Chọn gốc và hướng X ở mép bàn rõ ràng, dễ tìm lại.
- Ghi lại giá trị và ngày dạy khung ở một sổ riêng.
Kiểm tra độ chính xác user frame tool frame
Không cần máy đo đắt tiền, bạn kiểm được bằng mắt trong vài phút.
Kiểm tool frame bằng cách xoay quanh TCP. Đưa mũi dụng cụ gần một mũi nhọn cố định, đổi hệ jog sang TOOL, rồi xoay các góc cổ tay (W, P, R). Nếu tool frame đúng, mũi dụng cụ đứng yên tại một điểm trong khi thân robot xoay quanh. Nếu mũi dụng cụ vẽ vòng tròn quanh điểm đó, TCP đang sai.
Kiểm user frame bằng cách jog dọc trục. Đổi hệ jog sang USER, rồi jog theo X: mũi dụng cụ phải chạy song song cạnh bàn đã chọn làm trục X. Sau đó jog theo Y và theo Z. Nếu chạy chéo, user frame sai hướng.
Kiểm bằng một điểm thứ tư. Chọn một điểm chuẩn không dùng khi dạy (ví dụ một lỗ khác trên bàn), đưa mũi dụng cụ tới đó và xem sai lệch có nằm trong dung sai mong muốn không.
Một dấu hiệu để nhận ra frame sai: robot đúng ở một góc bàn nhưng lệch dần khi ra xa. Thường do hướng X hoặc Y dạy sai, hoặc ba điểm quá gần nhau.
| Triệu chứng | Nguyên nhân thường gặp |
|---|---|
| Xoay cổ tay mà mũi dụng cụ vẽ vòng tròn | Tool frame sai vị trí TCP, hoặc mũi nhọn dạy không chắc |
| Chạy theo X mà robot đi chéo cạnh bàn | User frame sai hướng, hoặc điểm X dạy lệch |
| Đúng ở một góc, lệch dần ra xa | Ba điểm quá gần nhau, hoặc hướng X, Y không vuông góc |
| Cả loạt điểm lệch cùng một lượng | Chọn nhầm UFRAME_NUM, UTOOL_NUM trong chương trình |
| Sau va chạm, điểm lệch | Tay gắp bị cong, TCP đổi, cần dạy lại tool frame |
Khi nào phải dạy lại tool frame và user frame
Có những thời điểm gần như chắc chắn phải dạy lại:
Sau va chạm. Dụng cụ hoặc tay gắp có thể bị cong, nhìn bằng mắt khó thấy, nhưng TCP đã đổi vài mm. Hãy kiểm lại tool frame bằng mũi nhọn trước khi chạy tiếp. Phần va chạm và cách robot phát hiện nằm ở bài va chạm collision detection robot FANUC.
Sau khi thay tay gắp, dao, mỏ hàn hay đầu kẹp. Dù cùng loại, sai số lắp có thể vài phần mười mm.
Sau khi dời bàn gá hoặc robot. Chỉ cần dạy lại user frame nếu tool frame còn đúng.
Sau khi thay motor, encoder hoặc bảo dưỡng lớn làm lệch mastering. Khi đó phải kiểm mastering trước, rồi mới kiểm frame; bài mastering robot FANUC giải thích sự khác nhau.
Định kỳ. Với việc cần độ chính xác cao (hàn, mài, lắp ráp), nên kiểm định kỳ và ghi biên bản.
Những sai lầm hay gặp ở xưởng
Nếu bạn dùng bù offset bằng thanh ghi vị trí để dịch điểm, hãy xem bài thanh ghi robot FANUC R, PR; offset là cách dịch điểm khi frame vẫn đúng nhưng phôi lệch.
- Dạy tool frame bằng ba tư thế gần giống nhau. Kết quả sai mà không báo lỗi.
- Dùng đầu kìm mòn tròn làm điểm chạm. Điểm chạm phải nhọn và cố định.
- Không ghi lại giá trị khung. Khi chương trình bị ghi đè, không có cách khôi phục nhanh.
- Dùng chung tool frame số 1 cho nhiều tay gắp. Mỗi tay gắp một số khung, và chương trình phải gọi đúng số.
- Sửa điểm khi đang ở sai frame. Ghi điểm khi `UFRAME_NUM` hoặc `UTOOL_NUM` đang khác với lúc dạy sẽ làm điểm lệch cả loạt.
- Sửa tool frame khi chương trình đang dùng. Mọi điểm gắn với tool frame đó đều đổi theo; hãy thông báo và kiểm tra lại toàn bộ.
Vietnam Tomita hỗ trợ dạy frame và hiệu chuẩn robot như thế nào
Với robot đang chạy, nhu cầu thường gặp là dạy lại frame sau thay tay gắp, kiểm tra hiệu chuẩn sau va chạm, dạy lại điểm và đào tạo thợ tự làm việc này. Vietnam Tomita có thể hỗ trợ theo từng trường hợp.
Để chúng tôi tư vấn đúng, bạn cho biết model robot, đời controller, loại việc (hàn, lắp, gắp), tay gắp hoặc dụng cụ đang dùng, và triệu chứng (lệch bao nhiêu, lệch ở đâu). Gửi qua gửi yêu cầu hoặc liên hệ. Chi phí theo báo giá thực tế sau khảo sát.
Câu hỏi thường gặp
Tool frame là gì trong robot FANUC?
Là hệ tọa độ có gốc tại điểm làm việc của dụng cụ (TCP). Dạy đúng thì robot đưa đầu dụng cụ tới điểm đã dạy và xoay quanh chính đầu đó.
User frame dùng để làm gì?
Dùng để đặt hệ tọa độ lên bàn gá, pallet hay băng tải. Khi bàn gá dịch chỗ, chỉ cần dạy lại user frame mà không phải dạy lại các điểm.
Dạy tool frame 3 điểm khác 6 điểm ra sao?
3 điểm xác định vị trí của TCP, 6 điểm xác định thêm hướng của khung dụng cụ. Việc cần đúng hướng như mỏ hàn thường dùng 6 điểm.
Làm sao biết tool frame vừa dạy đúng?
Chuyển jog sang TOOL, xoay các góc cổ tay quanh một mũi nhọn cố định. Nếu mũi dụng cụ đứng yên là đúng, nếu vẽ vòng tròn là sai.
Có bao nhiêu tool frame và user frame?
Phụ thuộc cấu hình robot. Nhiều robot mặc định có 10 tool frame và 9 user frame, hãy xem màn hình Frames của robot bạn.
Robot bị va chạm có phải dạy lại frame không?
Nên kiểm tra tool frame ngay vì dụng cụ có thể cong vài mm. Nếu đã lệch thì dạy lại, đồng thời kiểm tra mastering nếu nghi ngờ khớp bị lệch.
Chương trình chọn frame bằng lệnh nào?
Bằng UTOOL_NUM và UFRAME_NUM ở đầu chương trình, ví dụ UTOOL_NUM=1 và UFRAME_NUM=1. Quên các lệnh này là nguyên nhân hay gặp khiến robot đi lệch.