Thay motor robot FANUC: đỡ cánh tay, phanh, tháo lắp encoder và mastering lại
0 lượt xem
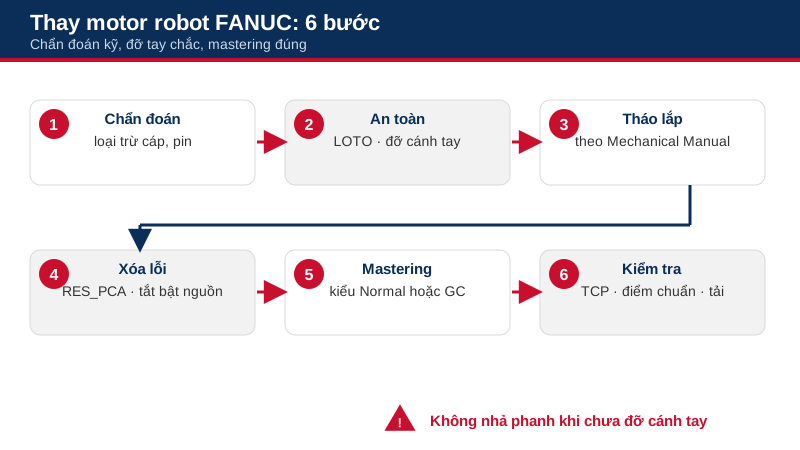
Trả lời nhanh: thay motor robot FANUC gồm sáu việc theo thứ tự: chẩn đoán chắc chắn là motor hỏng (không phải cáp, pin, bộ khuếch đại), đảm bảo an toàn và đỡ cánh tay trước khi nhả phanh hay tháo motor, tháo lắp theo Mechanical Unit Manual của đúng model, xử lý lỗi Pulsecoder (SRVO-062, 038, 075 hay xuất hiện sau thay), mastering lại và kiểm tra cuối gồm TCP, điểm chuẩn và hiệu chỉnh ước lượng tải. Bài này nêu khung làm việc; mô-men xiết, mã phụ tùng, tư thế đỡ phải lấy từ manual của đúng model robot.
Thay motor robot FANUC đúng cách: chẩn đoán trước, đỡ cánh tay, nhả phanh, thay encoder, kiểm tra mã motor, mastering lại, SRVO-038 sau thay và kiểm tra cuối.
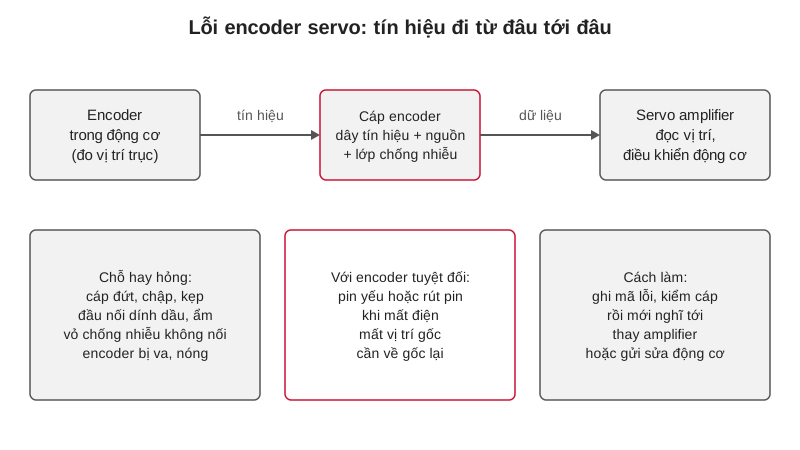
Trước khi thay motor robot FANUC: đã chắc là motor hỏng chưa
Tài liệu iRDiagnostics của FANUC liệt kê các lỗi như SRVO-043, 045, 046, 047, 049 trong nhóm Servo Diagnosis hỗ trợ chẩn đoán. Bạn nên dùng chức năng này để lấy gợi ý trước khi thay linh kiện. Xem mã lỗi robot FANUC SRVO thường gặp.
| Triệu chứng | Kiểm tra trước | Chỉ thay motor khi |
|---|---|---|
| SRVO-062 BZAL | Pin, cáp pin trong cụm cơ khí | Đã thay pin, cáp tốt mà lỗi lặp lại (tài liệu có ghi thay motor là một hướng xử lý) |
| SRVO-068 DTERR | Đầu nối CRF8, shield cáp, cáp | Cáp và bộ khuếch đại đã loại trừ |
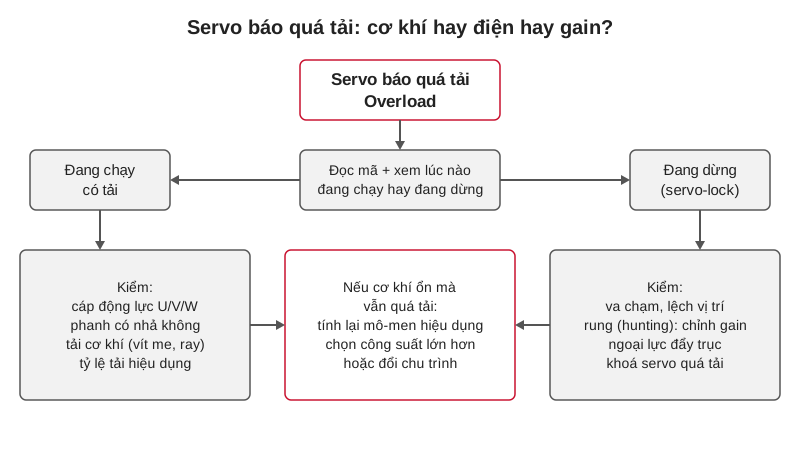
| SRVO-046 OVC, 043 DCAL, 045 HCAL | Tải trọng, cáp động lực, bộ khuếch đại, hộp số kẹt | Motor chạm đất hoặc cuộn dây hỏng sau khi đo |
| Tiếng ồn, rung, nóng bất thường một trục | Hộp số, bôi trơn, khớp nối | Ổ bi hoặc cuộn dây motor hỏng |
| Trục rơi nhẹ khi dừng | Phanh motor | Phanh hỏng mà không sửa riêng được |
An toàn và đỡ cánh tay: bước không được bỏ
Motor trục J2 và J3 giữ cánh tay chống trọng lực nhờ phanh. Khi tháo motor, hoặc khi nhả phanh để đẩy robot, cánh tay có thể rơi hoặc xoay bất ngờ. Đây là nguồn tai nạn nghiêm trọng nhất khi thay motor.
Quy tắc chung: đỡ cánh tay bằng cẩu, giá đỡ hoặc đồ gá theo hướng dẫn trong Mechanical Unit Manual trước khi tháo bất cứ bu lông motor nào. Đưa robot về tư thế an toàn (thường là tư thế cánh tay nằm hoặc tựa vào điểm dừng cơ khí) nếu manual cho phép. Khóa nguồn tủ (LOTO), treo biển báo, và với tủ điều khiển phải đợi đèn nạp bộ khuếch đại tắt vì tụ DC link còn điện áp cao.
Khi cần nhả phanh để dịch chuyển cánh tay, FANUC có bộ nhả phanh (brake release unit); tài liệu tủ R-30iB Mate Plus có phụ lục riêng cho bộ nhả phanh và bộ DR-3iB. Dùng đúng thiết bị đó, đúng đầu nối và đúng trục, có người đỡ tay robot. Không tự cấp 24V trực tiếp vào phanh nếu không có hướng dẫn.
Khi làm với robot đang lắp trong cell, kiểm tra thêm: bàn xoay, đồ gá hay thiết bị ngoại vi có thể chạm vào cánh tay khi nó dịch chuyển.
Lưu ý kỹ thuật: Không bao giờ để một người vừa nhả phanh vừa đứng dưới cánh tay robot. Việc nhả phanh phải có người thứ hai theo dõi và có sẵn phương án đỡ tay.
Tháo lắp motor và encoder: những điểm cần theo manual
Với robot cũ (nhiều năm chưa mở motor), nên kiểm tra luôn tình trạng gioăng và mỡ của hộp số bên cạnh. Xem thêm thay mỡ hộp giảm tốc robot FANUC.
- Xác định đúng mã motor: đọc nhãn motor cũ và đối chiếu danh mục phụ tùng theo model robot, trục và đời. Motor cùng công suất nhưng khác phanh, khác encoder hoặc khác trục ra không lắp lẫn được. Không đoán mã theo hình dạng.
- Chụp ảnh, làm dấu vị trí đầu nối, cáp, bu lông trước khi tháo. Bịt đầu nối để dầu mỡ và bụi không lọt vào.
- Mỡ và gioăng: khi tách motor khỏi hộp số, mỡ bôi trơn và gioăng có thể phải thay theo manual. Dùng đúng loại mỡ FANUC chỉ định.
- Khớp bánh răng/ăn khớp: lắp motor đúng độ rơ ăn khớp và xiết bu lông theo thứ tự và mô-men manual, không xiết bằng cảm giác.
- Encoder (Pulsecoder): nếu chỉ thay encoder riêng thì không làm rơi, va chạm hay để bụi vào mặt đĩa. Cắm đầu nối đúng chiều và kẹp chắc cáp.
- Cáp: không gập cáp quá bán kính cho phép; cố định bằng kẹp cáp chuẩn để khỏi bị kéo khi robot chạy.
Sau khi thay motor: lỗi Pulsecoder và mastering lại
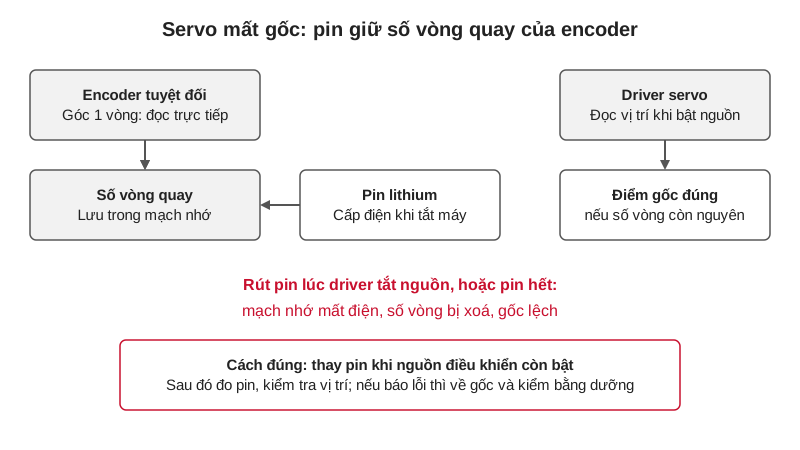
Khi motor hoặc encoder được thay, dữ liệu vị trí tuyệt đối của trục đó không còn đúng. Bạn thường gặp một chuỗi lỗi. SRVO-038 Pulse mismatch: số xung lúc tắt nguồn không khớp lúc bật; tài liệu ghi lỗi này có thể xảy ra sau khi thay motor hoặc pin hoặc nạp lại dữ liệu sao lưu. SRVO-062 BZAL và SRVO-075 Pulse not established cũng xuất hiện sau khi thay Pulsecoder (tài liệu FANUC có ví dụ thay công cụ servo gây đúng cặp lỗi 075 và 062).
Cách xử lý chuẩn: xóa lỗi Pulsecoder bằng menu SYSTEM, Master/Cal, phím RES_PCA, rồi tắt và bật nguồn lại, sau đó mastering. Menu Master/Cal có các mục FIXTURE POSITION MASTER, ZERO POSITION MASTER, QUICK MASTER, SINGLE AXIS MASTER, SET QUICK MASTER REF và CALIBRATE. Với một trục thay riêng, SINGLE AXIS MASTER hoặc ZERO POSITION MASTER thường được dùng; chi tiết từng bước xem mastering robot FANUC.
Một lưu ý trong tài liệu R-30iB: có Normal Mastering (bù trọng lực tắt) và GC Mastering (bù trọng lực bật). Hãy chọn đúng kiểu đã dùng ở lần mastering trước, vì kết quả hai kiểu khác nhau. Nếu chưa biết, hỏi lại người làm lần trước hoặc xem ghi chú bàn giao.
Sau mastering, cập nhật Quick Master Ref (vị trí tham chiếu) nếu quy trình của bạn dùng Quick Mastering, để lần sau mất dữ liệu có thể phục hồi nhanh.
Kiểm tra cuối và hiệu chỉnh: TCP, điểm chuẩn, ước lượng tải
Hãy dành 10 phút cuối ca để ghi hồ sơ: ngày thay, mã motor cũ và mới, trục, người làm, độ lệch đo được, kiểu mastering. Hồ sơ này rất có giá trị khi sự cố lặp lại sau vài tháng, vì bạn biết ngay lần trước đã làm gì, dùng phụ tùng nào và robot lệch bao nhiêu.
- Điểm chuẩn: đưa robot tới vài điểm dạy đã biết (điểm đặt chi tiết mẫu, điểm chạm đồ gá) và đo độ lệch so với trước khi thay.
- TCP: xoay đầu kẹp quanh một mũi nhọn cố định để kiểm tra tâm dụng cụ. Nếu lệch, dạy lại tool frame (xem user frame, tool frame).
- Chạy chậm toàn chương trình (override thấp), lắng nghe tiếng ồn, theo dõi nhiệt độ motor và dòng điện.
- Hiệu chỉnh ước lượng tải (calibration): tài liệu ghi khi thay chi tiết cơ khí như motor thì phải hiệu chỉnh, nếu không độ chính xác của Load Estimation giảm. Nếu bạn dùng chức năng này, thực hiện lại calibration.
- Giám sát tình trạng hộp số: nếu nhà máy dùng Robot Condition Detection của iRDiagnostics, tài liệu ghi khi thay hộp số phải đăng ký lại dữ liệu nền (baseline). Thay motor đơn thuần thì tham khảo manual có cần hay không.
Những sai sót hay gặp khi thay motor robot FANUC
Thay motor khi cáp mới là thủ phạm là sai sót tốn kém nhất. Cáp trong cụm cơ khí và đầu nối CRF8 đáng kiểm tra trước, đặc biệt ở robot chạy nhiều năm.
Không sao lưu và không ghi lại dữ liệu mastering trước khi sửa. Nếu có bản sao lưu cũ và ghi chú mastering, bạn có thể đối chiếu để biết điểm có bị lệch.
Lắp motor sai độ ăn khớp hoặc thiếu mỡ gây tiếng ồn hoặc mòn nhanh, và thường chỉ lộ ra sau vài tuần.
Không hiệu chỉnh TCP và tải sau thay nên robot báo va chạm nhầm sau đó; xem va chạm robot FANUC và cài đặt tải trọng robot FANUC.
Lỗi encoder còn lại sau thay: xem lỗi Pulsecoder SRVO-062 đến 068 để biết các mã lỗi cần xử lý tiếp.
Vietnam Tomita hỗ trợ thay motor robot FANUC như thế nào
Vietnam Tomita hỗ trợ chẩn đoán trục lỗi, cung cấp phụ tùng (motor, cáp, pin), thay motor và encoder, mastering lại cho robot FANUC tại nhà máy. Để khảo sát nhanh bạn gửi: model robot và đời tủ, trục bị lỗi, mã lỗi, ảnh nhãn motor, ảnh tình trạng cáp và bản sao lưu gần nhất.
Bạn có thể gửi yêu cầu hoặc liên hệ. Chi phí theo báo giá thực tế sau khảo sát.
Câu hỏi thường gặp
Thay motor robot FANUC có phải mastering lại không?
Có. Sau khi thay motor hoặc encoder, dữ liệu vị trí tuyệt đối của trục đó không còn đúng. Cần xóa lỗi Pulsecoder (RES_PCA) rồi mastering lại trước khi chạy chương trình.
Thay motor xong báo SRVO-038 là bình thường không?
Tài liệu FANUC ghi SRVO-038 Pulse mismatch có thể xảy ra sau khi thay motor, pin hoặc nạp lại dữ liệu. Kiểm tra số phanh, mastering lại hoặc thay motor nếu lỗi không hết.
Có tự nhả phanh để đẩy tay robot được không?
Chỉ khi dùng đúng bộ nhả phanh theo manual, có người đỡ cánh tay và khóa nguồn. Nhả phanh sai cách làm cánh tay rơi và gây tai nạn nghiêm trọng.
Làm sao biết đúng mã motor cần mua?
Đọc nhãn motor cũ, đối chiếu danh mục phụ tùng trong Mechanical Unit Manual theo model robot và trục. Không mua theo công suất hay hình dạng vì khác phanh hoặc encoder sẽ không lắp được.
Mất bao lâu để thay motor robot FANUC?
Phụ thuộc model, trục và tình trạng. Phần lớn thời gian nằm ở chuẩn bị, đỡ cánh tay, mastering và kiểm tra, không chỉ ở tháo lắp. Thời gian cụ thể báo sau khảo sát.
Thay motor có cần hiệu chỉnh tải không?
Nếu dùng Load Estimation, tài liệu ghi cần calibration sau khi thay chi tiết cơ khí như motor. Ngoài ra kiểm tra lại TCP và điểm chuẩn.