Thay pin robot FANUC: pin encoder, pin bộ nhớ và cách xử lý khi đã mất dữ liệu vị trí
0 lượt xem
Trả lời nhanh: thay pin robot FANUC có hai việc khác nhau. Pin encoder nằm trong hộp pin của thân robot, giữ dữ liệu vị trí của các trục khi tắt nguồn. Pin bộ nhớ nằm trong tủ điều khiển, giữ chương trình và dữ liệu. Quy tắc quan trọng nhất: thay pin khi bộ điều khiển còn bật nguồn, đã nhấn dừng khẩn. Tắt nguồn rồi mới tháo pin thì mất dữ liệu vị trí và phải mastering lại. Bài này đi từng bước, nêu các cảnh báo BLAL, BZAL và cách xử lý nếu đã lỡ mất dữ liệu.
Thay pin robot FANUC đúng cách: pin encoder trong thân robot, pin bộ nhớ trong tủ điều khiển, thay khi còn điện, cảnh báo BLAL, BZAL và xử lý khi mất vị trí.
Thay pin robot FANUC: hai loại pin và vai trò của chúng
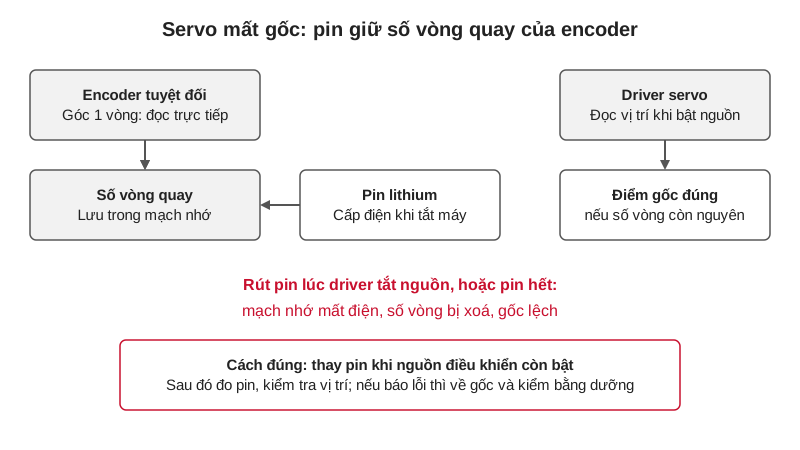
Robot FANUC có hai nhóm pin mà người mới hay nhầm. Nhóm thứ nhất là pin encoder (pin sao lưu vị trí) đặt trong hộp pin trên thân robot. Khi bộ điều khiển tắt nguồn, pin này nuôi bộ đếm của encoder để robot nhớ các khớp đang ở đâu. Theo tài liệu FANUC cho dòng ARC Mate (100iBe), pin này gồm bốn viên kiềm cỡ D (LR20) 1,5 V.
Nhóm thứ hai là pin bộ nhớ của bộ điều khiển, thường là pin lithium gắn trên bo mạch chính, giữ chương trình, biến hệ thống và dữ liệu khi mất nguồn. Mã pin và vị trí khác nhau theo đời bộ điều khiển, nên tra manual của đúng tủ. Bài này tập trung pin encoder, và nêu nguyên tắc chung cho pin bộ nhớ.
Hai điểm cần nhớ. Pin chỉ làm việc khi tắt nguồn. Robot chạy hằng ngày, tắt nguồn vài giờ mỗi đêm thì pin xuống chậm; robot nằm tắt nguồn cả tuần hoặc cả tháng thì pin xuống nhanh. Và mỗi model có loại pin, số viên, vị trí hộp pin khác nhau. Ví dụ ở trên chỉ minh họa; luôn tra manual cơ khí đúng model. Robot cộng tác như CRX có cấu tạo khác, cũng cần tra manual riêng (robot CRX FANUC).
Bao lâu thay pin một lần và dấu hiệu pin yếu
Theo bảng bảo dưỡng trong tài liệu cơ khí của FANUC cho ARC Mate 100iBe, pin encoder thay mỗi 1,5 năm (5760 giờ), và tài liệu giả định 3840 giờ chạy mỗi năm. Mốc của từng model có thể khác, nên lấy theo manual của máy. Nhiều xưởng chọn thay theo lịch cố định mỗi năm để không phụ thuộc nhớ.
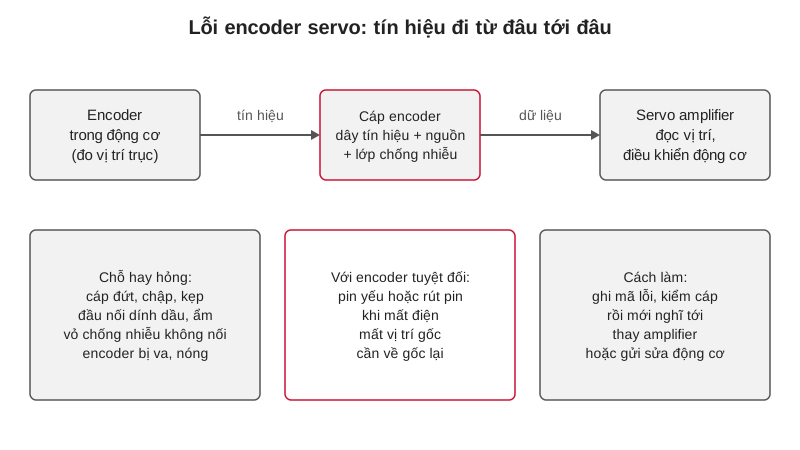
Dấu hiệu pin yếu xuất hiện ở hai mức. Mức cảnh báo: cảnh báo pin thấp BLAL khi bật nguồn. Đây là lúc còn dữ liệu, hãy thay ngay. Mức mất dữ liệu: cảnh báo SRVO-062 BZAL cho biết dữ liệu vị trí đã mất, robot phải master lại. Tài liệu FANUC cũng nhắc kiểm tra cảnh báo BLAL mỗi ngày khi bật nguồn.
Cho dễ nhớ: BLAL là "pin sắp hết", BZAL là "pin hết, dữ liệu mất". Nên đưa việc nhìn màn hình khi bật nguồn vào quy trình đầu ca, và đừng bấm RESET cho qua cảnh báo BLAL mà không hỏi nguyên nhân.
| Cảnh báo | Ý nghĩa | Việc cần làm |
|---|---|---|
| BLAL | Pin encoder yếu, dữ liệu còn | Thay pin ngay khi bộ điều khiển còn điện |
| SRVO-062 BZAL | Dữ liệu vị trí đã mất do pin cạn | Thay pin, xử lý cảnh báo, rồi mastering lại |
| SRVO-075 Pulse not established | Chưa thiết lập xung sau khi tắt bật nguồn | Làm theo manual: di chuyển trục bị báo cho tới khi hết lỗi |
Cách thay pin robot FANUC (pin encoder) khi bộ điều khiển còn điện
Đây là quy trình dựa trên tài liệu cơ khí của FANUC. Vị trí hộp pin và cách mở nắp tùy model nên làm theo manual của máy.
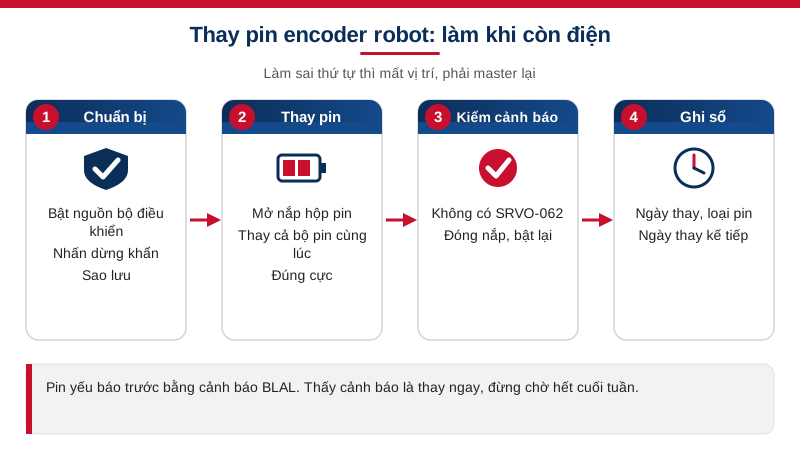
Bước 1: chuẩn bị. Chuẩn bị đúng loại pin và đủ số viên, cùng hãng, cùng đợt, mới tinh. Bật nguồn bộ điều khiển. Đưa robot về tư thế an toàn rồi nhấn dừng khẩn (EMERGENCY STOP). Với dừng khẩn nhấn, các phanh đã giữ trục và động cơ không có điện. Không có ai trong vùng robot.
Bước 2: tháo pin cũ. Giữ nguồn bộ điều khiển. Mở nắp hộp pin, lấy các viên pin cũ ra. Tài liệu FANUC cảnh báo rõ: thay pin khi tắt nguồn sẽ mất dữ liệu vị trí và phải master lại.
Bước 3: lắp pin mới. Lắp toàn bộ pin mới cùng lúc, đúng cực, đậy nắp. Đừng trộn pin cũ và mới, đừng dùng pin loại khác (ví dụ pin sạc) trừ khi manual cho phép.
Bước 4: kiểm tra. Nhả dừng khẩn, nhấn RESET, xem còn BLAL hay SRVO-062 không. Cho robot chạy ở tốc độ thấp vài điểm để chắc không có gì lạ. Ghi lại ngày thay, loại pin, người làm vào sổ bảo trì.
Bước 5: xử lý pin cũ. Pin dùng cho nhớ dữ liệu và encoder phải được thải bỏ đúng quy định, theo hướng dẫn trong sổ tay an toàn của FANUC.
Pin bộ nhớ trong tủ điều khiển: nguyên tắc chung
Pin bộ nhớ của bộ điều khiển nuôi bộ nhớ chương trình và dữ liệu khi mất nguồn. Khi pin yếu, bộ điều khiển báo cảnh báo; thấy là phải xử lý. Nếu để cạn rồi tắt nguồn, có thể mất chương trình, thanh ghi, frame và cả dữ liệu master, nghĩa là mất cả ngày làm việc.
Nguyên tắc chung để an toàn: sao lưu trước (sao lưu robot FANUC), và thay pin khi tủ điều khiển đang có điện. Một số manual nêu khoảng thời gian cho phép thay khi đã tắt nguồn, nhưng thời gian đó ngắn và phụ thuộc điều kiện, đừng dựa vào nó. Cách làm chi tiết theo manual của đúng đời tủ (R-30iA, R-30iB, R-30iB Plus).
Cẩn thận an toàn điện: bên trong tủ có điện áp cao. Nếu phải mở tủ để thay pin, chỉ người được đào tạo làm, đợi đèn nạp của bộ khuếch đại tắt, và không chạm vào các khối có điện khi chưa kiểm tra. Cấu tạo tủ xem bộ điều khiển R-30iB Plus. Với máy CNC FANUC, phần pin tương tự xem thay pin máy CNC FANUC.
Đã mất dữ liệu vị trí: xử lý thế nào
Nếu lỡ tắt nguồn rồi mới thay pin, hoặc pin đã cạn từ trước, robot sẽ báo SRVO-062 BZAL và các trục mất vị trí. Việc cần làm theo thứ tự.
Một, thay pin mới (và kiểm tra cáp pulsecoder, vì tài liệu FANUC nêu nguyên nhân có thể là pin yếu hoặc cáp pulsecoder lỗi). Hai, xử lý cảnh báo: theo tài liệu, vào màn hình Master/Cal, nhấn F3 [RES_PCA], rồi F4 [YES], sau đó tắt bật nguồn bộ điều khiển. Ba, nếu sau khi bật lại có SRVO-075 thì di chuyển trục bị báo cho tới khi hết lỗi, theo manual. Bốn, master lại robot. Nếu có vị trí quick master đã lưu thì dùng quick mastering, giữ độ chính xác cũ. Nếu không thì zero position hoặc single axis, tùy trục mất.
Chi tiết các phương pháp xem mastering robot FANUC. Nhóm lỗi encoder xem lỗi pulsecoder encoder SRVO-062 đến SRVO-068. Sau khi master lại, kiểm tra các điểm chuẩn ở tốc độ thấp trước khi chạy tự động.
An toàn khi thay pin và những sai lầm hay gặp
Làm việc cạnh robot đang có điện là rủi ro. Hãy nhấn dừng khẩn, không có ai trong vùng robot, và đảm bảo không ai có thể nhả dừng khẩn hoặc đóng cửa rào trong khi bạn làm. Nếu phải thò tay vào chỗ có thể bị kẹp (gần khớp, cáp), cần xem xét biện pháp khóa an toàn phù hợp.
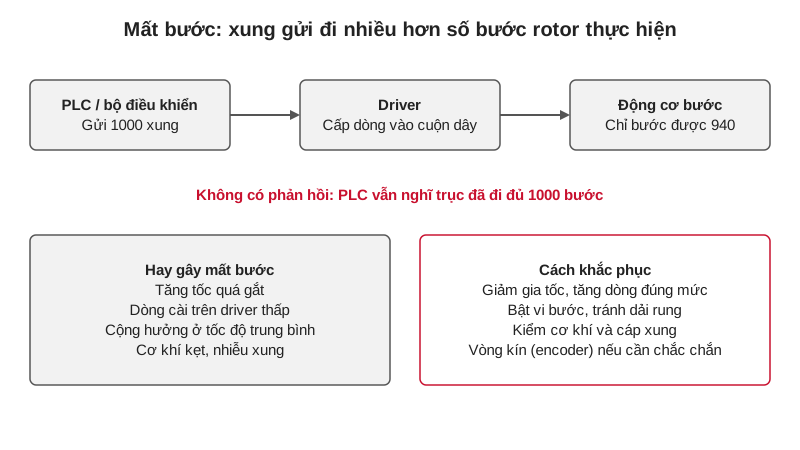
Các sai lầm hay gặp ngoài xưởng. Tắt nguồn trước khi thay pin, vì tưởng làm vậy an toàn hơn, trong khi lại làm mất vị trí. Chỉ thay một viên trong bộ. Lắp ngược cực. Dùng pin kém chất lượng hoặc để pin tồn kho quá lâu. Không ghi sổ, nên không ai biết lần thay tiếp theo. Bỏ qua BLAL vì robot vẫn chạy.
Mẹo xưởng: dán nhãn ngày thay lên nắp hộp pin; giữ sẵn một bộ pin dự phòng trong kho; đưa việc thay pin vào lịch bảo dưỡng chung cùng mỡ và cáp (lịch bảo dưỡng robot FANUC). Khi di dời robot hoặc cho robot nằm kho lâu ngày, hãy thay pin mới trước khi tháo cáp nguồn.
Vietnam Tomita hỗ trợ thay pin và mastering robot FANUC thế nào
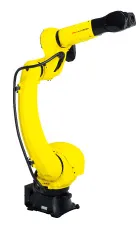
Vietnam Tomita hỗ trợ thay pin, kiểm tra cáp encoder, mastering sau khi mất vị trí, cung cấp pin và phụ tùng, và xây dựng lịch bảo dưỡng cho đội robot FANUC. Để được hỗ trợ, hãy chuẩn bị: model robot, đời bộ điều khiển, mã cảnh báo trên màn hình, ngày thay pin lần gần nhất và bản sao lưu nếu có. Xem robot M-20iD; gửi yêu cầu hoặc liên hệ.
Câu hỏi thường gặp
Pin encoder robot FANUC thay bao lâu một lần?
Theo bảng bảo dưỡng của FANUC cho dòng ARC Mate 100iBe là mỗi 1,5 năm (5760 giờ). Model khác có thể khác, nên tra manual của máy. Nhiều xưởng thay theo lịch cố định hằng năm.
Thay pin robot FANUC khi tắt hay khi bật nguồn?
Khi bật nguồn bộ điều khiển và đã nhấn dừng khẩn. Tài liệu FANUC cảnh báo thay pin khi tắt nguồn sẽ mất dữ liệu vị trí và phải master lại.
BLAL và BZAL khác nhau thế nào?
BLAL là cảnh báo pin sắp hết, dữ liệu còn. BZAL (SRVO-062) là pin đã cạn, dữ liệu vị trí đã mất, cần xử lý cảnh báo và master lại.
Pin encoder robot FANUC dùng loại gì?
Tùy model. Ví dụ dòng ARC Mate 100iBe dùng bốn viên kiềm cỡ D (LR20) 1,5 V theo tài liệu. Hãy tra manual cơ khí của đúng robot, và thay cả bộ cùng lúc.
Thay pin xong vẫn báo lỗi, làm gì?
Nhấn RESET xem còn không. Nếu còn SRVO-062 thì xử lý bằng Master/Cal theo manual rồi tắt bật nguồn và master lại. Kiểm tra cả cáp pulsecoder vì có thể là nguyên nhân.
Pin bộ nhớ của tủ điều khiển thay thế nào?
Sao lưu trước, thay khi tủ đang có điện, theo manual đúng đời tủ. Bên trong tủ có điện áp cao nên chỉ người được đào tạo làm.
Robot cộng tác CRX có phải thay pin không?
Cấu tạo khác dòng robot công nghiệp, nên cần tra manual bảo trì của đúng model CRX để biết có pin nào cần thay và chu kỳ ra sao.