Mastering robot FANUC: khi nào mất master, zero position, quick mastering và single axis
0 lượt xem
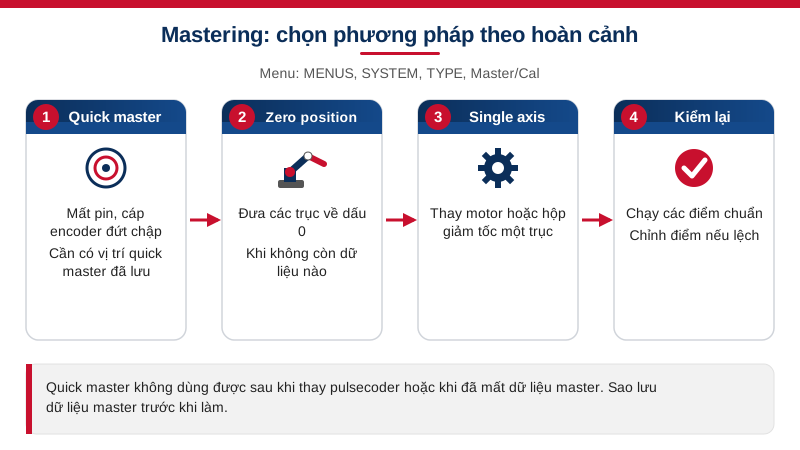
Trả lời nhanh: mastering robot FANUC là việc cho bộ điều khiển biết lại vị trí thật của từng trục so với bộ đếm của encoder, và cần làm khi mất dữ liệu master do hết pin, thay encoder, thay motor hoặc hộp giảm tốc. Có năm cách: fixture position (chỉ làm ở nhà máy hãng), zero position (đưa các trục về dấu 0), quick mastering (khôi phục từ vị trí tham chiếu đã lưu), single axis (từng trục) và nhập số liệu master. Vào bằng MENUS, SYSTEM, TYPE, Master/Cal. Chọn sai phương pháp, robot đúng sai vài độ và các điểm đã dạy đều lệch.
Mastering robot FANUC: khi nào mất dữ liệu master, so sánh zero position, quick mastering, single axis, nhập số liệu, menu Master/Cal, alarm SRVO-062, SRVO-075.
Mastering robot FANUC là gì và vì sao quan trọng
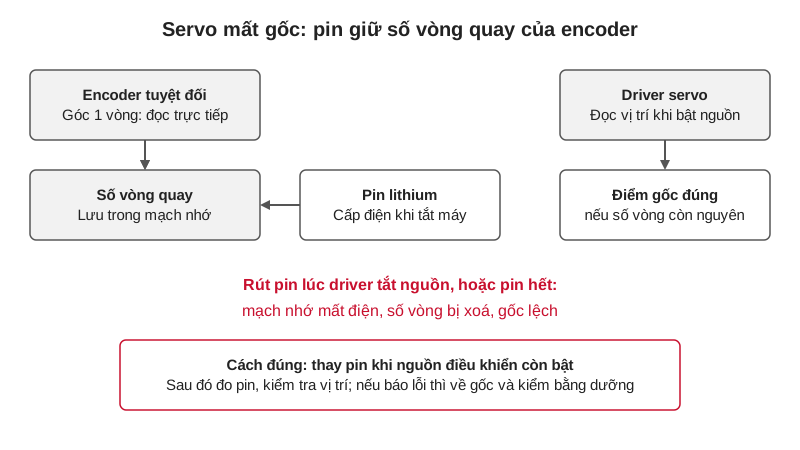
Encoder của robot FANUC là loại tuyệt đối nhưng "nhớ" vị trí nhờ pin. Bộ điều khiển lưu một dữ liệu master cho từng trục, là con số nói rằng "khi encoder đếm giá trị này thì trục đang ở góc 0". Có dữ liệu này, robot mới biết khớp đang ở đâu, và các điểm bạn đã dạy mới đúng chỗ.
Nếu dữ liệu master bị sai, robot vẫn chạy nhưng đến sai vị trí, đôi khi lệch vài độ. Hậu quả có thể là va chạm, hỏng kẹp hoặc phôi. Vì vậy mastering không phải việc làm cho vui: làm khi thật cần, và làm đúng cách.
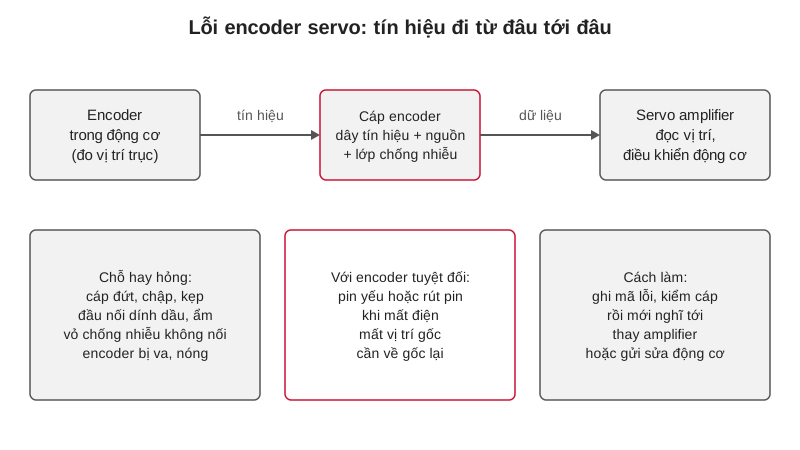
Khi dữ liệu master mất, robot thường báo lỗi ngay. Nguyên nhân hay gặp nhất là hết pin encoder (xem thay pin encoder robot FANUC), tiếp theo là thay motor, encoder (pulsecoder), cáp encoder hoặc hộp giảm tốc, và thay bo mạch hoặc mất dữ liệu bộ nhớ. Thay motor và encoder xem thêm thay motor và encoder robot FANUC.
Khi nào robot mất master và các cảnh báo đi kèm
Cảnh báo hay gặp nhất là SRVO-062 BZAL: pin sao lưu cạn nên dữ liệu vị trí mất. Theo tài liệu cơ khí của FANUC (dòng ARC Mate 100iBe), cách xử lý là vào màn hình Master/Cal, nhấn F3 [RES_PCA], sau đó F4 [YES], rồi tắt bật nguồn bộ điều khiển. Nguyên nhân là pin yếu hoặc cáp pulsecoder lỗi, nên cần thay pin hoặc cáp trước khi tiếp tục. Ngoài ra còn cảnh báo pin thấp BLAL cho biết pin sắp cạn: thấy là thay ngay, đừng đợi.
Sau khi tắt bật nguồn, có thể gặp SRVO-075 Pulse not established: bộ điều khiển chưa thiết lập được vị trí xung. Theo tài liệu, di chuyển trục bị báo theo một chiều bất kỳ cho tới khi lỗi hết khi nhấn RESET. Nhóm lỗi encoder đầy đủ xem lỗi pulsecoder encoder robot FANUC SRVO-062 đến SRVO-068.
Đừng vội mastering ngay khi thấy cảnh báo. Trước tiên xem pin, cáp, giắc; nếu pin còn tốt và chỉ là mất dữ liệu tạm thì dùng quick mastering; nếu đã thay linh kiện thì chọn phương pháp theo bảng dưới. Có bản sao lưu dữ liệu master từ trước sẽ tiết kiệm rất nhiều thời gian (sao lưu robot FANUC).
Chọn phương pháp mastering robot FANUC: bảng so sánh
Tài liệu cơ khí của FANUC nêu năm phương pháp (Mastering Methods). Bảng sau gom lại theo hoàn cảnh dùng. Thứ tự nên thử là từ cách nhẹ nhất đến cách nặng nhất.
| Phương pháp | Dùng khi | Điều kiện, lưu ý |
|---|---|---|
| Quick master | Mất dữ liệu do pin hay lỗi nguồn, cơ khí còn nguyên | Cần đã đặt vị trí tham chiếu quick master từ trước; không dùng được sau khi thay pulsecoder hoặc khi đã mất dữ liệu master |
| Zero position master | Không còn dữ liệu nào, hoặc thay nhiều linh kiện | Đưa từng trục về dấu 0 (dấu mắt), độ chính xác tùy mắt nhìn và người làm |
| Single axis master | Thay motor hoặc hộp giảm tốc của một trục | Làm từng trục; có thể cần chỉnh lại điểm liên quan |
| Nhập số liệu master | Có sẵn số liệu master từ trước | Nhập trong biến hệ thống rồi chạy Calibrate |
| Fixture position master | Chỉ làm ở nhà máy hãng | Dùng đồ gá chuyên dụng |
Zero position mastering: đưa các trục về dấu 0
Zero position mastering dùng khi không còn dữ liệu nào. Mỗi trục có dấu zero (witness mark) trên thân robot. Bạn dùng jog đưa từng trục sao cho hai vạch trùng nhau, hoặc đặt chốt, rồi bảo bộ điều khiển "đây là vị trí 0".
Trình tự chung: đặt $MASTER_ENB, vào Master/Cal; đưa robot về tư thế 0 của tất cả trục; chọn ZERO POSITION MASTER, xác nhận bằng F4 [YES]; sau đó chọn CALIBRATE và xác nhận; cuối cùng nhấn F5 [DONE]. Làm theo manual vì thao tác nhấn phím có thể khác tùy đời.
Điểm yếu của phương pháp này là độ chính xác phụ thuộc mắt người: lệch một vạch có thể sai vài phần mười độ, và ở tầm với dài, sai vài milimét ở đầu công cụ. Ví dụ giả định: sai 0,1 độ ở một khớp cách đầu công cụ 1 mét ứng với khoảng 1,7 mm. Vì vậy sau zero position mastering, các điểm cần chính xác thường phải chỉnh lại.
Quick mastering: nhanh nhất, nhưng phải chuẩn bị từ trước
Quick mastering khôi phục dữ liệu master từ một vị trí tham chiếu (quick master reference) đã lưu từ lúc robot còn chuẩn. Bạn đặt tham chiếu một lần bằng mục SET QUICK MASTER REF ngay sau khi nghiệm thu hoặc sau khi master tốt. Sau này khi mất dữ liệu, đưa robot về đúng vị trí tham chiếu đó, chọn QUICK MASTER, rồi CALIBRATE.
Ưu điểm: nhanh, giữ nguyên độ chính xác của bản master gốc nên các điểm đã dạy hầu như không lệch. Hạn chế: không dùng được sau khi thay pulsecoder hoặc khi đã mất sạch dữ liệu master, theo tài liệu FANUC. Nghĩa là nó chỉ có ích nếu bạn đã chuẩn bị trước khi có sự cố.
Lời khuyên: ngay hôm nghiệm thu robot, hãy đặt quick master reference, chụp ảnh dấu zero, và sao lưu. Thêm ba phút hôm nay tiết kiệm cả ngày hôm sau.
Single axis và nhập số liệu master
Single axis master dùng khi chỉ thay motor hoặc hộp giảm tốc của một trục. Bạn master riêng trục đó, các trục còn lại giữ nguyên. Thường cần đưa trục về vị trí 0 hoặc vị trí chuẩn trong khi các trục khác đã đúng. Điểm cần chú ý: các điểm dạy phụ thuộc trục vừa thay có thể cần chỉnh.
Nhập số liệu master dùng khi bạn có số liệu từ trước (từ phiếu của hãng hoặc từ lần master tốt). Theo tài liệu, bạn nhập giá trị bộ đếm master trong biến hệ thống $DMR_GRP, trường $MASTER_COUN, đặt $MASTER_DONE thành TRUE rồi chạy CALIBRATE. Vì nhập tay dễ sai số, hãy kiểm tra từng số trước khi xác nhận.
Trước khi chọn single axis cho một trục bị mất master do pin, hãy hỏi: các trục khác có còn chuẩn không? Nếu cả bộ nhớ mất thì single axis không đủ, cần zero position.
Kiểm tra sau mastering và những sai lầm hay gặp
Sau khi master xong, đừng cho chạy sản xuất ngay. Hãy kiểm tra bằng điểm chuẩn: đưa robot tới các điểm có sẵn (điểm chờ, điểm gắp quan trọng) ở tốc độ thấp và so với vị trí thật. Đối chiếu với dấu zero khi đưa về tư thế 0. Nếu có điểm lệch, chỉnh lại và sao lưu bản mới.
| Sai lầm | Hậu quả | Cách tránh |
|---|---|---|
| Master khi chưa sao lưu dữ liệu cũ | Không quay lại được nếu sai | Sao lưu dữ liệu master trước |
| Chọn zero position khi quick master dùng được | Mất độ chính xác, phải dạy lại điểm | Thử quick master trước khi bỏ qua |
| Master khi pin vẫn yếu | Mất master lần nữa sau vài ngày | Thay pin và kiểm tra cáp trước |
| Chạy tự động ngay sau master | Va chạm nếu sai lệch | Chạy kiểm tra tốc độ thấp trước |
| Không ghi lại ngày và người làm | Không truy được nguyên nhân khi lệch | Ghi biên bản, chụp ảnh dấu zero |
Vietnam Tomita hỗ trợ mastering và sửa lỗi encoder robot FANUC thế nào
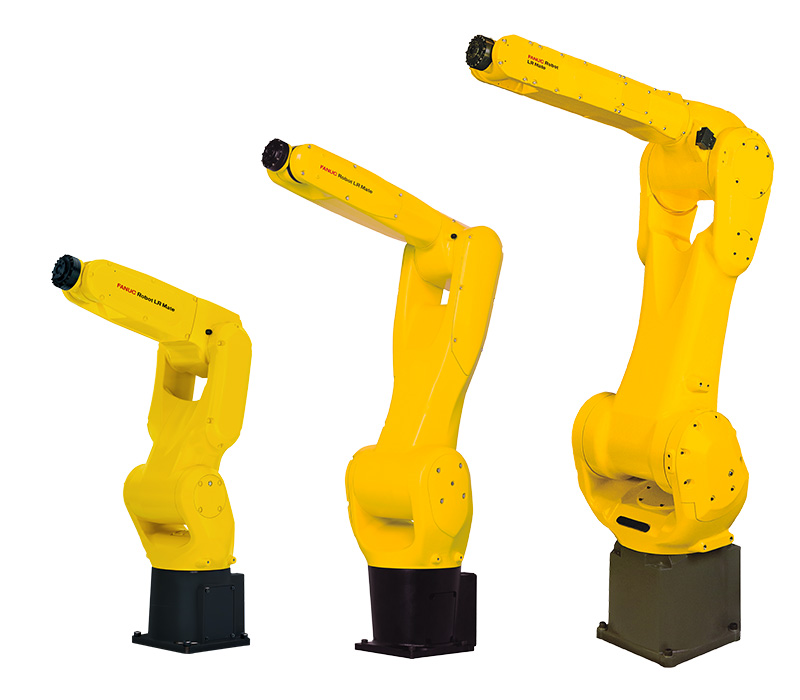
Vietnam Tomita hỗ trợ chẩn đoán lỗi pin và encoder, thực hiện mastering sau khi thay motor hoặc hộp giảm tốc, hướng dẫn đặt quick master reference và đào tạo kỹ thuật viên. Để được hỗ trợ, hãy chuẩn bị: model robot, đời bộ điều khiển, mã cảnh báo trên màn hình, lịch sử thay pin hoặc linh kiện, và bản sao lưu gần nhất nếu có. Xem robot LR Mate; gửi yêu cầu hoặc liên hệ.
Câu hỏi thường gặp
Mastering robot FANUC là gì?
Là việc cho bộ điều khiển biết lại vị trí thật của từng trục so với bộ đếm encoder, tức là lưu dữ liệu master. Cần làm khi mất dữ liệu do hết pin hoặc thay motor, encoder, hộp giảm tốc.
Khi nào cần master lại robot?
Khi robot báo mất vị trí (như SRVO-062 BZAL), sau khi thay pulsecoder, motor hoặc hộp giảm tốc, hoặc khi dữ liệu bộ nhớ bị mất. Đừng master khi chưa cần, vì sai số mới có thể làm lệch các điểm đã dạy.
Quick master và zero position khác nhau thế nào?
Quick master khôi phục từ vị trí tham chiếu đã lưu từ trước, nhanh và giữ độ chính xác. Zero position đưa các trục về dấu 0 bằng mắt nên kém chính xác hơn, dùng khi không còn dữ liệu nào.
Vì sao không thấy màn hình Master/Cal?
Màn hình này chỉ hiện khi biến hệ thống $MASTER_ENB bằng 1 hoặc 2. Việc đổi biến này nên do người được đào tạo làm.
Master xong có phải dạy lại điểm không?
Với quick master đúng cách thì hầu như không. Với zero position hoặc single axis, các điểm cần độ chính xác cao thường phải kiểm tra và chỉnh lại.
Hết pin encoder, có mất master không?
Pin yếu báo trước bằng BLAL; nếu để cạn và tắt nguồn thì dữ liệu vị trí mất (SRVO-062 BZAL) và phải master lại. Thay pin khi robot còn điện sẽ tránh được việc này.
Có tự master được không hay phải gọi hãng?
Kỹ thuật viên được đào tạo có thể làm quick master hoặc zero position theo manual. Fixture position master thì chỉ làm ở nhà máy hãng với đồ gá chuyên dụng.