Robot FANUC gắp phôi CNC: bắt tay tín hiệu, robot interface và xử lý lỗi giữa chừng
0 lượt xem
Trả lời nhanh: để robot FANUC gắp phôi CNC chạy ổn định, robot và máy phải bắt tay tín hiệu: robot chỉ vào khi máy báo cửa đã mở và trục chính đã dừng, máy chỉ chạy khi robot báo đã ra khỏi vùng làm việc. Với máy CNC FANUC có ba cách kết nối: Robot ON-SITE, Robot G-CODE và Robot CONNECT, khác nhau ở chỗ robot được lập trình ở đâu và có sẵn giao diện an toàn hay không. Bài này giải thích nguyên tắc chung, các tín hiệu cần có, cửa tự động và cách xử lý khi chu trình bị dừng giữa chừng.
Robot FANUC gắp phôi cho máy CNC FANUC: ba cách kết nối Robot ON-SITE, G-CODE, CONNECT, bắt tay tín hiệu, cửa tự động, an toàn và xử lý lỗi giữa chu trình.
Cell cấp phôi: ai điều khiển ai
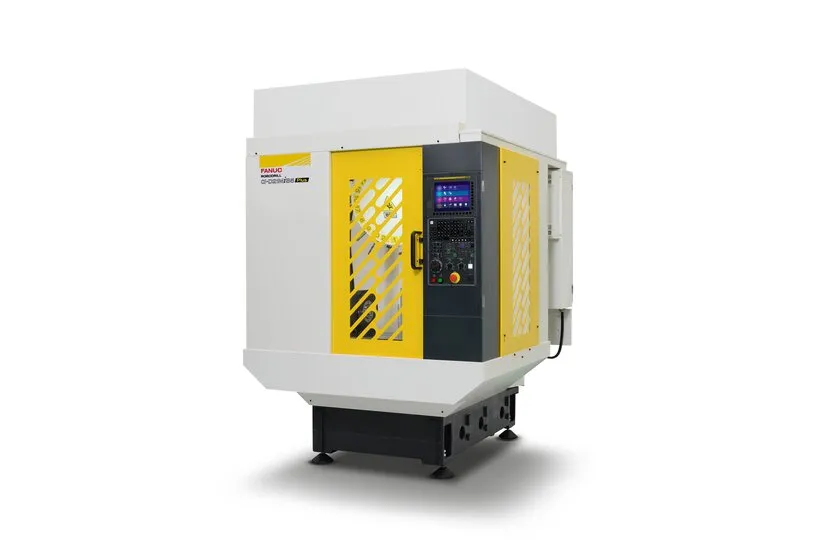
Một cell cấp phôi gồm máy CNC (tiện hoặc phay), robot gắp phôi, kẹp (gripper), khay hoặc băng tải phôi và đôi khi trạm kiểm tra hoặc thổi sạch. Có hai hướng thiết kế. Hướng thứ nhất: robot là chủ, điều khiển cả chu trình và chỉ gọi chương trình gia công của máy. Hướng thứ hai: máy CNC là chủ, chương trình gia công gọi robot khi cần.
Việc chọn hướng nào tùy máy đã có hay lắp mới, người vận hành quen giao diện nào và độ phức tạp của cell. Dù chọn hướng nào, nguyên tắc vẫn như nhau: hai bộ điều khiển trao đổi tín hiệu để không bao giờ cùng ở trong một vùng. Nếu bạn đã quen nối PLC với robot, hãy xem kết nối robot FANUC với PLC; nếu chưa, đọc tín hiệu I/O robot FANUC trước.
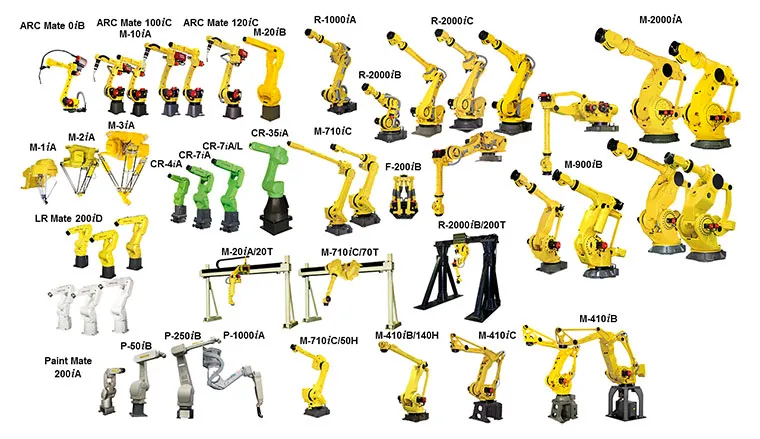
Với robot cỡ nhỏ và vừa, nhiều xưởng dùng robot dòng M-10iD hoặc LR Mate để cấp phôi tiện và phay. Cách chọn model theo tải và tầm với xem chọn robot FANUC.
Robot FANUC gắp phôi CNC: ba cách kết nối với máy CNC FANUC
Theo trang giới thiệu tích hợp robot và CNC của FANUC America, có ba lựa chọn. Bảng sau tóm tắt. Danh sách CNC hỗ trợ của từng lựa chọn tra thêm tài liệu của FANUC, vì thay đổi theo đời máy.
| Lựa chọn | Robot được lập trình ở đâu | Đặc điểm theo FANUC |
|---|---|---|
| Robot ON-SITE | Chương trình robot, trao đổi với chương trình G-code | Nối bằng một cáp Ethernet, dùng biến macro làm tín hiệu giao tiếp, không phải thiết kế phần cứng giao tiếp, không cần sửa ladder |
| Robot G-CODE | Ngay trong G-code trên CNC | Teach pendant chỉ cần cho cài đặt ban đầu và jog trong rào; phải cài đặt máy và ladder; không có giao diện an toàn giữa CNC và robot; có thể gọi chương trình TP từ G-code |
| Robot CONNECT | Chương trình TP trên teach pendant | Hỗ trợ vision, có giao diện an toàn CNC với robot (an toàn qua Ethernet cần option FL-net), khối chức năng ladder trên FANUC Ladder III, màn hình chức năng CNC trên robot và màn hình chức năng robot trên CNC |
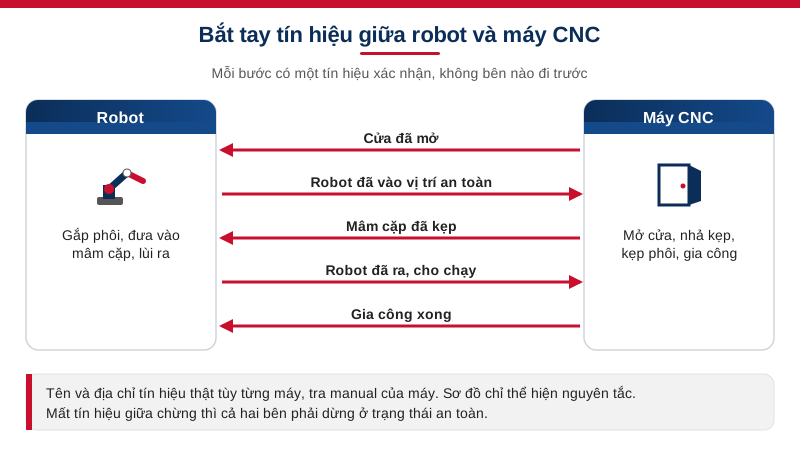
Bắt tay tín hiệu: chuỗi tín hiệu của một chu trình cấp phôi
Nếu cell của bạn nối bằng tín hiệu I/O truyền thống, chu trình cơ bản cần các tín hiệu sau. Tên và địa chỉ thật tùy máy, tra manual của máy và bảng I/O của cell. Đây chỉ là mô tả nguyên tắc.
Máy báo robot: cửa đã mở, mâm cặp hoặc kẹp bàn đã nhả, trục chính đã dừng, máy đang ở trạng thái cho phép nạp phôi, gia công đã xong. Robot báo máy: robot đã vào vùng làm việc, robot đã gắp và nhả xong, robot đã ra khỏi vùng, yêu cầu mở hoặc đóng cửa, yêu cầu kẹp hoặc nhả mâm cặp, robot sẵn sàng cho máy chạy.
Mã M cho cửa tự động, mâm cặp, ụ động, thổi khí là mã của nhà chế tạo máy. Nó không giống nhau giữa các máy, nên phải tra manual máy và bảng ladder. Cách PMC nhận mã M và trả tín hiệu hoàn thành xem xử lý mã M S T trong PMC FANUC.
Nguyên tắc vàng: mọi tín hiệu "xong" phải được giữ cho tới khi bên kia xác nhận. Tín hiệu xung ngắn dễ bị bỏ lỡ, nên nên dùng tín hiệu mức, và hai bên đều có thời gian chờ (timeout) với hành động xử lý khi quá giờ. Bảng dưới là một đoạn chương trình TP mẫu thể hiện việc chờ tín hiệu máy.
| Câu lệnh | Giải thích |
|---|---|
| J P[1] 100% FINE | Về vị trí chờ ngoài máy |
| DO[1]=ON | Báo máy: yêu cầu mở cửa |
| WAIT DI[1]=ON TIMEOUT,LBL[900] | Chờ máy báo cửa đã mở, quá giờ thì nhảy nhãn lỗi |
| L P[2] 800mm/sec CNT50 | Tiến vào gần mâm cặp |
| L P[3] 100mm/sec FINE | Đặt phôi vào vị trí kẹp |
| DO[2]=ON | Báo máy: kẹp phôi |
| WAIT DI[2]=ON TIMEOUT,LBL[900] | Chờ máy báo mâm cặp đã kẹp |
| DO[3]=ON | Mở kẹp robot, nhả phôi |
| L P[2] 800mm/sec CNT50 | Lùi ra khỏi mâm cặp |
| J P[1] 100% FINE | Ra ngoài vùng làm việc |
| DO[4]=ON | Báo máy: robot đã ra, cho đóng cửa và chạy |
| LBL[900] | Nhánh lỗi: dừng an toàn và báo người vận hành |
Cửa tự động và các điểm an toàn của cell
Cửa máy tự động thường dùng xy lanh khí hoặc motor. Hai điểm cần có là công tắc vị trí cửa mở và công tắc vị trí cửa đóng, đủ tin cậy để robot biết chắc. Đừng suy ra cửa đã mở chỉ vì đã ra lệnh mở.
Chuyển sang khía cạnh an toàn. Hai lựa chọn Robot ON-SITE và Robot G-CODE theo FANUC khác nhau về giao diện an toàn: G-CODE không có giao diện an toàn giữa CNC và robot, còn CONNECT có. Điều đó nghĩa là với G-CODE, mạch an toàn phải được thiết kế và nối riêng. Với CONNECT, tín hiệu an toàn qua Ethernet cần option FL-net.
Dù chọn cách nào, cần có: dừng khẩn liên động hai bên (một bên dừng thì bên kia dừng), rào hoặc rèm quang quanh vùng robot, khóa liên động cửa rào, và quy trình vào cell khi bảo trì (khóa năng lượng, thẻ cảnh báo). Cấm nối tắt công tắc cửa để "chạy thử cho tiện". Chức năng giới hạn vùng của robot xem DCS robot FANUC.
Kẹp robot và độ chính xác khi đặt phôi vào mâm cặp
Lỗi phổ biến nhất khi cấp phôi là phôi đặt lệch làm mâm cặp kẹp không đồng tâm hoặc phôi bị đẩy ra. Có ba cách khắc phục. Một: cho robot tới vị trí thả với tốc độ thấp và dừng chính xác (FINE) khi tiếp cận mâm cặp, thay vì chạy lướt. Hai: thiết kế kẹp có dẫn hướng (vát mép, chốt định vị) để phôi tự vào đúng tâm. Ba: kiểm tra mòn mặt tựa và mâm cặp định kỳ.
Về phía robot, kẹp cần có cảm biến báo có phôi. Nếu kẹp báo không có phôi sau khi gắp thì dừng chu trình. Đừng để robot chở "kẹp không" vào máy rồi để máy tiện chạy không phôi. Nếu tay kẹp dùng khí nén, thêm cảm biến áp để biết mất khí.
Điểm dạy cần dùng tool frame và user frame đúng, nhất là khi một robot phục vụ nhiều máy. Cách dạy xem user frame và tool frame robot FANUC. Khi máy được dịch chuyển hoặc đại tu, phải dạy lại user frame của máy đó.
Robot FANUC gắp phôi CNC bị dừng giữa chu trình: xử lý thế nào
Cell cấp phôi thường dừng ở những lúc khó nhất: phôi đang ở trên tay robot, cửa đang mở một nửa, mâm cặp chưa kẹp. Khi đó, cần có quy trình khôi phục rõ ràng, để công nhân không phải "mò" nút.
Nguyên tắc: trước tiên xác định ai đang giữ phôi (kẹp robot hay mâm cặp), rồi xác định trạng thái cửa, sau đó mới cho từng bên về vị trí an toàn. Không bấm chạy lại tự động khi chưa biết robot đang ở bước nào của chương trình. Nếu robot đã bị dừng khẩn giữa đường vào máy, kéo ra bằng jog ở tốc độ thấp với người nhìn quan sát, rồi mới đưa về vị trí chờ.
| Tình huống | Việc cần kiểm tra | Hướng xử lý |
|---|---|---|
| Robot dừng, phôi còn trên kẹp | Trạng thái cửa, vị trí robot | Đưa robot ra khỏi vùng máy bằng jog chậm, rồi về vị trí chờ |
| Máy dừng, phôi chưa kẹp | Tín hiệu mâm cặp, áp thủy lực hoặc khí | Khôi phục kẹp, kiểm tra phôi, rồi cho chạy lại |
| Cửa kẹt giữa chừng | Xy lanh, công tắc vị trí cửa | Xử lý cơ khí, không bắc cầu công tắc |
| Quá giờ chờ tín hiệu | Mất tín hiệu hay máy báo lỗi | Đọc lỗi cả hai bên, sửa nguyên nhân rồi chạy lại từ bước đầu của chu trình |
| Mất điện giữa chu trình | Ai đang giữ phôi, cửa ở đâu | Khôi phục theo quy trình, không chạy tự động ngay |
Chạy tự động, chọn chương trình và bảo trì cell
Khi nhà máy chạy nhiều mã hàng, cần cách chọn chương trình robot và chương trình gia công khớp nhau. Có thể dùng tín hiệu chọn chương trình từ PLC hoặc từ máy; các kiểu chạy tự động (RSR, PNS, Style) xem chạy tự động robot FANUC. Một sai lầm hay gặp là đổi chương trình gia công mà quên đổi điểm kẹp của robot.
Bảo trì cell nên có lịch riêng cho kẹp robot (mòn ngón, rò khí), dây tín hiệu giữa robot và máy (nằm trong vùng bị bắn dầu, cắt), cửa tự động và công tắc vị trí. Với robot, thực hiện các việc theo lịch bảo dưỡng robot FANUC.
Vietnam Tomita hỗ trợ cell robot cấp phôi thế nào
Vietnam Tomita hỗ trợ khảo sát, chọn robot và kẹp, viết chương trình robot, làm việc với bảng I/O của máy CNC, tích hợp và đào tạo vận hành cho cell cấp phôi dùng robot FANUC. Để khảo sát nhanh, hãy chuẩn bị: model máy CNC và đời bộ điều khiển, ảnh khu vực đặt robot, bản vẽ phôi, khối lượng, chu kỳ gia công, và cách phôi được đưa vào cell. Xem robot M-10iD; gửi yêu cầu hoặc liên hệ.
Câu hỏi thường gặp
Robot FANUC có kết nối được với máy CNC không phải FANUC không?
Các giải pháp tích hợp sẵn của FANUC (Robot ON-SITE, G-CODE, CONNECT) chỉ áp dụng cho máy dùng bộ điều khiển FANUC. Với máy hãng khác vẫn nối được bằng tín hiệu I/O hoặc mạng, nhưng phải thiết kế giao tiếp riêng.
Robot ON-SITE, G-CODE, CONNECT khác nhau thế nào?
ON-SITE nối bằng một cáp Ethernet và dùng biến macro. G-CODE lập trình robot trong G-code của CNC. CONNECT lập trình bằng chương trình TP và có giao diện an toàn CNC với robot. Hỏi lại đời CNC để biết lựa chọn nào dùng được.
Bắt tay tín hiệu giữa robot và máy là gì?
Là việc hai bên trao đổi tín hiệu xác nhận từng bước (cửa mở, robot vào, kẹp xong, robot ra, gia công xong) để không bên nào đi vào vùng của bên kia khi chưa an toàn.
Mã M cho cửa tự động là mã nào?
Mã M cho cửa, mâm cặp, ụ động do nhà chế tạo máy quy định, không giống nhau giữa các máy. Phải tra manual của máy và bảng ladder.
Robot cấp phôi bị dừng giữa chừng, cho chạy lại thế nào?
Xác định ai đang giữ phôi, trạng thái cửa, vị trí robot. Đưa từng bên về vị trí an toàn rồi mới chạy lại từ bước đầu của chu trình. Không bấm chạy tự động khi chưa biết robot đang ở bước nào.
Có cần rào chắn quanh robot cấp phôi không?
Thường có, trừ khi dùng robot cộng tác và đánh giá rủi ro cho phép. Cần dừng khẩn liên động và khóa liên động cửa rào. Cần đánh giá rủi ro cho từng cell.
Một robot có thể phục vụ nhiều máy CNC không?
Có, nếu tầm với đủ và có quản lý vùng. Mỗi máy có user frame riêng, mỗi máy có bộ tín hiệu bắt tay riêng, và robot chỉ vào một máy tại một thời điểm.