Sửa lỗi robot NACHI: chẩn đoán theo triệu chứng, nguyên nhân và phụ tùng cần thay
0 lượt xem
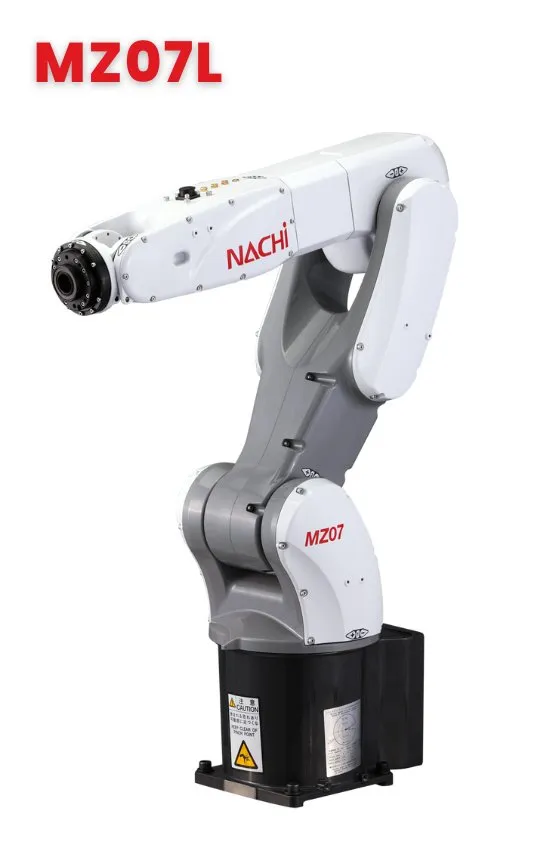
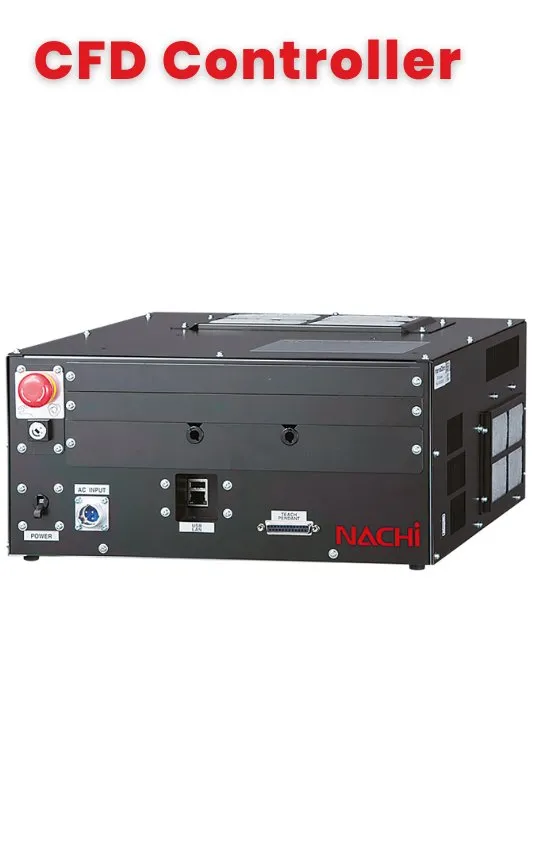
Sửa lỗi robot NACHI nhanh và đúng bắt đầu từ việc đọc đúng triệu chứng, không phải từ việc tháo ngay motor ra thay. Robot báo quá tải có thể do phanh không nhả, hộp giảm tốc khô mỡ, hoặc chỉ vì khai sai khối lượng tool. Bài này là bài tổng của loạt "Sửa lỗi robot NACHI", viết cho kỹ thuật viên bảo trì nhà máy đang vận hành robot NACHI dòng MZ (như MZ07, MZ07L) với tủ điều khiển CFD: nguyên tắc an toàn, bảng chẩn đoán triệu chứng → bộ phận nghi ngờ → phụ tùng, tra nhanh các mã lỗi encoder và va chạm thường gặp, lịch kiểm tra phòng ngừa và lúc nào nên gọi dịch vụ. Mỗi nhóm lỗi đều có bài chi tiết riêng để đọc sâu hơn.
Sửa lỗi robot NACHI theo triệu chứng: rung, kêu, lệch vị trí, quá tải, tụt trục, mất gốc. Bảng chẩn đoán, tra nhanh mã lỗi encoder, va chạm, phụ tùng cần thay.
An toàn trước khi sửa lỗi robot NACHI
Robot nguy hiểm nhất đúng lúc đang sửa: cửa hàng rào mở, người đứng gần tay robot. Giữ các nguyên tắc sau dù việc gấp đến đâu.
- Khóa năng lượng: tắt nguồn chính tủ điều khiển, khóa và treo thẻ; xả khí nén nếu robot có van điện từ, cụm kẹp.
- Chế độ dạy (teach), tốc độ thấp: khi phải cho robot chuyển động để quan sát, dùng chế độ teach, tốc độ thấp nhất, người cầm teach pendant giữ công tắc cho phép và nút dừng khẩn trong tầm tay.
- Không đứng trong vùng hoạt động của tay robot, nhất là phía dưới cánh tay.
- Trục J2, J3 có phanh giữ chống trọng lực: khi tháo motor, tháo đai hoặc nhả phanh, cánh tay có thể rơi ngay lập tức. Phải chống đỡ hoặc treo cánh tay bằng giá đỡ, cẩu trước khi tháo bất kỳ chi tiết nào trên đường truyền lực của hai trục này.
- Công tắc nhả phanh khẩn cấp (tùy chọn) dùng để gỡ người hoặc vật bị kẹp. Trước khi nhả, chống đỡ tay robot, nhấn thử thật ngắn để xem tay trôi về hướng nào; xong việc phải trả các đầu nối về đúng vị trí cũ.
Lưu ý kỹ thuật: Nếu robot vừa va chạm mạnh hoặc vừa làm rơi tay, đừng vội reset lỗi và chạy tiếp. Chụp ảnh tư thế robot, ghi mã lỗi trên teach pendant, rồi mới bắt đầu chẩn đoán.
Thu thập thông tin trước khi chẩn đoán robot NACHI
Dừng máy kéo dài thường vì chẩn đoán sai rồi thay nhầm phụ tùng. Mười phút hỏi người vận hành và đọc lịch sử lỗi tiết kiệm được cả ngày tháo lắp:
- Mã lỗi hiển thị trên teach pendant là gì, xuất hiện lần đầu khi nào, lặp lại bao nhiêu lần trong lịch sử lỗi của tủ CFD?
- Lỗi xảy ra ở trục nào, ở bước nào của chương trình, tư thế và tốc độ lúc đó ra sao? Có gắn với một sản phẩm, một loại phôi hay một tool cụ thể không?
- Gần đây robot có bị thay tool, đổi kẹp, tăng tốc độ, sửa chương trình, di dời, thay motor, thay đai hay thay pin không?
- Lỗi xuất hiện khi bật nguồn, bật servo, đang chạy hay khi dừng; lặp lại đều đặn hay ngẫu nhiên; có tiếng kêu, nóng, rỉ mỡ ở khớp nào không?
Bảng chẩn đoán robot NACHI theo triệu chứng
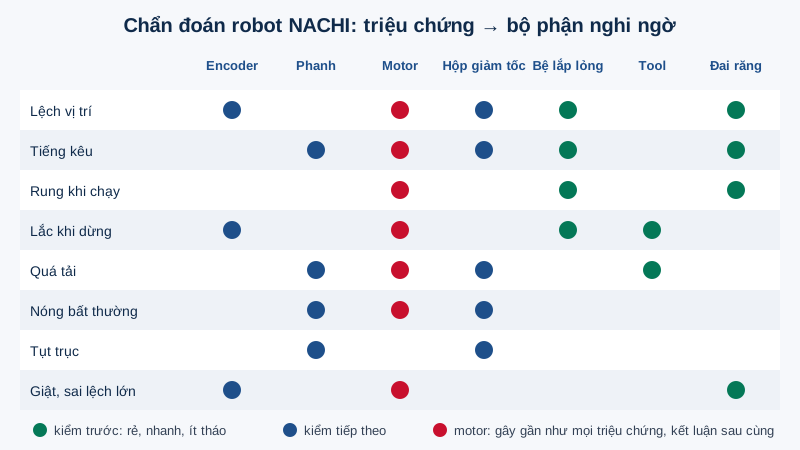
Bảng dưới gom các triệu chứng hay gặp trên robot NACHI dòng MZ và chỉ ra bộ phận nên nghi ngờ trước. Một triệu chứng thường có vài nguyên nhân; nguyên tắc là kiểm cái rẻ, nhanh, ít phải tháo trước (thông số tool, bu lông, đai) rồi mới tới motor, hộp giảm tốc. Motor gây được gần như mọi triệu chứng nhưng đắt và tốn công thay nhất, nên kết luận sau cùng.

| Triệu chứng | Bộ phận nên nghi ngờ | Kiểm tra nhanh | Phụ tùng / bài chi tiết |
|---|---|---|---|
| Lệch vị trí, điểm dạy bị trôi | Đai răng (J2/J3/J5/J6) nhảy răng hoặc chùng; encoder; bệ lắp lỏng; hộp giảm tốc mòn | So điểm chuẩn ở tốc độ thấp; kiểm bu lông bệ; kiểm lực căng đai | Đai răng, hộp giảm tốc; bài rung, lệch vị trí |
| Rung lắc khi chạy, tiếng kêu | Đai mòn, căng sai; hộp giảm tốc mòn, thiếu mỡ; motor; bệ lỏng | Nghe theo từng trục, sờ nhiệt độ khớp, kiểm bột đai | Đai răng, hộp giảm tốc |
| Rung khi mới chạy (đầu ca, trời lạnh) | Mỡ hộp giảm tốc còn nguội, đặc; cộng hưởng cánh tay ở một tốc độ, tư thế | Chạy ấm máy ở 30–50% tốc độ vài phút rồi tăng dần; đổi tốc độ, tư thế bước bị rung | Bài rung, lệch vị trí |
| Lệch vị trí khi máy nguội so với khi đã ấm | Giãn nở nhiệt cánh tay, đai giãn; tải thay đổi | So điểm chuẩn lúc nguội và lúc ấm; kiểm lực căng đai | Đai răng; bài rung, lệch vị trí |
| Lắc, dao động khi dừng | Thông số tool sai, tool lỏng; encoder; motor; bệ lỏng | Đối chiếu khối lượng, trọng tâm tool; siết bu lông tool | Bài lỗi motor, encoder, quá tải |
| Báo quá tải, motor nóng | Phanh không nhả hết; hộp giảm tốc kẹt, khô mỡ; motor; thông số tool sai | Nghe tiếng phanh nhả khi bật servo; đo nhiệt độ | Motor servo, bo nguồn phanh UM377-10 |
| Trục bị tụt khi tắt servo, tắt nguồn | Phanh motor; hộp giảm tốc hỏng | Quan sát lúc bật/tắt servo, đánh dấu vị trí | Motor servo kèm phanh |
| Mất gốc, báo lỗi pin, lỗi dữ liệu encoder | Pin encoder; đầu nối, cáp encoder; encoder | Đọc mã lỗi; kiểm ngày thay pin, đầu nối | Pin ER17505V-2C38; bài mất gốc, pin encoder |
| Báo va chạm khi không chạm gì | Thông số tool; độ nhạy giám sát; cơ khí trục báo lỗi; dây motor, dây phanh | Theo checklist va chạm ở mục dưới | Cụm cáp thân robot, bo gate |
| Teach pendant tối, tủ tắt, quạt kêu, nóng tủ | Nguồn, cầu chì, quạt, lọc gió, bo mạch tủ CFD | Đo điện áp vào, kiểm lọc gió, quạt | Bài tủ điều khiển CFD hỏng |
Tra nhanh mã lỗi robot NACHI thường gặp
Tủ CFD hiển thị mã lỗi trên teach pendant. Bảng dưới chỉ gom các mã gặp nhiều nhất khi robot mất gốc hoặc báo va chạm, diễn giải ngắn gọn bằng tiếng Việt. Với các mã khác, tra theo tài liệu đi kèm tủ điều khiển của đúng phiên bản phần mềm, hoặc gửi ảnh màn hình lỗi cho kỹ thuật viên Tomita.
| Mã | Ý nghĩa | Việc cần làm |
|---|---|---|
| E0030 | Lỗi dữ liệu vị trí tuyệt đối của encoder | Kiểm cáp, đầu nối encoder; reset rồi hiệu chỉnh encoder |
| E0031 | Motor quay quá nhanh ngay lúc bật servo | Kiểm trục có bị kéo, phanh; reset và hiệu chỉnh encoder |
| E0050 | Tràn bộ đếm vòng quay của encoder | Reset và hiệu chỉnh encoder |
| E0052 | Pin encoder yếu | Thay pin ER17505V-2C38; reset và hiệu chỉnh encoder |
| E0055 | Motor bị quay quá nhanh khi đang mất nguồn | Tìm nguyên nhân trục bị kéo khi tắt máy; reset và hiệu chỉnh |
| E0057 | Lỗi trạng thái đếm của encoder | Kiểm cáp encoder, nhiễu; reset và hiệu chỉnh |
| I1016 | Cảnh báo pin robot sắp hết | Thay pin ngay khi còn cảnh báo, chưa mất gốc |
| I4905 | Chạy playback khi trục chưa được thiết lập tư thế gốc | Hiệu chỉnh encoder trước khi chạy |
| A2362 | Dừng do phát hiện va chạm | Làm theo checklist va chạm bên dưới |
| A2363 | Quá số vùng giám sát va chạm chạy cùng lúc | Sửa chương trình, giảm số vùng giám sát chạy đồng thời |
Checklist khi robot báo va chạm
Không tắt hẳn chức năng này chỉ vì thấy phiền. Kiểm theo thứ tự:
- Robot có thực sự chạm vào phôi, đồ gá, hàng rào hay cáp, ống hơi không? Xem dấu va trên tool và vật xung quanh.
- Thông số tool (khối lượng, trọng tâm, quán tính) có khớp với tool đang lắp không? Đổi kẹp mà quên sửa thông số là nguyên nhân báo nhầm hay gặp nhất.
- Nếu chắc chắn không chạm, chỉ giảm độ nhạy giám sát ở đúng đoạn chương trình hay báo nhầm, không tắt toàn bộ.
- Trục báo lỗi có vấn đề cơ khí không: đai, hộp giảm tốc, phanh bó. Dùng công tắc nhả phanh để kiểm (chống đỡ tay robot trước).
- Kiểm dây nối tủ – robot: dây pha motor, dây điều khiển phanh, đầu nối lỏng. Sau cùng mới nghĩ tới cụm drive trong tủ.
Nhóm lỗi cơ khí: đai răng, hộp giảm tốc, phanh, bệ lắp
Robot NACHI MZ07 truyền động từ motor tới hộp giảm tốc bằng dây đai răng ở các trục J2, J3, J5, J6; hộp giảm tốc dạng sóng (strain wave) cho độ chính xác cao trong kích thước nhỏ gọn. Đai và hộp giảm tốc là hai nơi mòn theo giờ chạy, và triệu chứng của chúng rất giống nhau: rung, kêu, lệch vị trí lặp lại.
Đai răng
Đai chùng hoặc mòn răng gây trễ khi đảo chiều, tiếng lạch cạch, điểm dạy lệch dần; đai nhảy răng gây lệch lớn đột ngột và bắt buộc hiệu chỉnh gốc lại. Lực căng phải đo bằng máy đo lực căng theo giá trị NACHI quy định cho từng trục, không căng bằng tay theo cảm giác. Xem đai răng trục J2 BG400UP5M10-HC và bài robot NACHI rung, kêu, lệch vị trí.
Hộp giảm tốc
Hộp giảm tốc mòn thể hiện bằng độ rơ ở đầu tay, tiếng kêu theo chu kỳ, nóng hơn các trục khác, mỡ chuyển màu hoặc lẫn mạt kim loại. Ví dụ hộp giảm tốc trục J2: 007-0520-000.
Phanh và bệ lắp
Phanh không nhả hết gây quá tải, nóng motor, tiếng rít khi chạy; phanh yếu làm trục tụt khi tắt servo. Bệ robot, tấm lắp đặt hoặc chân đế (raiser) lỏng bu lông gây rung khi chạy, lắc khi dừng, lệch vị trí – đây là lỗi rẻ nhất để sửa nhưng hay bị bỏ qua nhất.
Góc lắp đặt và biến thể robot
Robot lắp tường, lắp nghiêng hay treo ngược phải được khai đúng góc lắp đặt trong thông số tủ. Khai sai thì bộ điều khiển bù trọng lực sai, motor phải gánh mô-men không đúng, robot báo quá tải và hộp giảm tốc, motor có thể hỏng chỉ sau thời gian ngắn. Khi đặt phụ tùng, ghi đủ model kèm hậu tố biến thể (ví dụ -01 tiêu chuẩn, -11 hoặc -12 bản làm kín tăng cường) và số seri, vì hộp giảm tốc, phớt có thể khác nhau giữa các biến thể.
Nhóm lỗi motor, encoder, pin và tủ điều khiển CFD
Encoder tuyệt đối trên mỗi motor nhớ vị trí trục nhờ pin nuôi khi tắt nguồn. Pin yếu, tháo đầu nối encoder hoặc thay motor đều làm robot mất gốc và phải hiệu chỉnh encoder ở đúng tư thế chuẩn có chốt định vị. Chi tiết xem bài robot NACHI mất gốc, lỗi pin encoder và trang pin robot ER17505V-2C38.
Motor quá tải, quá nhiệt, lỗi dòng hoặc lỗi encoder liên quan cả phần cơ lẫn phần điện; cách khoanh vùng xem bài lỗi motor, encoder, quá tải trên robot NACHI. Còn khi teach pendant không lên, tủ báo lỗi nguồn, quạt kêu, tủ nóng hay mất chương trình, đọc bài tủ điều khiển NACHI CFD hỏng. Luôn sao lưu chương trình và thông số ra USB trước mọi lần sửa.
Lịch kiểm tra phòng ngừa giúp giảm lỗi robot NACHI
Đa số lỗi kể trên có dấu hiệu báo trước vài tuần; lịch kiểm tra ghi sổ đều đặn sẽ bắt được chúng:
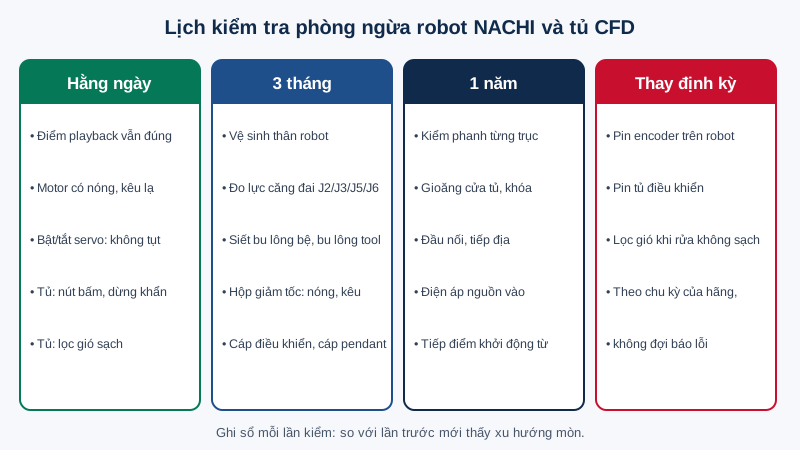
- Hằng ngày: robot chạy playback có đúng các điểm như mọi khi không; motor có nóng, kêu bất thường không; khi bật/tắt servo tay robot hoặc tool có bị tụt xuống không. Trên tủ: thử nút bấm, dừng khẩn, kiểm lọc gió.
- 3 tháng: vệ sinh thân robot; kiểm lực căng đai răng; siết lại bu lông chính, kể cả bu lông bệ và bu lông lắp tool; kiểm nóng, kêu ở hộp giảm tốc; kiểm cáp điều khiển, cáp teach pendant.
- 1 năm: kiểm phanh hoạt động đúng; kiểm gioăng cửa tủ, tiếp địa, điện áp nguồn, tiếp điểm khởi động từ.
- Thay định kỳ: pin encoder trên robot và pin tủ theo chu kỳ của hãng, không đợi tới khi báo lỗi.
Khi nào tự sửa, khi nào gọi dịch vụ sửa robot NACHI
Kỹ thuật viên nhà máy hoàn toàn tự làm được: kiểm thông số tool, siết bu lông, vệ sinh, thay lọc gió, thay pin khi còn cảnh báo, kiểm lực căng đai nếu có máy đo. Những việc nên có người đã làm quen tay: thay đai, thay motor, thay hộp giảm tốc, thay cụm cáp thân robot, hiệu chỉnh encoder, sửa bo mạch tủ. Ngoài kỹ năng còn cần đồ gá đỡ cánh tay và các chi tiết phải thay mới khi tháo; xem bài chi tiết phải thay mới khi sửa robot.
Vietnam Tomita là đại lý robot NACHI tại Việt Nam, cung cấp phụ tùng chính hãng cho robot dòng MZ và tủ CFD, cùng dịch vụ sửa chữa, bảo dưỡng định kỳ tại nhà máy. Khi robot báo lỗi, hãy gửi cho chúng tôi model robot, số seri, mã lỗi và ảnh tư thế robot qua trang liên hệ; kỹ thuật viên sẽ khoanh vùng trước để mang đúng phụ tùng, rút ngắn thời gian dừng máy.
Câu hỏi thường gặp
Robot NACHI báo lỗi, việc đầu tiên nên làm là gì?
Đưa robot về trạng thái an toàn, ghi lại mã lỗi, thời điểm, trục và bước chương trình, chụp ảnh tư thế. Hỏi người vận hành xem gần đây có thay tool, sửa chương trình hay thay phụ tùng không, rồi mới bắt đầu kiểm tra.
Robot lệch vị trí thì do đai hay do encoder?
Lệch dồn dần, lặp lại ở một trục có đai thường do đai chùng, mòn hoặc bệ lỏng. Lệch lớn đột ngột sau va chạm thường do đai nhảy răng. Lệch kèm mã lỗi encoder hoặc pin là do encoder và phải hiệu chỉnh gốc.
Có được tắt chức năng phát hiện va chạm không?
Không nên tắt toàn bộ. Nếu chắc chắn robot không chạm gì, hãy kiểm lại thông số tool rồi chỉ giảm độ nhạy ở đoạn chương trình hay báo nhầm.
Sau khi thay motor hay hộp giảm tốc có phải hiệu chỉnh lại không?
Có. Thay motor, encoder, hộp giảm tốc, đai hoặc tháo đầu nối encoder đều phải reset và hiệu chỉnh encoder ở cùng tải và tư thế chuẩn như lần đầu.
Vietnam Tomita có cung cấp phụ tùng và sửa robot NACHI không?
Có. Vietnam Tomita cung cấp phụ tùng chính hãng cho robot NACHI dòng MZ và tủ CFD, kèm dịch vụ sửa chữa, bảo dưỡng tại nhà máy.