Robot NACHI EZ với tủ CFDL: khác gì tủ CFD, chọn cấu hình và cài đặt ban đầu
0 lượt xem
Robot NACHI EZ với tủ CFDL là bộ đôi dành cho các ô lắp ráp, gắp đặt nhỏ: robot cánh tay ngang nhẹ, tốc độ cao, và một tủ điều khiển có thể chạy tới bốn robot cùng lúc. Nhìn bên ngoài, tủ CFDL giống tủ CFD quen thuộc của dòng MZ, teach pendant cũng vậy – nhưng cách chia mạch an toàn, đăng ký robot và cài đặt tool lại khác ở nhiều điểm, và chính những điểm khác này hay gây lỗi khi lắp mới hoặc thay robot. Bài này tóm tắt những gì kỹ sư cần biết khi nhận một hệ EZ-CFDL: đọc mã robot, chọn cấu hình CFDL1/2/4, lắp đặt và đấu nối, mạch an toàn, cài đặt ban đầu, hiệu chỉnh encoder và thông số tool.
Robot NACHI EZ với tủ CFDL: EZ03, EZ02 là gì, CFDL khác CFD ra sao, chọn CFDL1/2/4, đấu cáp, mạch an toàn từng robot, cài đặt ban đầu, encoder và thông số tool.
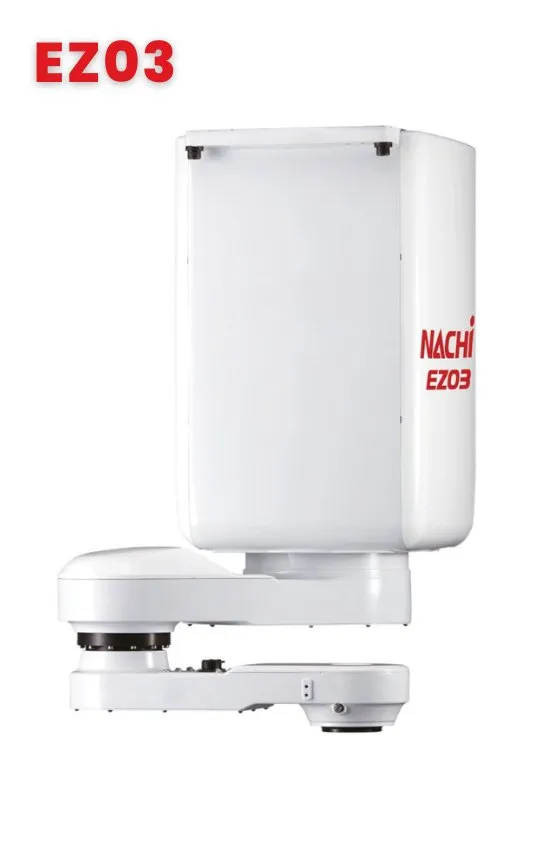
Robot NACHI EZ là gì: EZ03 bốn trục và EZ02 sáu trục
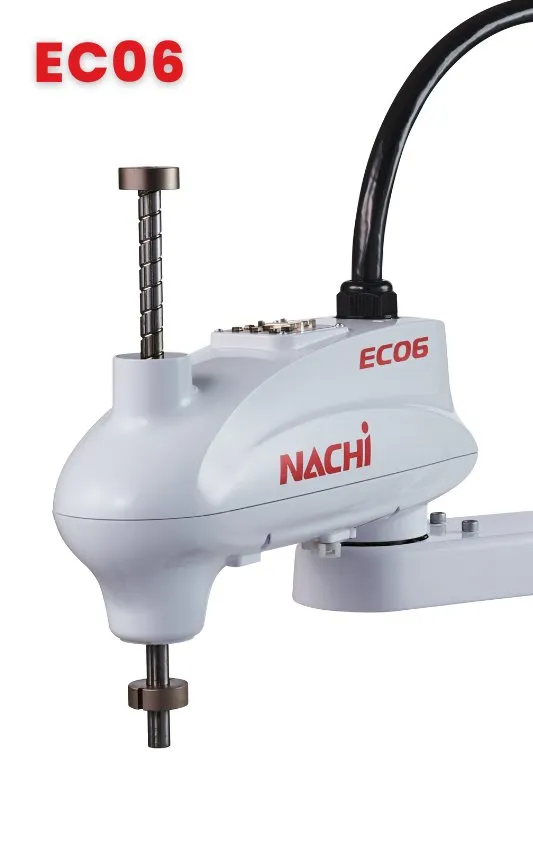
Theo catalog của NACHI, dòng EZ dùng cánh tay ngang mảnh với trục Z tịnh tiến, vùng làm việc quay quanh 360°, cổ tay rỗng để đi cáp và ống gọn. Có hai nhánh chính: EZ03 – 4 trục, tải 3 kg (kiểu SCARA quen thuộc) và EZ02 – 6 trục, tải 2 kg cho thao tác cần nghiêng, xoay chi tiết. Mỗi nhánh có bản lắp sàn và bản lắp ngược (treo từ trên xuống).
Mã robot cho biết gần như mọi thứ cần để đặt hàng và cài đặt, ví dụ EZ03V4-02-4525:
- EZ03 / EZ02: lớp tải 3 kg hoặc 2 kg.
- V = lắp ngược, F = lắp sàn; số 4 hoặc 6 sau đó là số trục.
- -02: thế hệ dùng tủ CFDL. Bản EZ03-04 đi với tủ CFD-4000 và cách đấu nối khác, không áp dụng nội dung bài này.
- Đuôi 45xx / 55xx: tầm với 450 mm (bản lắp ngược) hoặc 550 mm (bản lắp sàn); xx15 / xx25: hành trình trục Z 150 mm hoặc 250 mm.
| Model | Số trục | Tải | Kiểu lắp | Tầm với | Hành trình Z |
|---|---|---|---|---|---|
| EZ03V4-02 | 4 | 3 kg | Lắp ngược | 450 mm | 150 / 250 mm |
| EZ03F4-02 | 4 | 3 kg | Lắp sàn | 550 mm | 150 / 250 mm |
| EZ02V6-02 | 6 | 2 kg | Lắp ngược | 450 mm | 150 / 250 mm |
| EZ02F6-02 | 6 | 2 kg | Lắp sàn | 550 mm | 150 / 250 mm |
Lưu ý kỹ thuật: Robot EZ có cấp bảo vệ IP20 – không chịu bụi, nước như robot MZ07 (IP67). Nếu ô làm việc có dầu, nước, bụi kim loại thì nên cân nhắc dòng khác; so sánh các dòng robot nhỏ có trong bài chọn robot NACHI MZ07, MZ03EL hay MZ10 và trang robot EZ03.
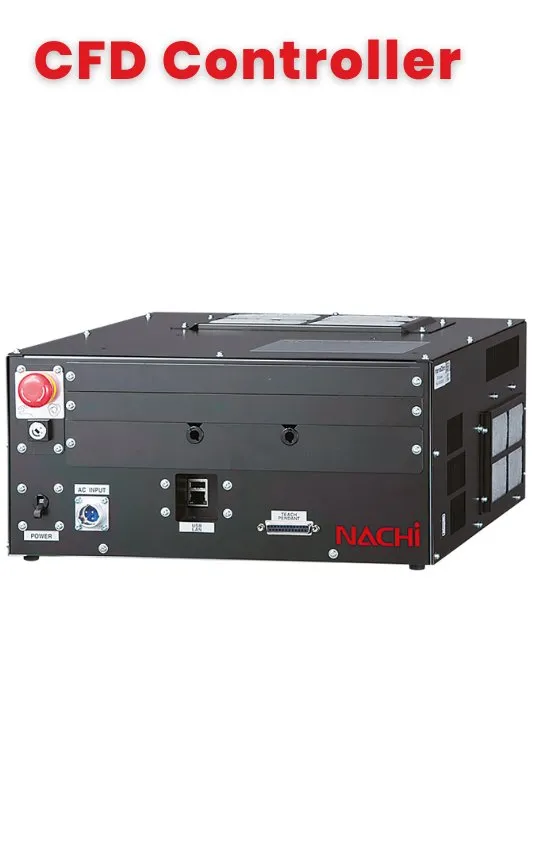
Tủ CFDL khác tủ CFD ở điểm nào
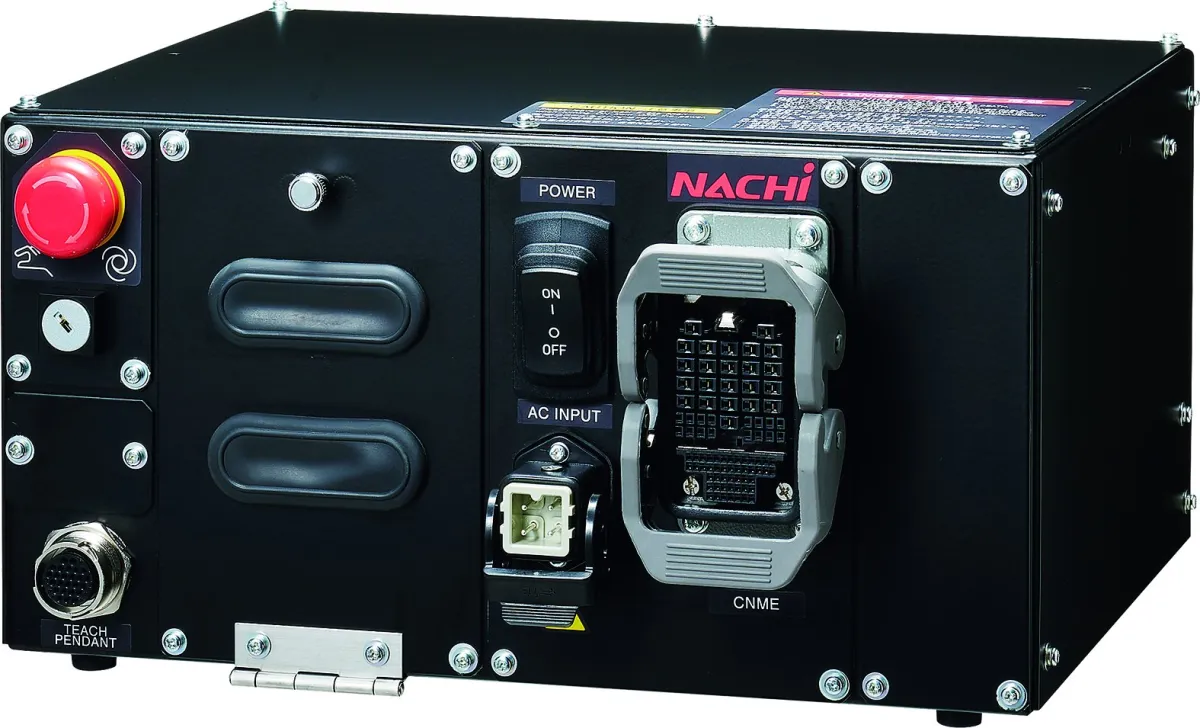
Điểm khác căn bản: với dòng EZ, bộ khuếch đại servo (amplifier) nằm ngay trong thân robot, không nằm trong tủ. Nhờ vậy một tủ CFDL có thể điều khiển nhiều robot, mỗi robot có bo sequence riêng. Các khác biệt kéo theo được tóm tắt dưới đây.
| Hạng mục | Tủ CFD + robot MZ | Tủ CFDL + robot EZ |
|---|---|---|
| Số robot trên một tủ | Một robot (có thể thêm trục ngoài) | CFDL1: 1 robot; CFDL2: 2; CFDL4: tới 4 robot |
| Bộ khuếch đại servo | Trong tủ | Trong thân robot |
| Bo sequence, mạch an toàn | Chung cho robot | Mỗi robot một bo UM396, mạch an toàn riêng |
| Đăng ký unit | Một unit có thể gồm nhiều cơ cấu | Một unit = một robot, số unit = số robot |
| Tự đo thông số tool | Có các chức năng tự đo | Không có – nhập tay bằng số |
| I/O sẵn có | Theo bo I/O lắp thêm | Mỗi bo sequence có sẵn 8 vào / 8 ra |
| Nguồn cấp | Theo robot đi kèm | 200–230 V một pha hoặc ba pha, khoảng 0,6 kVA mỗi robot |
Lưu ý kỹ thuật: Teach pendant, điều kiện môi trường đặt tủ, cách đấu tín hiệu an toàn trên cầu đấu và phần lớn menu vận hành của CFDL giống tủ CFD. Kỹ năng dạy điểm trong bài dạy điểm robot NACHI bằng teach pendant dùng được cho robot EZ.
Chọn cấu hình CFDL1, CFDL2, CFDL4 cho robot NACHI EZ
Tủ CFDL có bốn cấu hình. Cách chọn phụ thuộc số robot trong ô và số bo option (mạng trường, I/O mở rộng) cần lắp:

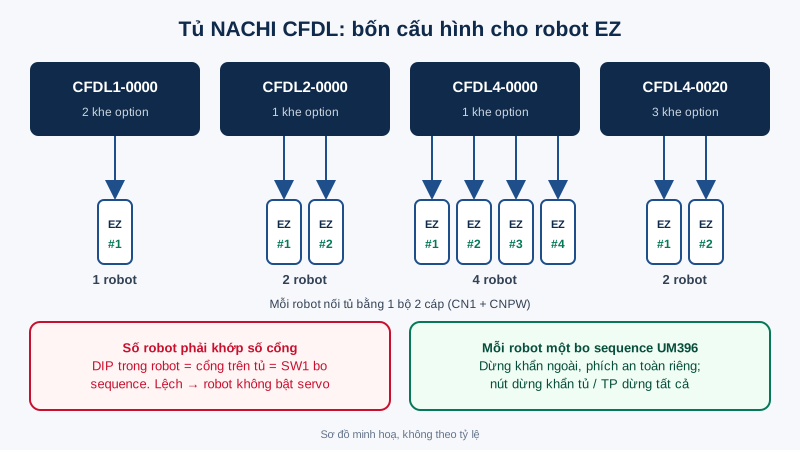
- CFDL1-0000: 1 robot, còn 2 khe option.
- CFDL2-0000: 2 robot, còn 1 khe option.
- CFDL4-0000: 4 robot, còn 1 khe option.
- CFDL4-0020: vỏ tủ cỡ 4 nhưng chỉ 2 robot, đổi lại có 3 khe option – hợp khi cần nhiều mạng trường.
Số robot phải khớp số cổng
Mỗi robot EZ có một công tắc DIP bên trong đặt mã nhận dạng robot (#1 đến #4), và mỗi bo sequence trong tủ có công tắc SW1 đặt robot mà nó điều khiển. Robot #2 phải cắm vào cổng #2 của tủ. Cắm lệch thì robot đó không bật được servo. Các công tắc này đã đặt sẵn từ nhà máy, người dùng chỉ phải đụng tới khi thay robot.
Khe option và Slot ID
Vị trí và số khe option thay đổi theo cấu hình. Khi lắp bo CC-Link, DeviceNet hay mạng trường khác, phải khai báo đúng Slot ID của khe đã lắp trong menu Thông số > Truyền thông > Fieldbus, theo sơ đồ khe của đúng cấu hình tủ.
Lắp đặt tủ CFDL và robot EZ: vị trí, cáp, nguồn, tiếp địa
Phần lắp đặt cơ khí robot theo thông số tiêu chuẩn của từng model; nguyên tắc nền, bu lông và kiểm tra giống như bài lắp đặt robot NACHI MZ07. Những điểm riêng của tủ CFDL:
- Vị trí tủ: cửa hút và cửa thoát gió cách tường từ 200 mm trở lên; công tắc nguồn ở độ cao khoảng 0,6–1,9 m so với sàn thao tác.
- Bụi, hơi dầu: tủ CFDL không có kết cấu chống bụi, chống nhỏ giọt. Môi trường bụi hoặc sương dầu thì dùng hộp bảo vệ tủ đạt IP54 (CFD-OP133-A cho CFDL1/2, CFDL-OP133-A cho CFDL4); khi đặt trong hộp, nhiệt độ môi trường cho phép giảm còn 0–30 °C.
- Cáp robot – tủ: mỗi robot cần một bộ hai cáp (đầu CN1 và CNPW), có các chiều dài 2, 5, 10, 15 và 20 m. Đo đường đi cáp thực tế trước khi đặt hàng.
- Nguồn: 200–230 V một pha hoặc ba pha, dung sai ±10%, 50/60 Hz, khoảng 0,6 kVA mỗi robot (thay đổi theo chu kỳ chạy). Nơi chỉ có điện 100 V có tùy chọn biến áp riêng của hãng.
- Dây nguồn và tiếp địa: tiết diện 1,25 mm² (AWG16); nối đất an toàn với điện trở tiếp địa không quá 100 Ω – dây tiếp địa do nhà máy chuẩn bị.
- Tín hiệu ứng dụng: đầu nối CNR010 ở lưng robot dùng cho dây tín hiệu tới tay kẹp, cảm biến, đi qua bộ dây I/O tùy chọn.
Lưu ý kỹ thuật: Luôn tắt nguồn tủ và rút phía nguồn sơ cấp trước khi đấu cáp robot – nguy cơ điện giật.
Mạch an toàn của hệ EZ-CFDL: mỗi robot một vòng riêng
Đây là chỗ kỹ sư quen tủ CFD hay bị bất ngờ. Vì mỗi robot có bo sequence UM396 riêng, mạch an toàn của từng robot cũng độc lập:
- Dừng khẩn ngoài đấu vào cầu đấu của bo sequence nào thì chỉ dừng robot đó. Muốn một nút dừng khẩn dừng cả ô, phải đấu vào mạch của tất cả các bo.
- Hàng rào và phích an toàn phải làm cho từng robot. Mạch phích an toàn kép trên bo của robot nào chưa đóng thì robot đó không bật được servo ở chế độ playback.
- Nút dừng khẩn trên mặt tủ và trên teach pendant thì ngược lại: liên kết với tất cả robot, nhấn là cả bốn robot cùng dừng.
- Jumper JP1 trên mỗi bo chọn nguồn cấp cho ngõ ra dừng khẩn (trong hoặc ngoài). Mỗi bo có thể đặt khác nhau; đặt sai có thể không nhả được dừng khẩn hoặc hỏng mạch – phải kiểm tra JP1 mỗi khi thay bo sequence.
- I/O mini: mỗi bo sequence có sẵn 8 ngõ vào và 8 ngõ ra, mỗi bo được gán sẵn một vùng địa chỉ logic riêng – tiện cho tín hiệu tay kẹp, cảm biến của từng robot mà không cần bo I/O thêm.
Lưu ý kỹ thuật: Thiết kế logic dừng khẩn, hàng rào và khởi động ngoài cho nhiều robot nên làm trên giấy trước khi đấu. Nguyên tắc chung xem bài kết nối robot NACHI với PLC và an toàn khi làm việc với robot NACHI.
Cài đặt ban đầu tủ CFDL cho robot NACHI EZ
Tủ CFDL xuất xưởng đã được định dạng bộ nhớ theo đơn hàng, nên thông thường chỉ cần bắt đầu từ bước góc lắp đặt. Tuy vậy khi thay bo CPU, cài lại hệ thống hoặc gặp tủ đã bị người trước chỉnh sửa, nên kiểm lại toàn bộ chuỗi cài đặt trong menu Thông số > Định dạng & cấu hình:
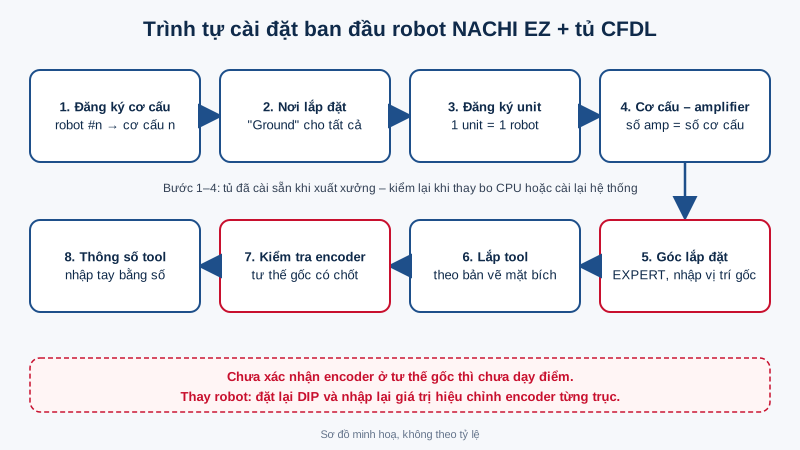
- Đăng ký cơ cấu: khai báo đủ các robot nối vào tủ, robot #1 vào cơ cấu 1, robot #2 vào cơ cấu 2…; cơ cấu không dùng để trống.
- Nơi lắp đặt: đặt "Ground" cho tất cả cơ cấu, dù robot lắp sàn hay lắp ngược – khác với thói quen trên tủ CFD.
- Đăng ký unit: mỗi unit chỉ chứa một cơ cấu, số unit trùng số robot. Có thể đổi tên file chương trình theo từng unit cho dễ quản lý.
- Cơ cấu – amplifier: đặt số amplifier bằng số cơ cấu, trục bắt đầu là 1 cho mọi cơ cấu (vì amplifier nằm trong từng robot).
- Góc lắp đặt: cần cấp quyền EXPERT. Bản F được thiết kế để lắp sàn, bản V để lắp ngược, nên không cần đổi góc xoay – chỉ nhập vị trí gốc tọa độ máy của robot so với hệ tọa độ thế giới, ví dụ mặt lắp robot cao 200 mm so với sàn thì Z = 200 mm, thấp hơn sàn thì Z mang dấu âm.
Lắp tool, kiểm tra encoder và nhập thông số tool cho robot EZ
Sau khi lắp tool lên mặt bích, đưa robot về tư thế gốc cơ khí – tư thế mà chốt định vị trục 1 và các khối định vị trục 2, 3, 4 lắp vừa – rồi mở màn hình theo dõi trục để xem giá trị encoder hiện tại của từng trục. Nếu giá trị không đúng giá trị chuẩn của hãng, phải reset và hiệu chỉnh encoder ngay ở tư thế này. Nguyên tắc chi tiết xem bài hiệu chỉnh encoder, về gốc robot NACHI.
Đừng viết chương trình trước khi xác nhận bước này: nếu không, điểm dạy có thể bị lệch khi sau này thay robot. Khi nhả công tắc enable để tắt servo, giá trị encoder có thể nhích nhẹ do phanh đóng – đó là bình thường.
Thông số tool: nhập tay, không có chức năng tự đo
Trên robot EZ, các chức năng tự đo chiều dài, góc, trọng tâm và quán tính tool của tủ CFD không dùng được – mọi giá trị phải tính từ bản vẽ tool và nhập tay với cấp quyền EXPERT:
- Chiều dài tool: tọa độ điểm TCP so với tâm mặt bích (ví dụ đầu hút dài 100 mm hướng xuống thì Z = −100 mm).
- Góc tool: thứ tự quay Z → Y → X; với đa số tool thẳng giữ nguyên (0, 0, 0).
- Trọng tâm, khối lượng và mô-men quán tính: tủ dùng để tự giới hạn tốc độ, nhưng tool vẫn phải nằm trong biểu đồ tải cho phép của robot.
- Bán kính quay lớn nhất của tool: thường là khoảng cách từ tâm mặt bích tới TCP.
Lưu ý kỹ thuật: Dùng tool vượt biểu đồ tải hoặc quán tính cho phép sẽ làm robot giảm tuổi thọ và không được bảo hành. Cách tính tải tool xem bài cài đặt thông số tool robot NACHI.
Thay robot EZ trên tủ CFDL và khi nào cần hỗ trợ
Thay một robot EZ hỏng bằng robot khác trên cùng tủ có hai việc bắt buộc mà hay bị quên: đặt lại công tắc DIP nhận dạng trong robot mới cho khớp số cổng, và nhập lại giá trị hiệu chỉnh encoder cho từng trục – vì giá trị gốc của mỗi robot là riêng. Bỏ qua bước thứ hai, robot vẫn bật servo được nhưng điểm dạy lệch, có thể va vào đồ gá và thiết bị xung quanh.
Vietnam Tomita là đại lý robot NACHI tại Việt Nam, tư vấn chọn robot và cấu hình tủ cho ô lắp ráp, gắp đặt, cung cấp robot, phụ tùng và dịch vụ lắp đặt, cài đặt ban đầu, sửa chữa tại nhà máy. Khi cần hỗ trợ, gửi mã robot đầy đủ (ví dụ EZ03V4-02-4525), mã tủ CFDL và số serial qua trang liên hệ để kỹ sư chuẩn bị đúng tài liệu và phụ tùng.
Câu hỏi thường gặp
Robot NACHI EZ03 dùng tủ điều khiển nào?
Robot EZ03V4-02, EZ03F4-02 và EZ02 thế hệ -02 dùng tủ CFDL (CFDL1, CFDL2 hoặc CFDL4). Bản EZ03-04 đi với tủ CFD-4000, cách đấu nối khác.
Một tủ CFDL điều khiển được mấy robot?
CFDL1 điều khiển 1 robot, CFDL2 điều khiển 2 robot, CFDL4-0000 tới 4 robot; riêng CFDL4-0020 chạy 2 robot nhưng có 3 khe option cho mạng trường.
Tủ CFDL khác tủ CFD thế nào?
Với tủ CFDL, bộ khuếch đại servo nằm trong thân robot EZ, mỗi robot có bo sequence và mạch an toàn riêng, mỗi unit chỉ một robot, và thông số tool phải nhập tay vì không có chức năng tự đo.
Nhấn dừng khẩn trên teach pendant có dừng hết các robot không?
Có. Nút dừng khẩn trên mặt tủ và teach pendant liên kết với tất cả robot nối vào tủ CFDL. Còn dừng khẩn ngoài đấu vào bo sequence nào thì chỉ dừng robot đó.
Vì sao robot EZ không bật được servo sau khi đấu cáp?
Hay gặp nhất là robot cắm sai cổng (số robot đặt bằng công tắc DIP không khớp số cổng trên tủ), hoặc mạch phích an toàn, hàng rào trên bo sequence của robot đó chưa đóng khi ở chế độ playback.
Thay robot EZ khác vào tủ CFDL cần làm gì?
Đặt lại công tắc DIP nhận dạng trong robot cho khớp cổng và nhập lại giá trị hiệu chỉnh encoder của từng trục cho robot mới, sau đó kiểm tra lại các điểm dạy ở tốc độ thấp.