Lắp đặt robot NACHI MZ07: nền móng, bu lông, lắp tường – nghiêng – treo, góc lắp đặt, cáp, nối đất và chạy thử
0 lượt xem
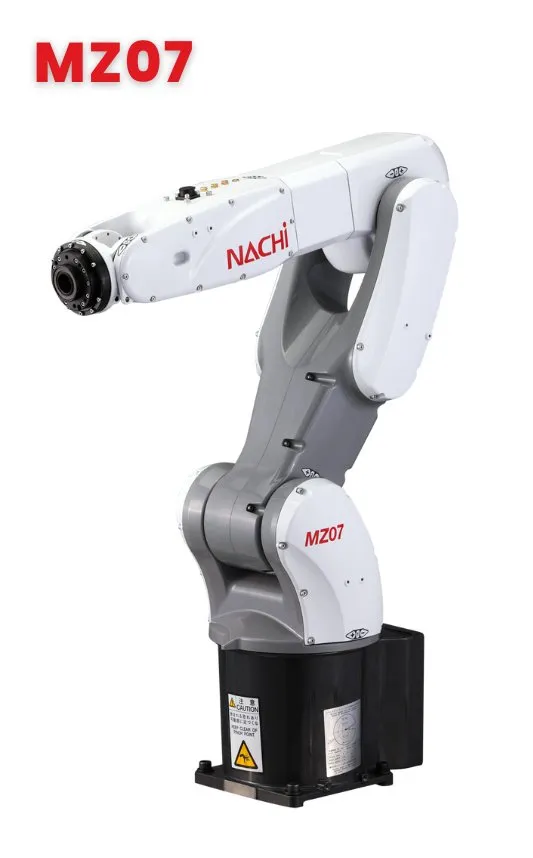
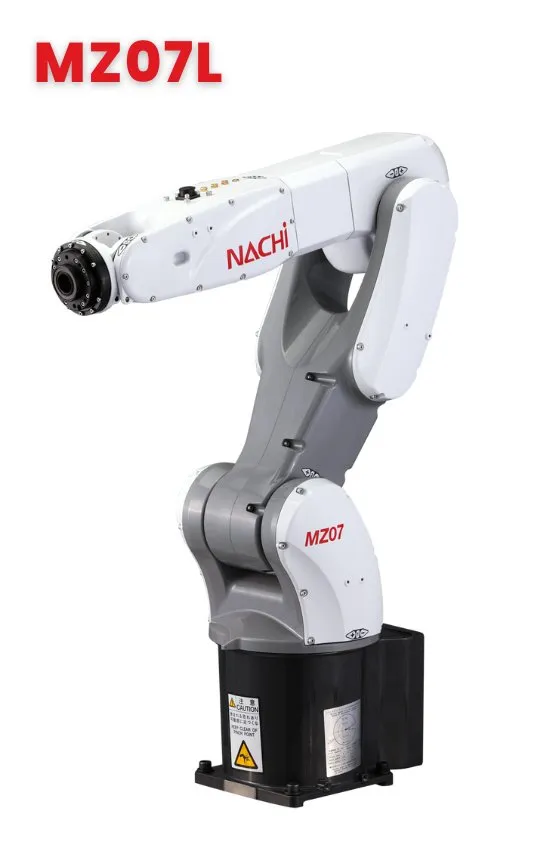
Lắp đặt robot NACHI MZ07 đúng cách quyết định robot chạy êm suốt nhiều năm hay sớm rung, báo quá tải, hỏng hộp giảm tốc. Robot nhỏ, bản tiêu chuẩn chỉ nặng 36–38 kg nên hay bị lắp "cho nhanh" lên một khung thép mỏng, một tấm sàn không phẳng, hay treo lên tường mà quên khai báo góc lắp đặt – những lỗi không lộ ra ngày đầu nhưng làm hỏng máy sau vài tháng. Bài này tổng hợp các điểm kỹ thuật theo tài liệu NACHI cho dòng MZ07, MZ07L và các bản 5 trục P/LP: chọn đúng mã robot, vận chuyển, nền móng và bu lông, khoảng trống, lắp tường – nghiêng – treo ngược, đấu nối cáp, nguồn, nối đất, cài đặt ban đầu và chạy thử.
Lắp đặt robot NACHI MZ07 đúng chuẩn: bê tông, bu lông M10 cấp 12.9, độ phẳng 0,2 mm, lắp tường/nghiêng/treo, cài góc lắp đặt, cáp, nối đất loại D, chạy thử.
Đọc mã robot NACHI MZ07 trước khi lắp đặt
Cùng tên MZ07 nhưng mỗi robot có một mã chi tiết cho biết cáp đi ra ở đâu, có được lắp tường với trục J1 quay rộng không, và mức làm kín. Kiểm tra mã trên tem robot trước khi thiết kế bệ, vì một số điều không đổi được sau khi đã mua:
| Ký hiệu | Ý nghĩa | Ảnh hưởng khi lắp đặt |
|---|---|---|
| MZ07 / MZ07L | 6 trục, tầm với 723 mm / 912 mm, tải 7 kg | Khối lượng robot 36 kg / 38 kg; lực tác dụng lên nền khác nhau |
| MZ07P / MZ07LP | 5 trục (không có J4), cổ tay luôn hướng xuống | Phù hợp gắp đặt từ trên xuống |
| Kết nối 0 / B | Cáp robot – tủ ra phía sau / ra dưới đáy | Bản đáy nặng hơn 8 kg, cần lỗ đi cáp và tấm chuyển |
| Lắp đặt 0 / W | Tiêu chuẩn / bản lắp tường | Bản 0 lắp tường chỉ cho J1 quay ±30°; bản W giữ được ±170°, nặng hơn 6 kg |
| -01 / -11 / -12 | Tiêu chuẩn / tăng cường làm kín / thêm mạ niken mặt bích | Hiệu năng như nhau; chọn theo môi trường dầu, nước |
| Serial (MFG No.) | Số máy của robot và tủ | Robot phải nối đúng tủ cùng serial |
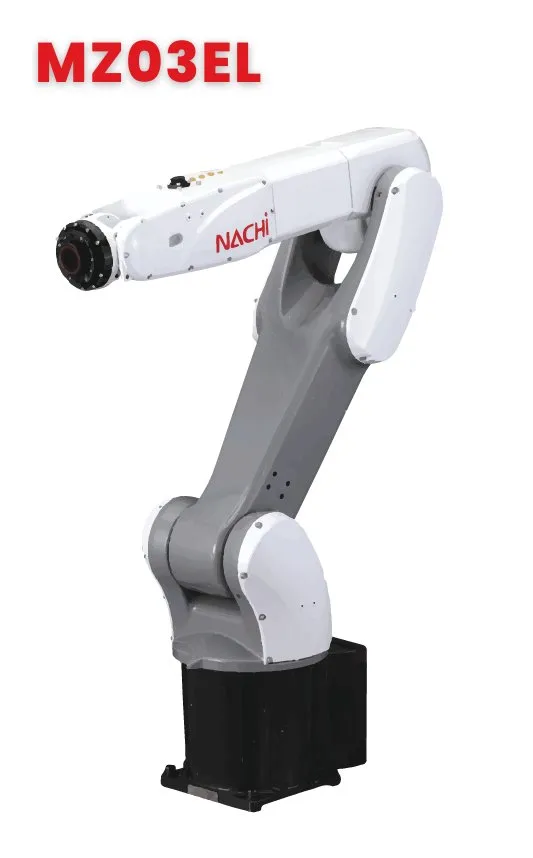
Lưu ý kỹ thuật: Dòng MZ10 chỉ cho phép lắp sàn hoặc treo ngược; MZ07, MZ07L và MZ03EL cho phép sàn, tường, nghiêng, treo ngược. Muốn so sánh kỹ các model, xem chọn robot MZ07, MZ03EL hay MZ10.
Môi trường lắp đặt và vận chuyển robot
Robot MZ07 làm việc ở 0–45 °C, độ ẩm 20–85% không đọng sương, rung truyền lên mặt lắp không quá 0,5 G, độ cao tới 1.000 m; vỏ đạt mức tương đương IP67 nhưng không chịu dung môi hữu cơ, axit, kiềm, clo hay dầu cắt gốc xăng vì làm hỏng phớt. Chỗ đặt robot cần thoát nước tốt để đế xoay không bị ngập khi có nước hoặc dung dịch tưới nguội bắn vào.
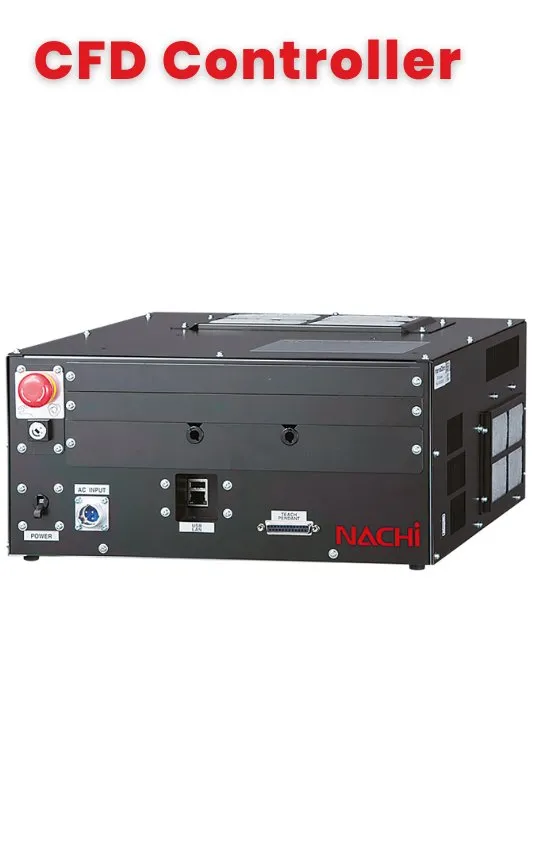
Tủ CFD yêu cầu 0–40 °C, không nắng chiếu trực tiếp, cách tường phía sau ít nhất 200 mm để thông gió, công tắc nguồn chính cao 0,6–1,9 m so với sàn thao tác. Bản thân tủ không chống bụi, chống bắn nước: xưởng có bụi hoặc sương dầu thì thêm hộp bảo vệ tủ (tùy chọn), khi đó nhiệt độ môi trường cho phép chỉ còn 0–30 °C.
- Vận chuyển robot luôn cố định cánh tay bằng giá đỡ lúc xuất xưởng; không cố định thì rung, va đập trên đường có thể làm hỏng robot.
- Cẩu robot bằng dây đủ tải, trọng tâm nằm giữa và thấp; lót cao su chỗ dây chạm cánh tay. Khi lắp tường hoặc treo ngược nên dùng đồ gá cẩu chuyên dụng của NACHI.
- Lắp xong mới tháo giá cố định trục J2; khóa đế xoay khi bắt bu lông.
- Không để xe nâng, người đi lại đè lên cáp robot – tủ; đi cáp trong máng có nắp.
Nền móng và bu lông lắp đặt robot NACHI MZ07
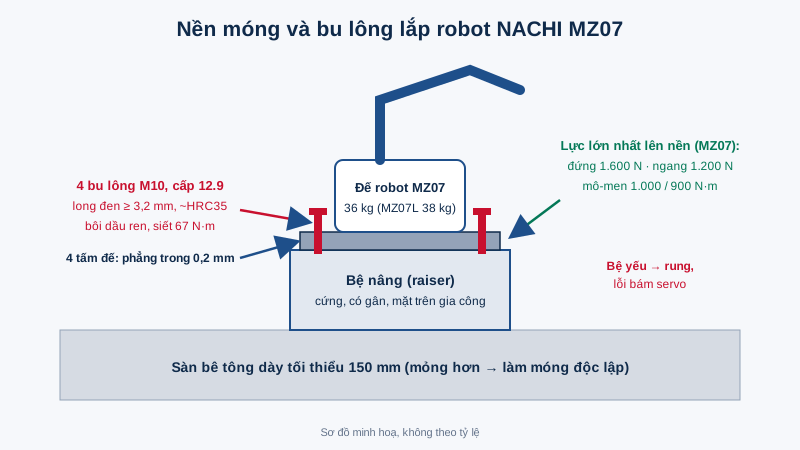
Khi tăng tốc và phanh, robot đẩy vào đế lực lớn hơn nhiều trọng lượng tĩnh, theo mọi hướng. Yêu cầu chính cho MZ07/MZ07L:

- Sàn bê tông dày tối thiểu 150 mm; sửa chỗ lồi lõm, nứt trước khi lắp. Sàn mỏng hơn thì làm móng độc lập cho robot.
- 4 bu lông M10 cấp bền 12.9 (dài 30 mm cho bản lắp sàn cáp sau; 35 mm cho bản lắp tường cáp sau hoặc mọi bản cáp đáy), long đen dày tối thiểu 3,2 mm, độ cứng khoảng HRC35. Bu lông, long đen không đi kèm robot.
- Bôi một lớp dầu lên ren rồi siết bằng cờ lê lực tới 67 N·m; mỗi bu lông chịu lực kéo lặp lại cho phép khoảng 700 N khi đủ 4 bu lông.
- Độ phẳng của 4 tấm đế trên mặt lắp trong 0,2 mm; chênh cao giữa 4 điểm đỡ và mặt lắp robot trong khoảng 0,2 mm (±0,1 mm). Đế bị vặn do mặt lắp cong là nguyên nhân âm thầm của rung và lệch vị trí.
| Model | Lực đứng | Lực ngang | Mô-men đứng | Mô-men ngang |
|---|---|---|---|---|
| MZ07, MZ07P | 1.600 N | 1.200 N | 1.000 N·m | 900 N·m |
| MZ07L, MZ07LP, MZ10 | 2.000 N | 1.500 N | 1.250 N·m | 1.130 N·m |
Bệ nâng (raiser) phải đủ cứng
Phần lớn robot nhỏ được đặt trên bệ nâng để đạt chiều cao làm việc. NACHI lưu ý bệ không đủ cứng gây rung và lỗi bám servo (tracking error); dùng tiếp như vậy thì cả robot lẫn bệ đều giảm tuổi thọ do rung và phanh gấp. Bệ nên có gân, bắt chặt xuống sàn, mặt trên gia công phẳng.
Khoảng trống đi cáp, vị trí tủ và hàng rào an toàn
Bản cáp ra phía sau cần chừa tối thiểu 220 mm phía sau robot để uốn cáp; bản cáp ra dưới đáy cần tối thiểu 250 mm dưới tấm chuyển. Với bản lắp tường hoặc cáp đáy, khối chặn định vị (reference block) không lớn quá 85 mm và phải hở với tấm chuyển của robot ít nhất 2 mm – nên xin bản vẽ CAD robot để thiết kế bệ.
Điểm dừng cơ khí của J1 nằm ngoài giới hạn phần mềm, nên hàng rào phải tính theo vùng quét lớn nhất của robot cộng tool, cộng thêm khoảng dư. Có thể thu hẹp vùng làm việc J1–J3 bằng bộ chặn cơ khí điều chỉnh được (tùy chọn) và giới hạn phần mềm – xem giới hạn vùng làm việc robot NACHI. Tủ điều khiển, bảng vận hành, bảng liên động đặt ngoài hàng rào: đặt cạnh robot thì người thao tác có thể bị kẹp khi robot chạy sai.
Lắp tường, lắp nghiêng, treo ngược và cài góc lắp đặt
Tủ điều khiển dùng góc lắp đặt để tính hướng trọng lực, từ đó tính mô-men bù cho từng motor. Robot lắp tường, nghiêng hay treo mà vẫn để cài đặt như lắp sàn thì motor bù sai mô-men – NACHI cảnh báo robot có thể hỏng motor hoặc hộp giảm tốc trong thời gian ngắn.
Góc lắp đặt cài trong menu Thông số > Định dạng & cấu hình > Góc lắp đặt, cần cấp người vận hành EXPERT; cài xong phải lưu. Trong màn hình quan hệ cơ cấu khi định dạng bộ nhớ, vị trí lắp vẫn chọn "mặt đất" cho mọi kiểu lắp – không chọn kiểu tường.
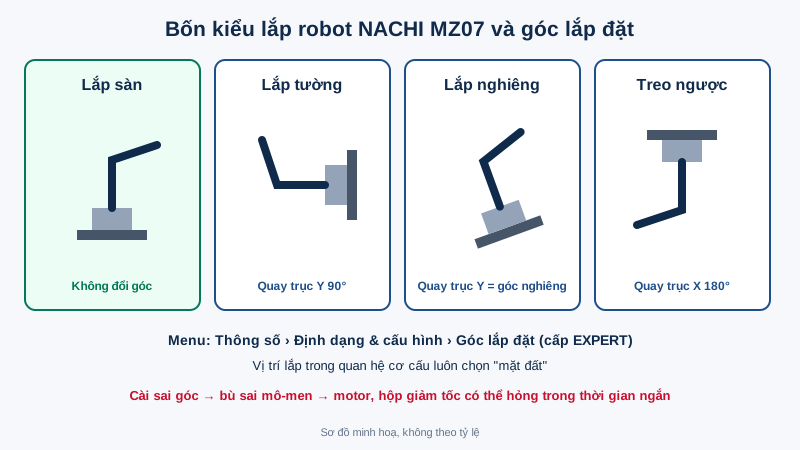
- Lắp sàn: giữ nguyên, không cần đổi góc.
- Lắp tường: quay quanh trục Y 90°. Bản tiêu chuẩn (0) lắp tường chỉ được dùng J1 trong ±30° và phải sửa thông số giới hạn tương ứng; cần J1 quay rộng hơn thì phải mua bản W. Dùng bản 0 ngoài phạm vi này có thể hỏng motor, hộp giảm tốc.
- Lắp nghiêng: quay quanh trục Y đúng bằng góc nghiêng thực tế. Với MZ07 thông thường tới khoảng 30°; nghiêng hơn phải dùng bản lắp tường và nên hỏi ý kiến kỹ thuật hãng trước.
- Treo ngược (trần): quay quanh trục X 180°.
- Khi lắp khác sàn, hướng chạy tay theo hệ tọa độ thế giới và hệ tọa độ máy (robot) không còn trùng nhau – người dạy điểm cần biết để không bấm nhầm hướng.
Đấu nối cáp robot – tủ, nguồn điện và nối đất
Tắt nguồn sơ cấp và aptomat của tủ trước mọi công việc đấu dây. Cáp motor/encoder nối robot với tủ có các chiều dài 2, 5, 10, 15 m; đầu nối có khóa chống cắm nhầm, không ép khi không vào. Nếu xưởng có nhiều robot, kiểm tra serial trên tem robot và tem tủ trùng nhau trước khi cắm. Teach pendant cắm vào cổng phía trước tủ, vặn vít khóa; không cắm, rút pendant khi tủ đang có điện.
- Nguồn: MZ07 với tủ CFD dùng AC 200–230 V 3 pha hoặc 1 pha (±10%), 50/60 Hz, công suất khoảng 0,4 kVA (thay đổi theo ứng dụng); nhiều robot hoặc trục ngoài thì cộng dồn. Kiểm tra điện áp ghi gần aptomat tủ trước khi cấp điện.
- Cáp nguồn và cáp đất: tiết diện 1,25 mm² (AWG16), hàn vào đầu nối nguồn theo đúng chân pha và chân đất.
- Aptomat chống dòng rò phía tủ phân phối phải là loại dùng cho biến tần, dòng định mức từ 30 A, độ nhạy trung bình (từ 100 mA) – loại thường dễ nhảy oan vì dòng rò cao tần của mạch servo.
- Nối đất loại D, điện trở dưới 100 Ω, dây đất do bên lắp đặt chuẩn bị. Có máy hàn hay thiết bị gây nhiễu mạnh thì nối đất riêng theo yêu cầu thiết bị đó, không dùng chung điểm đất với robot.
- Tín hiệu an toàn: dừng khẩn ngoài, safety plug (hoặc công tắc cho phép tự động ngoài hàng rào) và công tắc enable đấu vào cầu đấu trên bo sequence theo từng cặp kênh đôi; hai kênh lệch nhau thì tủ không hoạt động. Phần I/O với PLC xem kết nối robot NACHI với PLC.
Cài đặt ban đầu sau khi lắp đặt robot NACHI MZ07
Sau khi đấu nối, trình tự cài đặt theo NACHI đi từ cơ khí tới phần mềm; làm sai thứ tự thì phải làm lại:
- Bật nguồn, bật servo; cài góc lắp đặt nếu không lắp sàn.
- Lắp tool lên mặt bích cổ tay theo vòng lỗ (P.C.D.) của robot; bu lông M5 không được vặn sâu quá chiều sâu ren – có thể hỏng cổ tay – nhưng quá ngắn hoặc siết thiếu thì tool rơi.
- Hiệu chỉnh encoder cho tất cả trục sau khi đã lắp đủ tải và trước khi dạy điểm, ở tư thế chuẩn có chốt và khối định vị gốc – xem hiệu chỉnh encoder, về gốc robot NACHI.
- Khai báo thông số tool: chiều dài, góc, khối lượng, trọng tâm, quán tính – xem cài đặt thông số tool robot NACHI. Tải cổ tay phải nằm trong giới hạn khối lượng, mô-men tĩnh và quán tính cho phép.
- Cài I/O, độ nhạy phát hiện va chạm, giới hạn phần mềm; sau đó chuẩn bị chạy tự động: điểm home, vùng cho phép khởi động, tín hiệu sẵn sàng, vùng nhiễu.
Chạy thử và nghiệm thu robot NACHI MZ07
Chạy thử luôn bắt đầu ở chế độ dạy, tốc độ thấp, có người cầm pendant giữ công tắc enable và nút dừng khẩn. Vài điểm hay bị bỏ qua:
- Rung xuất hiện dù thông số tool đúng thường là cộng hưởng: tần số dao động khi chạy trùng tần số riêng của cánh tay – đổi tốc độ bước, tư thế robot hoặc khối lượng, quán tính tool; xem thêm robot NACHI rung, ồn, lệch vị trí.
- Nghiệm thu xong thì sao lưu toàn bộ dữ liệu làm bản gốc – xem sao lưu, khôi phục dữ liệu robot NACHI.
| Hạng mục | Cách kiểm tra | Nếu không đạt |
|---|---|---|
| An toàn | Thử dừng khẩn trên pendant và ngoài hàng rào, safety plug, cửa hàng rào | Không cho chạy tự động |
| Hướng chuyển động | Chạy tay từng trục ở tốc độ thấp, đối chiếu hướng trên màn hình | Kiểm tra góc lắp đặt, hệ tọa độ |
| Rung khi khởi động | Quan sát, nghe tiếng ở các điểm dừng | Đổi tốc độ, gia tốc, độ mượt từng bước; kiểm tra thông số tool, độ cứng bệ |
| Nhiệt độ thấp đầu ca | Chạy 30–50% tốc độ khoảng 5 phút | Tăng dần lên 100% (có hàm đặt tỷ lệ tốc độ khi chạy) |
| Bu lông, cáp | Kiểm tra lại sau đợt chạy đầu | Siết lại theo lịch 3 tháng; bảo vệ cáp |
Dịch vụ lắp đặt robot NACHI MZ07
Lắp đặt sai thường không bị phát hiện ngay mà lộ ra sau vài tháng thành rung, quá tải, hỏng hộp giảm tốc, và có thể ảnh hưởng tới bảo hành – NACHI ghi rõ robot dùng ngoài điều kiện lắp đặt quy định thì không được bảo hành. Vietnam Tomita là đại lý robot NACHI tại Việt Nam, cung cấp robot MZ07, MZ07L, phụ tùng chính hãng và dịch vụ lắp đặt, chạy thử, sửa chữa, bảo dưỡng robot tại nhà máy. Gửi bản vẽ mặt bằng, kiểu lắp (sàn, tường, nghiêng, treo) và tool dự kiến qua trang báo giá để được tư vấn.
Câu hỏi thường gặp
Lắp robot NACHI MZ07 cần bu lông gì?
Bốn bu lông M10 cấp bền 12.9 (dài 30 mm cho bản lắp sàn cáp sau, 35 mm cho bản lắp tường cáp sau hoặc bản cáp đáy), long đen dày tối thiểu 3,2 mm; bôi dầu ren và siết bằng cờ lê lực tới 67 N·m.
Sàn bê tông dày bao nhiêu thì đặt được robot MZ07?
Tối thiểu 150 mm, không nứt, không lồi lõm. Sàn mỏng hơn thì làm móng độc lập. Mặt lắp của 4 tấm đế phải phẳng trong 0,2 mm.
Robot MZ07 lắp tường được không?
Được. Bản tiêu chuẩn lắp tường chỉ cho J1 quay trong ±30°; muốn J1 quay rộng như lắp sàn phải chọn bản W. Dù bản nào cũng phải cài góc lắp đặt quay trục Y 90°.
Quên cài góc lắp đặt khi treo robot thì sao?
Tủ tính sai hướng trọng lực nên bù sai mô-men; robot vẫn chạy nhưng motor và hộp giảm tốc có thể hỏng trong thời gian ngắn. Phải cài góc lắp đặt trước khi dạy điểm.
Tủ điều khiển robot NACHI cần nối đất thế nào?
Nối đất loại D, điện trở dưới 100 Ω, dây đất 1,25 mm². Aptomat chống dòng rò phải là loại dùng cho biến tần, từ 30 A, độ nhạy từ 100 mA.
Robot mới lắp bị rung khi chạy là do đâu?
Hay gặp nhất: thông số tool sai, bệ nâng không đủ cứng, mặt lắp không phẳng, hoặc cộng hưởng với tần số riêng cánh tay. Kiểm tra theo thứ tự đó, rồi chỉnh tốc độ, gia tốc, độ mượt từng bước.