
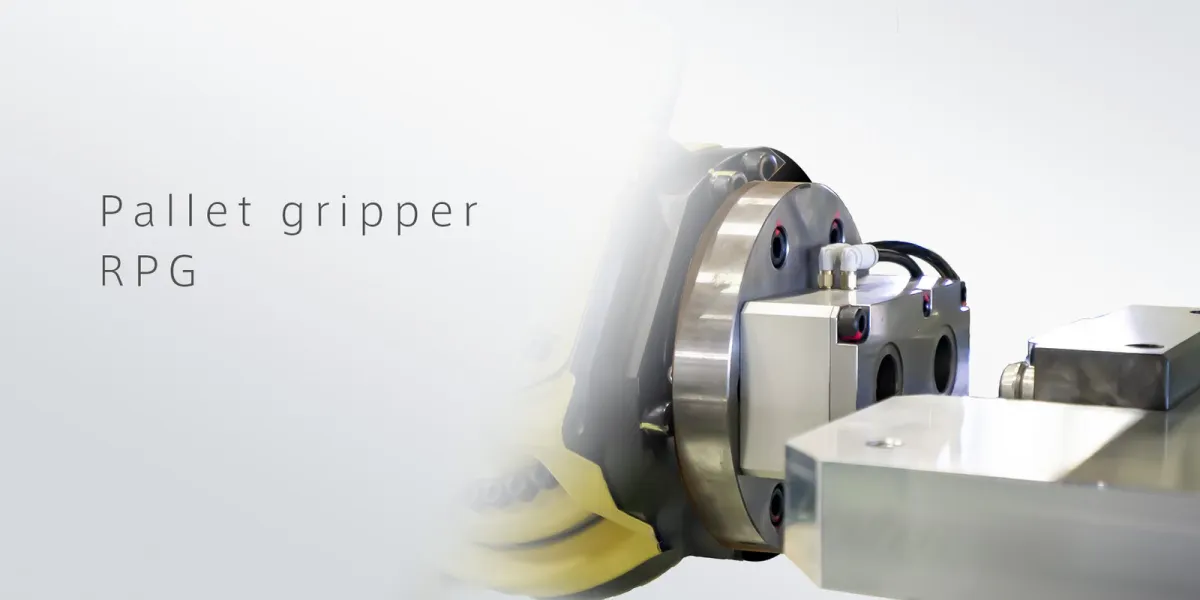


Kẹp gắp pallet cho robot PASCAL RPG – khóa bằng 2 xi lanh
4 lượt xem
Pallet gripper khí nén cho robot: khóa pallet chắc chắn bằng hai xi lanh kẹp hai bu lông kéo (pull bolt), lực kẹp lớn và giữ độ lặp lại định vị tốt lâu dài; bu lông kéo gắn thẳng lên pallet, không cần tấm chuyển, giúp pallet gọn.
| Hãng sản xuất | PASCAL |
| Model / dòng | RPG |
| Phù hợp với | Cell robot vận chuyển pallet, hệ thống nạp phôi tự động cho máy CNC, nhà máy tự động hóa. |
| Danh mục | Phụ kiện gia công kim loại |
| Thông tin hãng | Trang sản phẩm gốc ↗ |
Tóm tắt nhanh: RPG
RPG là kẹp gắp pallet cho robot PASCAL RPG – khóa bằng 2 xi lanh do hãng PASCAL CORPORATION sản xuất, thuộc nhóm phụ kiện gia công kim loại. Sản phẩm phù hợp với cell robot vận chuyển pallet, hệ thống nạp phôi tự động cho máy CNC, nhà máy tự động hóa.
Vietnam Tomita (Hà Nội, thành viên Tập đoàn Tomita – Tokyo) nhập khẩu chính hãng RPG về Việt Nam, báo giá kèm thời gian giao hàng và hỗ trợ kỹ thuật tại nhà máy.
- Loại: Pallet gripper cho robot
- Môi chất: Khí nén
- Nguyên lý: 2 xi lanh kẹp 2 bu lông kéo
- Lắp đặt: Bu lông kéo gắn trực tiếp lên pallet
Giới thiệu chi tiết
RPG là sản phẩm mới của PASCAL dùng làm tay gắp pallet cho robot. Thay vì kẹp một điểm, gripper dùng hai xi lanh kẹp đồng thời hai bu lông kéo trên pallet, cho lực kẹp lớn và giữ được độ lặp lại định vị trong thời gian dài.
Bu lông kéo có thể gắn trực tiếp lên pallet nên không cần tấm chuyển đổi (adaptor plate), thiết kế pallet gọn hơn. Hãng có ví dụ ứng dụng robot gắp và chuyển pallet giữa các trạm.
Hình ảnh sản phẩm
Tính năng nổi bật
- Hai xi lanh kẹp hai bu lông kéo.
- Lực kẹp lớn.
- Giữ độ lặp lại định vị lâu dài.
- Không cần tấm chuyển đổi trên pallet.
- Dùng khí nén.
Lợi ích cho nhà máy
- Pallet gọn, nhẹ hơn.
- Vận chuyển an toàn, chắc chắn.
- Giảm thời gian thiết kế giao diện robot – pallet.
Ứng dụng tiêu biểu
- Robot chuyển pallet giữa máy và kho.
- Nạp/lấy pallet phôi cho máy CNC.
- Chuyển đồ gá trong cell tự động.
Thông số kỹ thuật
| Thông số | RPG |
|---|---|
| Loại | Pallet gripper cho robot |
| Môi chất | Khí nén |
| Nguyên lý | 2 xi lanh kẹp 2 bu lông kéo |
| Lắp đặt | Bu lông kéo gắn trực tiếp lên pallet |
Nguồn: tài liệu của PASCAL. Thông số khác nhau theo từng model, vui lòng liên hệ để xác nhận model phù hợp.
Vietnam Tomita hỗ trợ gì khi mua sản phẩm này?
- Tư vấn chọn model và cấu hình theo chi tiết gia công, công suất và điều kiện nhà máy của bạn.
- Nhập khẩu chính hãng qua mạng lưới Tomita (Tokyo, từ 1911), đầy đủ CO, CQ và chứng từ thông quan.
- Báo giá nhanh, thời gian giao hàng rõ ràng; hỗ trợ phụ tùng thay thế và vật tư tiêu hao.
- Hỗ trợ kỹ thuật lắp đặt, chạy thử, đào tạo vận hành và bảo trì tại nhà máy ở Việt Nam.
Câu hỏi thường gặp về RPG
RPG là sản phẩm của hãng nào?
RPG là Kẹp gắp pallet cho robot PASCAL RPG – khóa bằng 2 xi lanh của hãng PASCAL CORPORATION, thuộc danh mục Phụ kiện gia công kim loại. Vietnam Tomita nhập khẩu chính hãng, có đầy đủ CO, CQ và chứng từ thông quan.
Mua RPG chính hãng tại Việt Nam ở đâu, giá bao nhiêu?
Vietnam Tomita báo giá RPG theo cấu hình và số lượng đặt; gửi yêu cầu báo giá ngay trên trang này hoặc nhắn Zalo, kỹ sư Tomita phản hồi trong giờ hành chính kèm thời gian giao hàng.
RPG phù hợp với ứng dụng nào?
Cell robot vận chuyển pallet, hệ thống nạp phôi tự động cho máy CNC, nhà máy tự động hóa. Ứng dụng tiêu biểu: Robot chuyển pallet giữa máy và kho.; Nạp/lấy pallet phôi cho máy CNC.; Chuyển đồ gá trong cell tự động..
Thông số chính của RPG là gì?
Loại: Pallet gripper cho robot; Môi chất: Khí nén; Nguyên lý: 2 xi lanh kẹp 2 bu lông kéo; Lắp đặt: Bu lông kéo gắn trực tiếp lên pallet. Bảng thông số đầy đủ ở mục Thông số kỹ thuật trên trang này, lấy từ tài liệu của hãng.
Có sản phẩm tương đương RPG từ hãng khác không?
Có. Vietnam Tomita báo giá được các dòng cùng nhóm phụ kiện gia công kim loại từ nhiều hãng để so sánh giá và thời gian giao; xem mục "Sản phẩm tương tự" trên trang hoặc gửi mã hàng đang dùng để được tư vấn mã thay thế.
Sản phẩm này trong giải pháp nhà máy thông minh Tomita
Tích hợp thiết bị vào dây chuyền, thay PLC – servo, lắp robot cho máy đang dùng.
MODULE 02 · KIỂM TRA THÔNG MINHCamera – đo tự độngKiểm tra lắp đúng, phát hiện lỗi sớm, hiệu chuẩn và thu thập dữ liệu máy.
Bài kiến thức liên quan
Cách chọn, so sánh và bảo dưỡng – do kỹ sư Vietnam Tomita biên soạn từ tài liệu hãng.
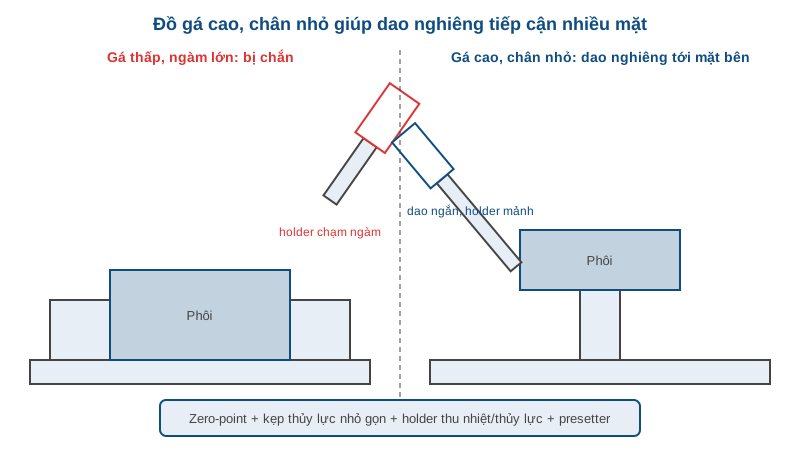
Đồ gá máy 5 trục và đầu kẹp dao: HSK, zero-point, thủy lực, thu nhiệt
Đồ gá máy 5 trục là phần đầu tư bị coi nhẹ nhất khi mua máy, nhưng lại quyết định máy có thực sự gia công được năm mặt trong một lần gá hay không. Một đồ gá thiết kế…
Đọc bài · 12 phút 0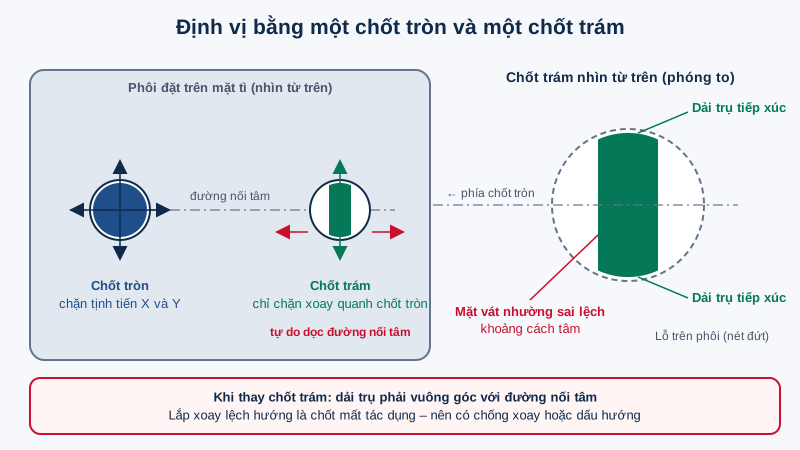
Chế tạo đồ gá, chốt định vị, má kẹp theo bản vẽ: vật liệu, dung sai, kiểm tra nhận hàng và làm lại khi mất bản vẽ
Chế tạo đồ gá, chốt định vị, má kẹp theo bản vẽ là việc lặp đi lặp lại ở mọi xưởng gia công và lắp ráp: chốt mòn sau hàng chục nghìn lần đặt phôi, má kẹp sứt cạnh, tay…
Đọc bài · 10 phút 0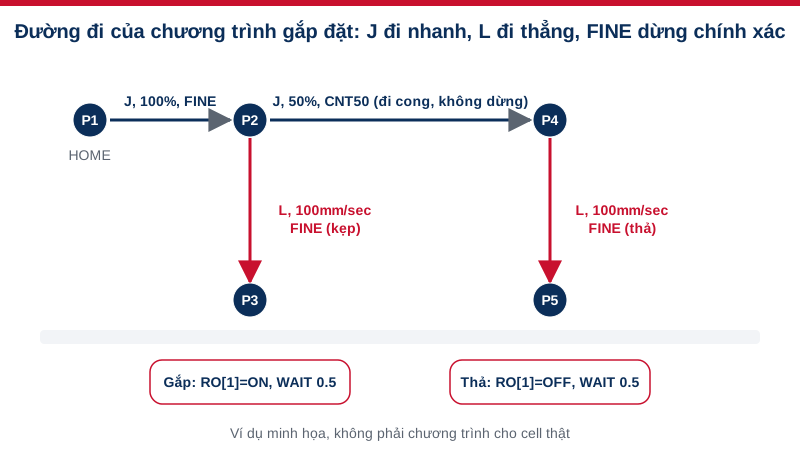
Lập trình robot FANUC bằng TP: lệnh J, L, C, A, FINE, CNT và chương trình gắp đặt mẫu
Trả lời nhanh: lập trình robot FANUC bằng ngôn ngữ TP (Teach Pendant) là việc dạy các điểm bằng pendant rồi xếp chúng thành các dòng lệnh như `J P[1] 100% FINE` hay `L…
Đọc bài · 9 phút 0Sản phẩm khác của PASCAL
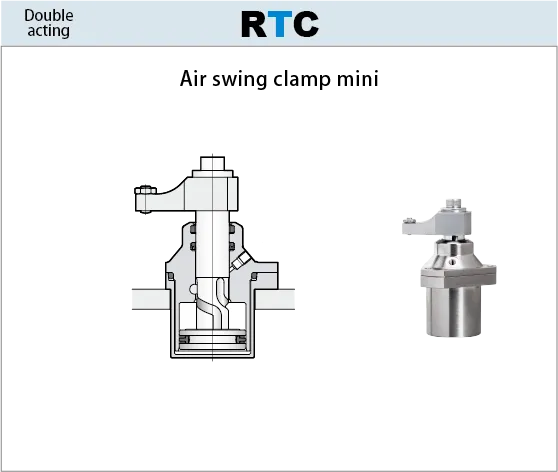
Kẹp khí nén mini PASCAL RTC / RLC – swing clamp và link clamp cỡ nhỏ 0,5 MPa
Kẹp khí nén cỡ mini cho đồ gá nhỏ và robot: RTC là swing clamp mini, RLC là link clamp mini; dải áp 0,1–0,5 MPa, chịu áp 0,75 MPa, nhiệt độ 0–70 ℃, không cần cấp dầu.
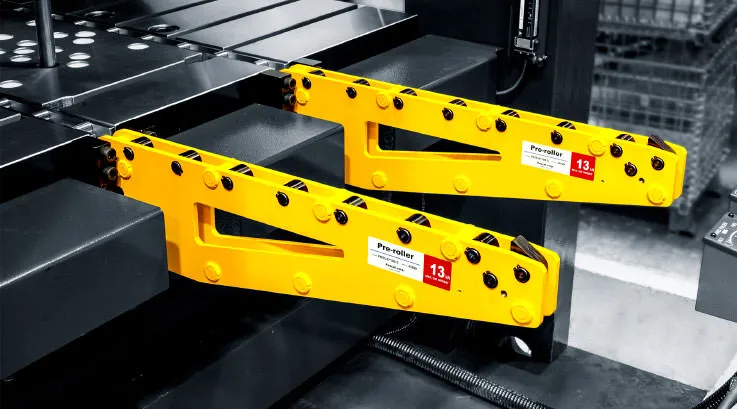
Tay đỡ khuôn (pre-roller) PASCAL PRA / PRF / PRS / PRT / PRC cho máy dập
Tay đỡ khuôn có con lăn lắp phía trước bàn máy dập để đặt và đẩy khuôn vào/ra: PRA tháo rời tiêu chuẩn, PRF tháo rời + gập, PRS/PRT gập ngang, PRC tải nặng; PRA2 cho hành trình khuôn 200–630 mm, khối lượng 3,1–7,2 kg.
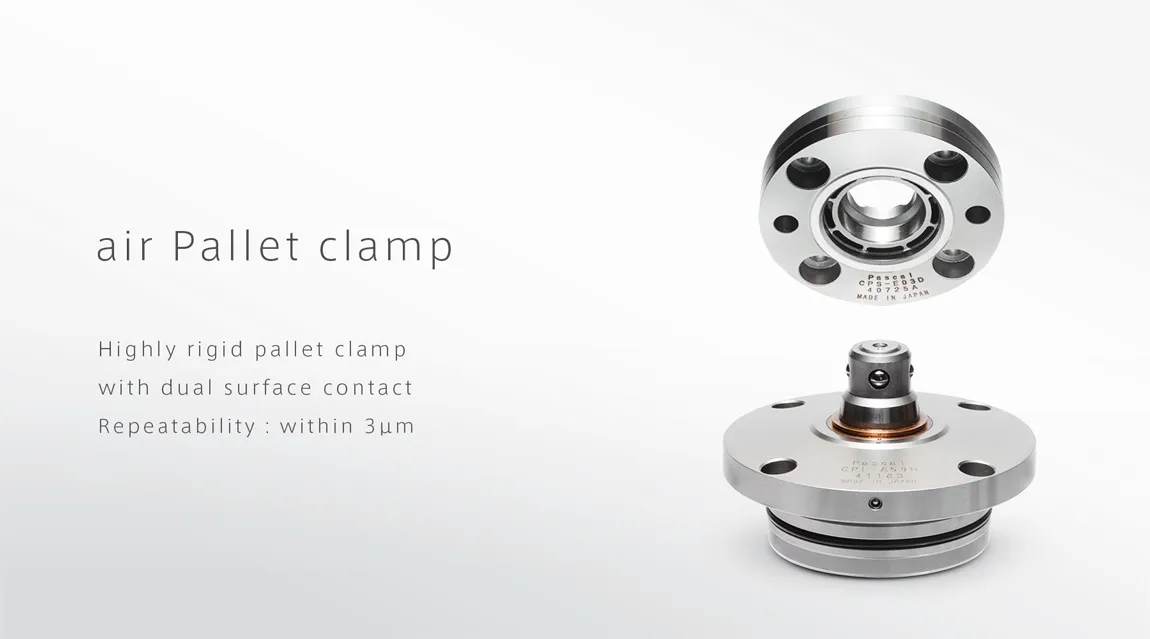
Kẹp pallet khí nén PASCAL CPL / CPY – độ lặp lại 3 μm, không cần dầu
Pallet clamp khí nén tác động kép (khí kẹp, khí nhả) với cùng nguyên lý định vị hai mặt và vòng định vị CPS; CPL 5 cỡ 40–100 lực kẹp 1,5–10 kN ở 0,5 MPa, CPY bản xi lanh kép nhỏ gọn hơn, 5 cỡ 02–10 lực kẹp 1,7–9,8 kN ở 0,5 MPa.
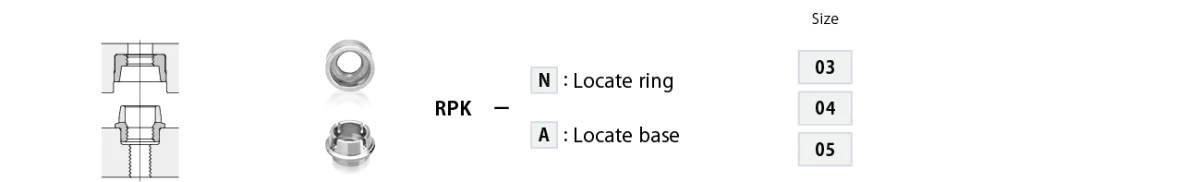
Bộ định vị mini thủ công PASCAL Pal fix mini RPK – inox, lặp lại 3 μm
Phiên bản mini của Pal fix: đế định vị RPK-A và vòng định vị RPK-N bằng inox, tiếp xúc hai mặt côn + mặt tựa, độ lặp lại 3 μm; 3 cỡ 03/04/05 dùng vít M4/M5/M6.
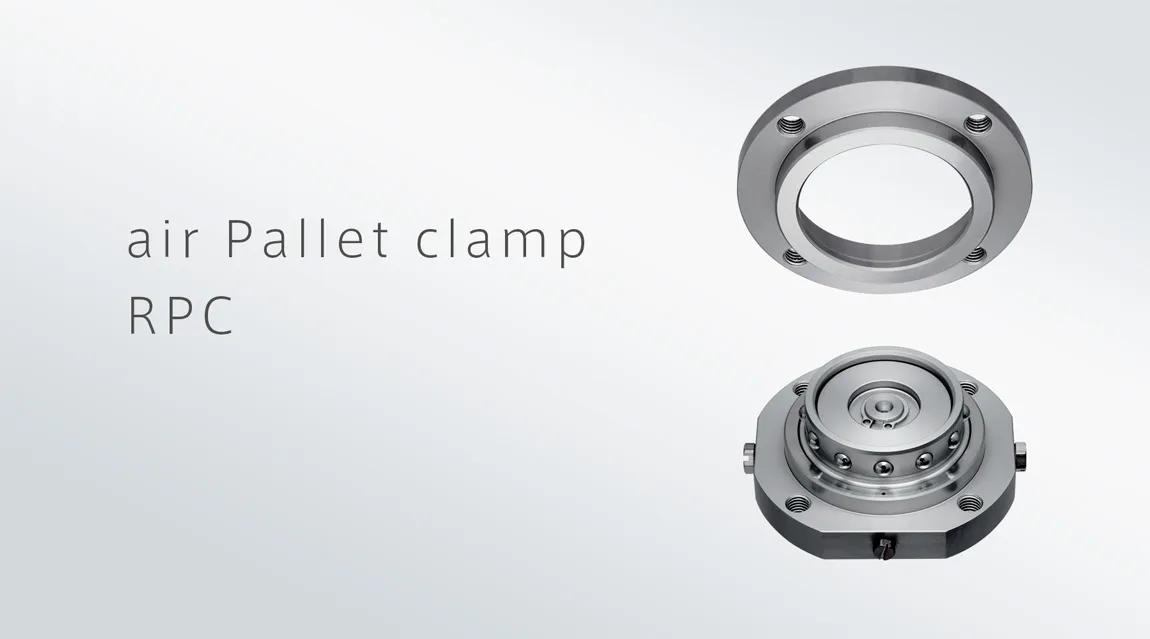
Kẹp pallet khí nén nhỏ gọn PASCAL RPC – cho robot và tự động hóa
Pallet clamp khí nén tác động kép dải áp 0,2–0,5 MPa: lực kẹp 1,25 kN ở 0,5 MPa, hành trình 4 mm, có chức năng nâng pallet 1 mm khi nhả; khối lượng vòng định vị 115 g, đế kẹp 410 g.

Xi lanh kẹp xoay khí nén PASCAL CTX / CTY – 0,1–1 MPa
Swing clamp khí nén tác động kép: CTX bản tiêu chuẩn 4 cỡ 32–63, lực xi lanh 330–1310 N ở 0,5 MPa, dải áp 0,1–1 MPa, hành trình kẹp 10 mm; CTY bản xi lanh kép 5 cỡ 25–63, lực xi lanh 650–3090 N ở 0,5 MPa, hành trình kẹp 8 mm. Góc xoay 90° ±3°, lặp lại vị trí kẹp ±0,5°.
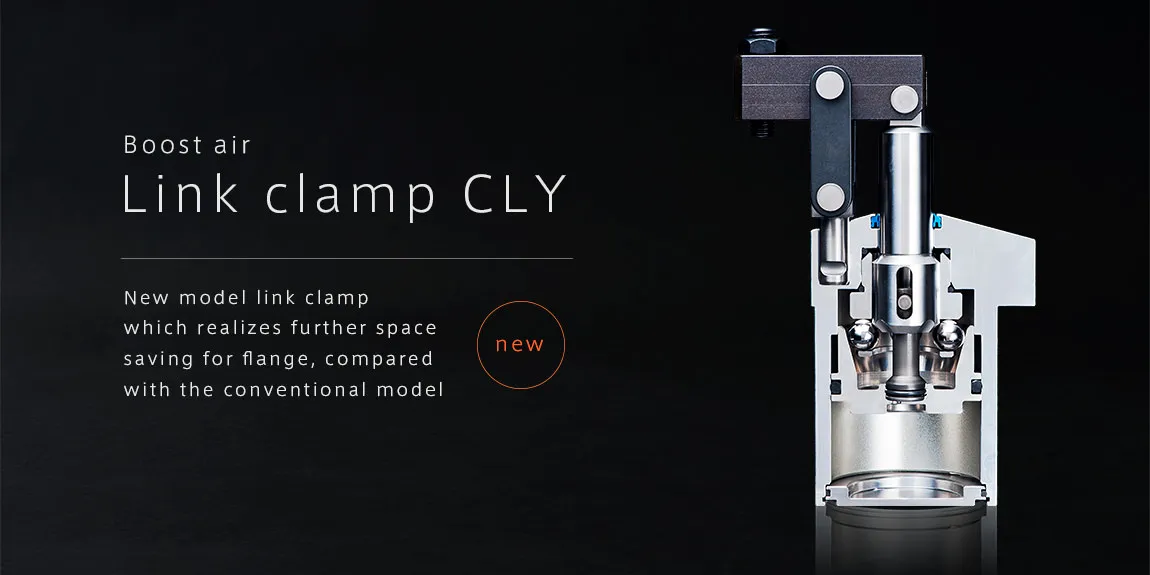
Xi lanh kẹp liên kết khí nén PASCAL CLX / CLZ / CLY
Link clamp khí nén tác động kép: CLX tiêu chuẩn 4 cỡ 32–63, lực xi lanh 400–1560 N ở 0,5 MPa, dải áp 0,1–1 MPa; CLZ bản xi lanh kép, nhỏ hơn 2 cỡ mà lực tương đương (CLZ25: 590 N ở 0,5 MPa); CLY bản tăng lực; CLX-T có cảm biến.
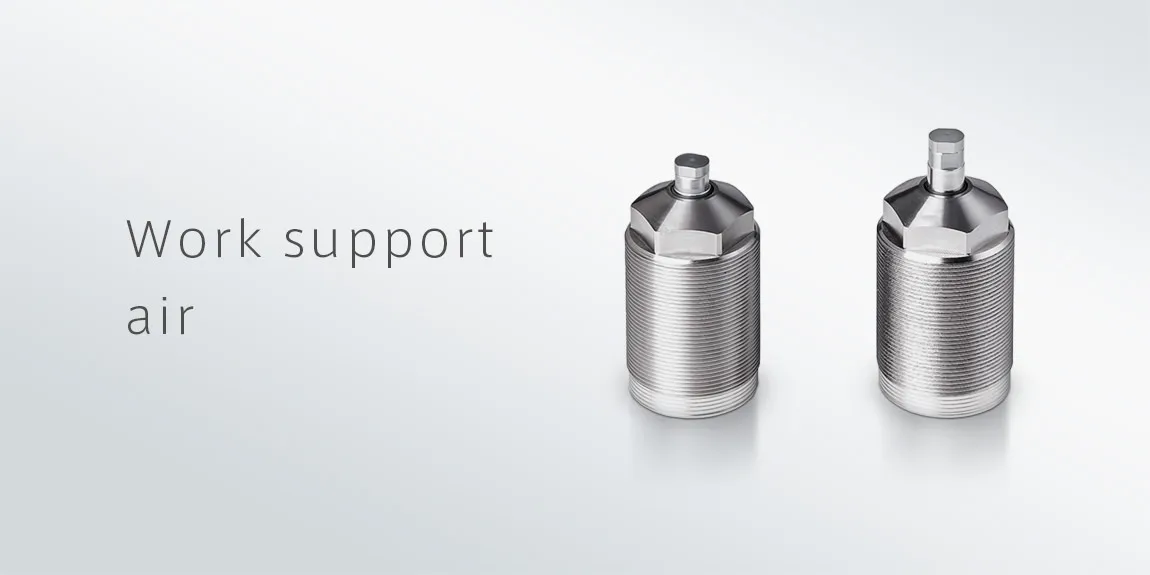
Đỡ phôi khí nén (air work support) PASCAL CSS / CSX
Work support khí nén thân ren: CSS nâng bằng khí, CSX nâng bằng lò xo, cả hai khóa bằng khí. 6 cỡ 005–05, lực đỡ 0,5–5,0 kN ở 1 MPa, dải áp 0,4–1 MPa, hành trình plunger 6,5–8 mm.
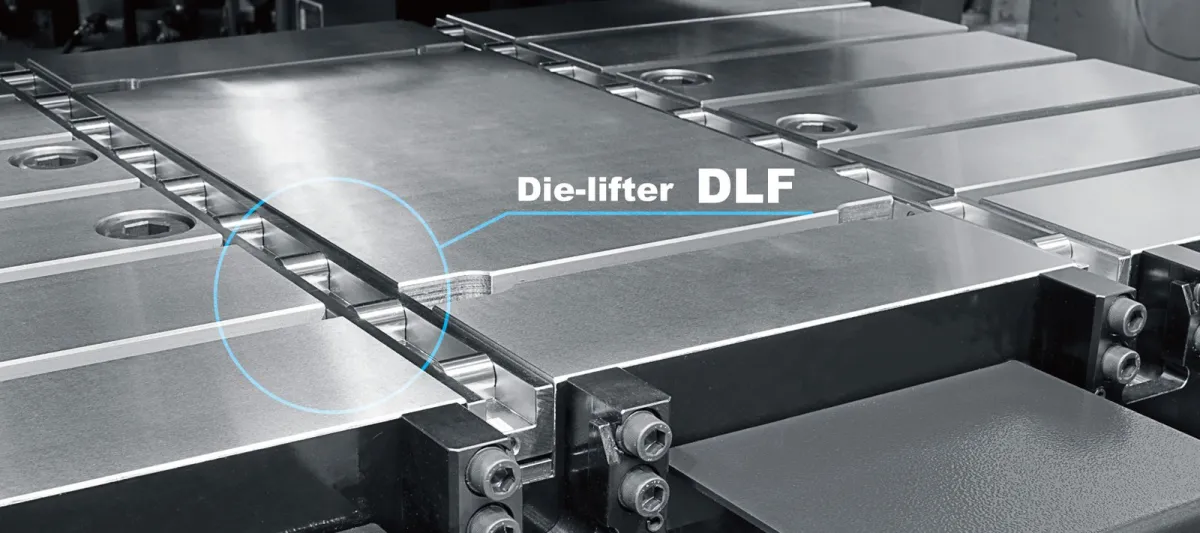
Ray nâng khuôn thủy lực PASCAL DLF và ray con lăn lò xo DRA cho máy dập
Thiết bị nạp khuôn lắp trong rãnh T của bàn máy dập: DLF nâng khuôn nặng bằng xi lanh thủy lực 24,5 MPa để đẩy khuôn bằng lực nhỏ; DRA là ray con lăn nâng bằng lò xo, không cần nguồn, cho khuôn nhỏ – trung bình, lắp vừa đa số rãnh T có sẵn.
Kẹp khuôn trên di chuyển (traveling clamp) PASCAL TRA / TRC / TRX cho máy dập
Hệ kẹp khuôn trên tự chạy vào vị trí kẹp: TRA dẫn động xi lanh khí, TRC/TRX dẫn động động cơ điện, TRD hành trình ngắn; lực kẹp 39,2 / 61,7 / 98,0 kN ở 24,5 MPa, hành trình kẹp 8 mm. Hãng ghi nhận đã giao 120.000 bộ.
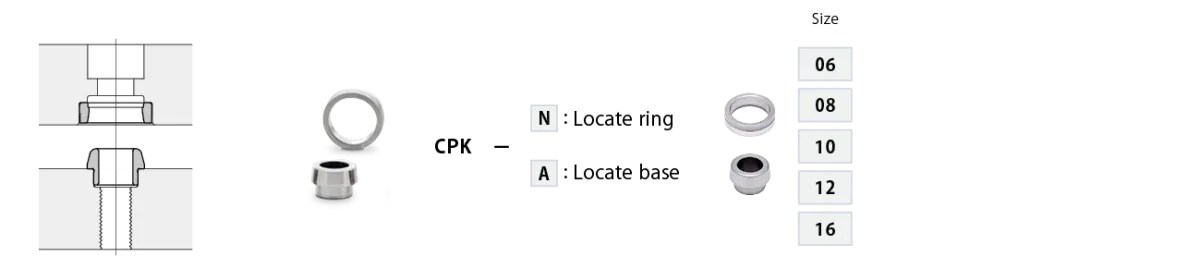
Bộ định vị pallet thủ công PASCAL Pal fix CPK – inox, độ lặp lại 3 μm
Bộ định vị thủ công gồm đế định vị CPK-A và vòng định vị CPK-N bằng inox, tiếp xúc hai mặt côn + mặt tựa, siết bằng vít. Độ lặp lại 3 μm (tùy hướng lắp và tải), 5 cỡ 06–16; lực kẹp tối thiểu cần cho một cặp 7,5–21,5 kN.
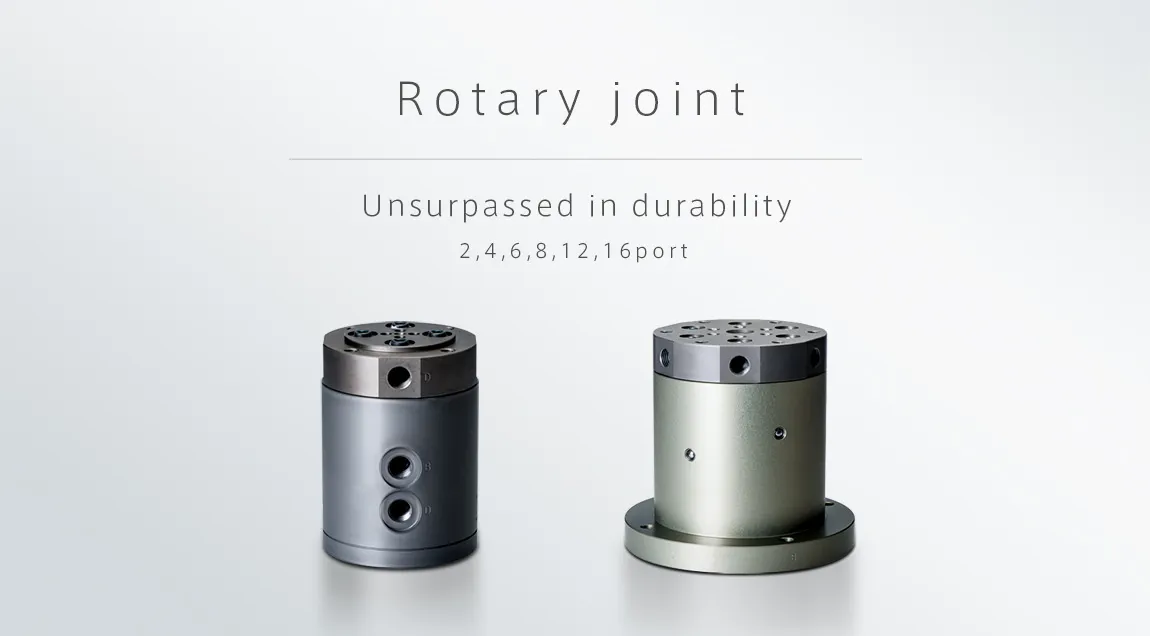
Khớp quay (rotary joint) PASCAL WRA / WRB – 2 đến 16 mạch, 7–25 MPa
Khớp quay truyền dầu/khí cho bàn xoay, đồ gá quay: WRA đến 25 MPa với 2/4/6/8 mạch (có bản mặt bích) và WRA66/WRA88 quay kép 12/16 mạch; WRB 7 MPa 2–8 mạch cộng 1 mạch xuyên tâm cho dung dịch làm mát.
Sản phẩm tương tự từ hãng khác – Phụ kiện gia công kim loại
So sánh thêm các lựa chọn cùng nhóm để tối ưu giá và thời gian giao. Vietnam Tomita báo giá được tất cả các hãng dưới đây.
Kẹp bắt giữ (Catch Clamp) WKB: 4 cỡ, lực kẹp 16–90 N, giữ rút 32–180 N, khóa lò xo chỉ cần khí để nhả, nặng từ 7 g – cố định pallet/tấm gá cho tay robot và kho chứa
Catch Clamp WKB là kẹp bắt giữ cỡ nhỏ mới của KOSMEK (Kobe, Nhật Bản), đưa lên trang sản phẩm ngày 01/09/2026, dùng để cố định pallet, tấm gá hoặc dụng cụ trên tay robot, trạm làm việc và kho chứa (stocker). Kẹp tác động đơn: lò xo bên trong khóa bạc (bush) khi xả khí, chỉ cần cấp khí 0,3–0,7 MPa một mạch áp dương để nhả, nên tiêu thụ khí rất thấp. Bốn cỡ ren M10×0,75 / M12×1,0 / M16×1,0 / M20×1,5 cho lực kẹp (kéo bạc áp sát mặt tựa) 16 / 30 / 60 / 90 N và lực giữ chống rút 32 / 60 / 120 / 180 N, khối lượng thân kẹp chỉ 7 / 12 / 23 / 41 g, độ lặp vị trí 0,15 mm, thân thép không gỉ, nhiệt độ làm việc 0–70 °C (bản V/C tới 120 °C, bản C cho phòng sạch).
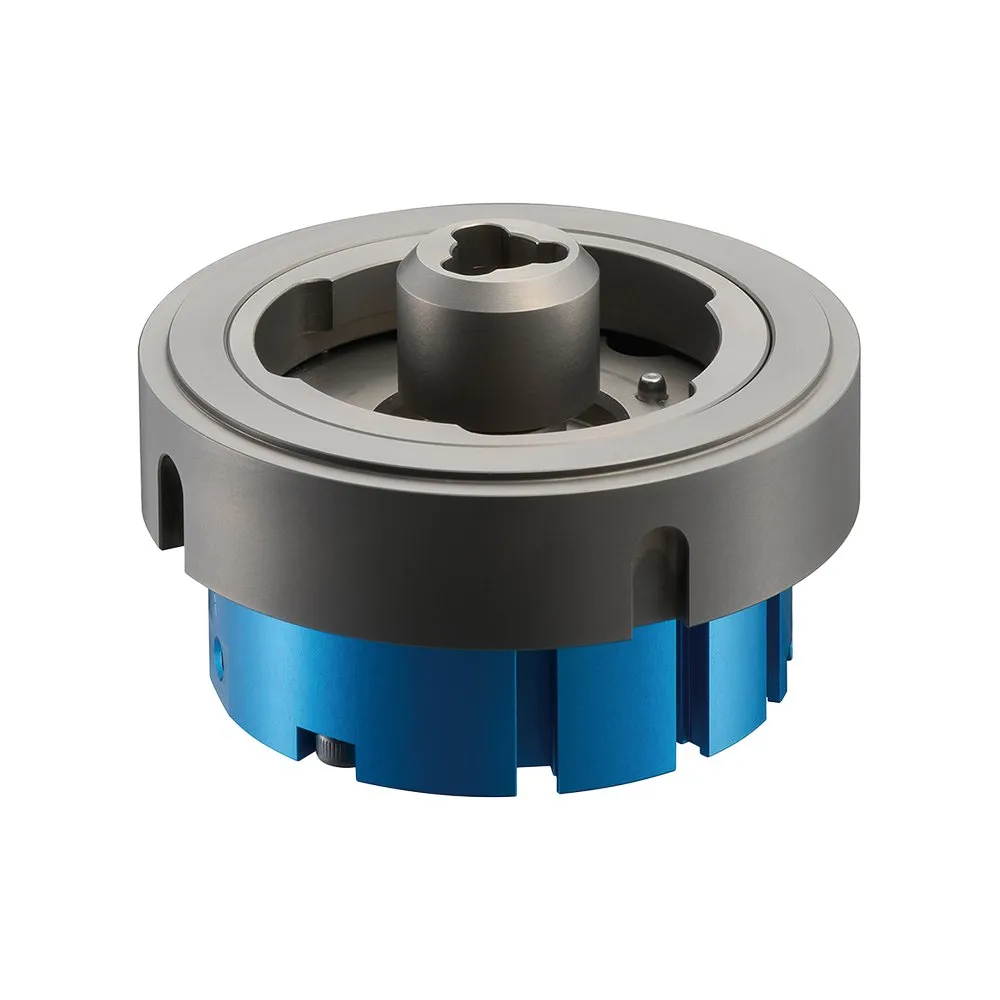
Tay kẹp robot thay mặt kẹp nhanh KITAGAWA QGB / QG – đổi đồ gá chỉ bằng nới đai ốc khóa
Tay kẹp robot giảm thời gian chuẩn bị: đế cố định QGB06, QGBL06 (hành trình dài), QGB08, QGB11 và mặt kẹp thay nhanh QG (2 chấu QG20.., 3 chấu QG30..); đổi đồ gá chỉ bằng nới đai ốc khóa, không cần dạy lại robot hay chỉnh; nhẹ, gọn, thay tay nên dễ lắp thêm; lực kẹp 750–2.700 N ở 0,6 MPa.
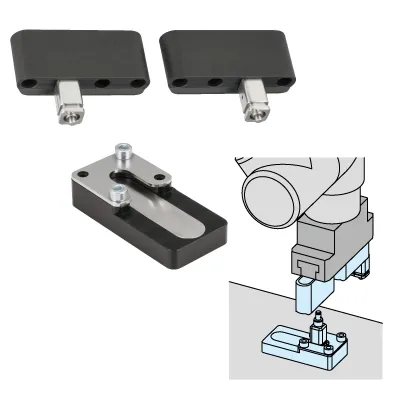
Tay gắp đổi vị trí ngón bằng chuyển động robot – Flex Gripper
Imao ra mắt Flex Gripper ngày 24/2/2026 – tay gắp robot thay đổi vị trí ngón chỉ nhờ chuyển động của cánh tay, kèm trạm điều chỉnh để robot tự đặt lại ngón. Một tay gắp xử lý được nhiều cỡ phôi, chuyển đổi mã hàng mà không phải dừng robot để thay tay hay thay ngón.
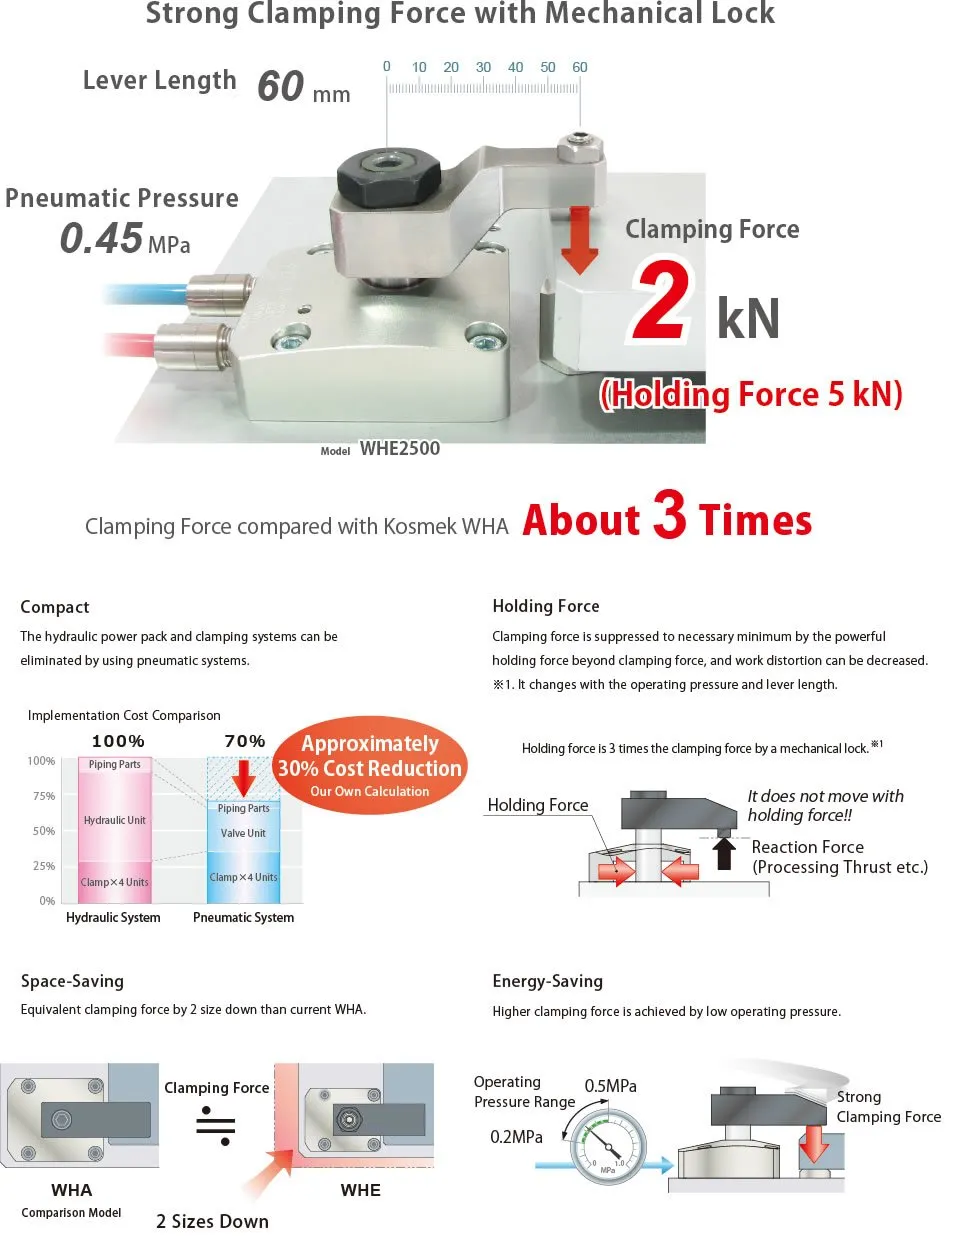
Xi lanh kẹp xoay khí nén lực cao KOSMEK WHE – khóa cơ khí, lực giữ gấp 3 lực kẹp, 0.2–0.5 MPa
Xi lanh kẹp xoay khí nén lực cao (high-power pneumatic swing clamp) KOSMEK WHE, 6 cỡ lực xi lanh 0.4 / 0.6 / 1.0 / 1.6 / 2.4 / 3.9 kN ở 0.5 MPa (WHE0450 … WHE4000). Khóa cơ khí cho lực giữ khoảng 3 lần lực kẹp, áp suất khí 0.2–0.5 MPa. Tùy chọn cam báo D, cảm biến khí M/N, tay kẹp thay nhanh A/F, tay cân bằng P, góc xoay 30°/45°/60°.
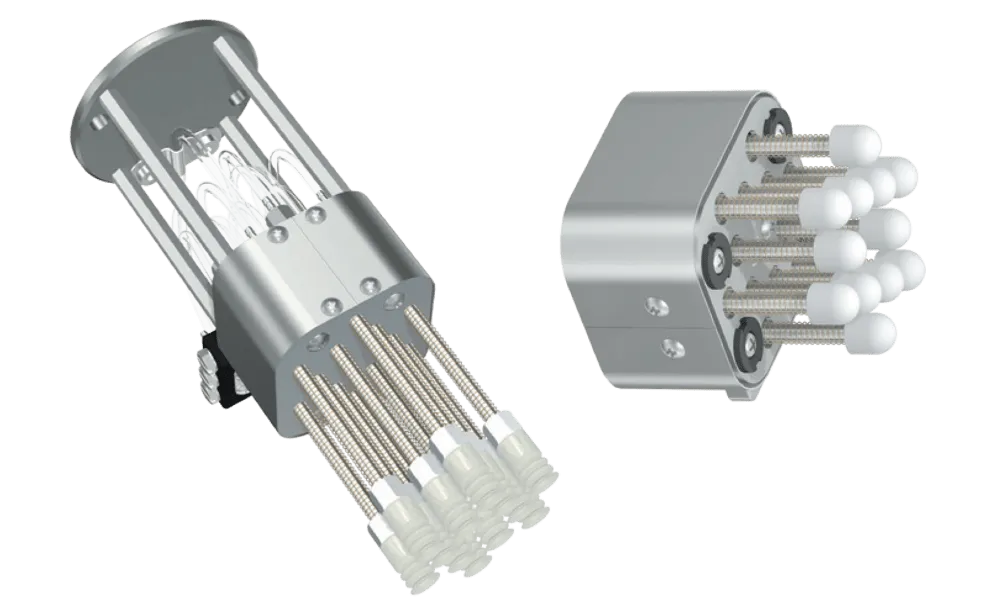
Tay gắp thích ứng TNH – 12 trục khóa riêng tự ôm theo hình dạng chi tiết, bản giác hút và bản kẹp, tải 1 kg, mặt bích ISO 9409-1-50, dùng cho cobot
TNH là dòng tay gắp thích ứng của THK công bố 11/2/2025: 12 trục có thể khóa riêng từng trục tự ôm theo hình dạng chi tiết, nên một tay gắp giữ được nhiều chi tiết khác nhau không phải thay. Hai bản: tay giác hút thích ứng với 12 giác hút ống xếp và van tiết lưu tích hợp, và tay kẹp thích ứng dạng cặp. Giữ, vận chuyển và đặt chi tiết tới 1 kg; mặt bích ISO 9409-1-50-4-M6; gọn nhẹ, phù hợp robot cộng tác.
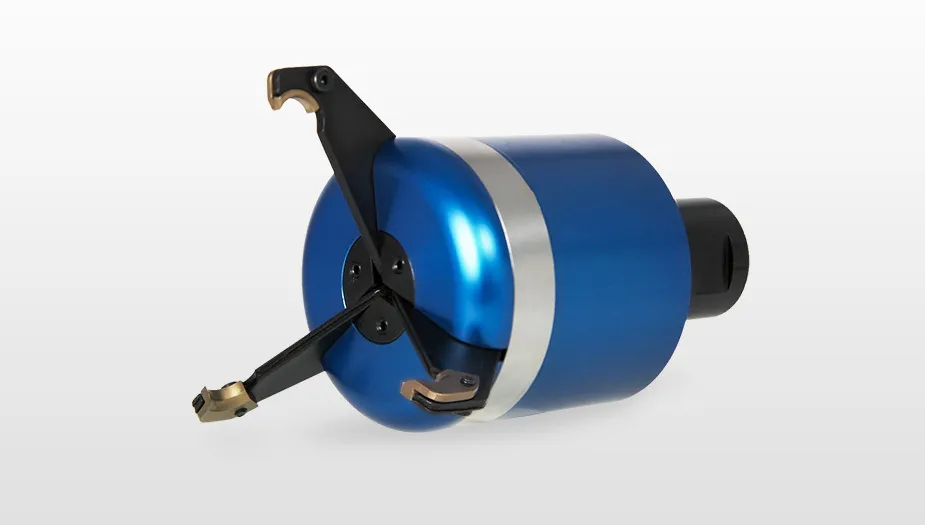
Bộ kéo phôi thanh Grippex chạy bằng áp lực nước làm mát – kẹp 0–105 mm, làm việc từ 0,5 bar tới 20 bar, tự chỉnh, dùng thêm làm tay gắp chi tiết cho máy tiện CNC
Grippex là bộ kéo phôi thanh (bar puller) lắp trên ụ dao máy tiện CNC, hoạt động nhờ áp lực dung dịch làm mát sẵn có của máy, do PCM (Thụy Sĩ) phân phối (sản xuất tại Thụy Điển bởi MPC Automation Systems). Khi mở nước làm mát, piston đẩy các ngón kẹp ôm lấy phôi; tắt nước thì ngón tự mở. Ba cỡ Large, Small, Mini phủ dải kẹp 0–105 mm; bản 2 hoặc 3 ngón tự chỉnh trong cả dải, không cần cài đặt trước; bản 3 ngón kẹp được phôi tròn và lục giác. Chỉ cần 0,5 bar là tạo lực kẹp lớn; chịu tới 20 bar (Large). Lắp ngón robot, Grippex thành tay gắp chi tiết hoặc phôi thừa.
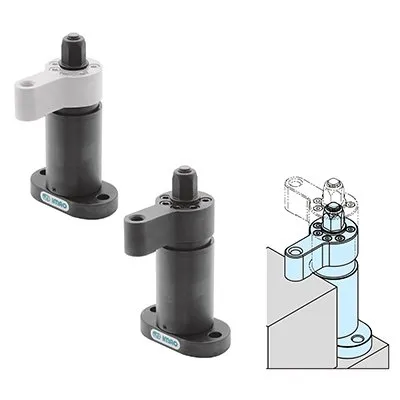
Kẹp xoay và kẹp cạnh thao tác bằng nutrunner IMAO PTSW2 / PTSW3 / PTSC1 – đồ gá cơ khí cho robot
Đồ gá thao tác bằng nutrunner (máy vặn đai ốc) IMAO: kẹp xoay PTSW2-12R, PTSW2-12L (có móc), PTSW2-12NR, PTSW2-12NL (không móc); kẹp xoay kiểu chôn PTSW3-12R, PTSW3-12L, PTSW3-16R, PTSW3-16L; kẹp cạnh PTSC1-12, PTSC1-16. Kẹp/nhả bằng nutrunner gắn trên tay robot hoặc cờ lê tay.
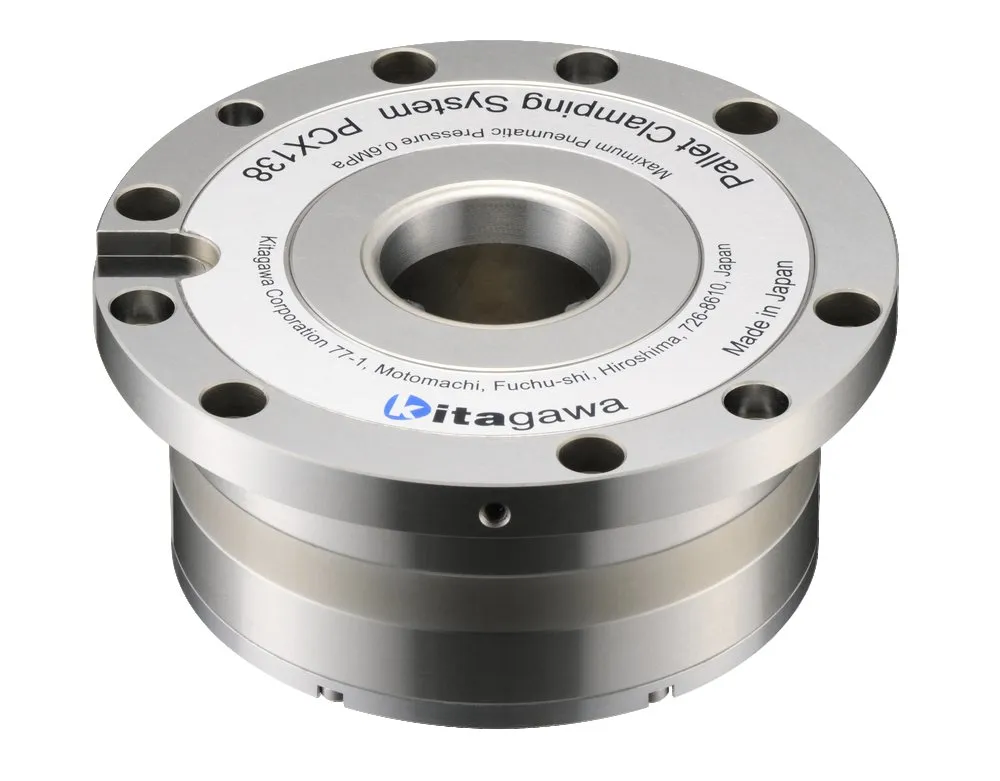
Kẹp pallet chuẩn điểm không KITAGAWA PCX138 – lặp lại 5 μm, thân inox, kèm pallet và đầu kẹp robot
Kẹp pallet (pallet clamp) chuẩn điểm không PCX138 giảm mạnh thời gian chuẩn bị và phục vụ chạy không người: định vị hai mặt cho độ lặp lại 5 μm trở xuống, kẹp bằng lò xo 7 kN hoặc kẹp tăng cường bằng khí 24 kN (0,6 MPa), không cần bơm dầu, toàn thân inox, 4 đường khí (nhả, tăng lực, thổi khí hoặc xác nhận tì); kết hợp tối ưu với bàn xoay NC KITAGAWA.
Cần báo giá PASCAL RPG?
Gửi danh sách mã hàng, chúng tôi phản hồi trong ngày làm việc.