Thay encoder FANUC (pulsecoder) trên motor servo: khi nào cần và làm thế nào
0 lượt xem
Trả lời nhanh: thay encoder FANUC (còn gọi là pulsecoder – bộ phát xung báo vị trí và tốc độ quay của motor về CNC) chỉ nên làm khi đã loại trừ cáp, giắc nối và nhiễu, và đã đo cách điện motor. Việc này không giống thay một cái quạt: tài liệu FANUC dặn không tự tháo motor, và quy trình thay pulsecoder nằm riêng trong sách bảo trì motor. Bài này giúp bạn quyết định có phải thay encoder hay không, chuẩn bị mã linh kiện, việc cần làm sau khi thay (pin, gốc, chạy thử) và những lỗi hay gặp ở xưởng.
Thay encoder FANUC trên motor servo αi/βi: phân biệt lỗi encoder với lỗi cáp, chuẩn bị mã đúng, an toàn trục đứng, cài lại gốc và chạy thử sau khi thay.
Encoder trên motor servo FANUC làm gì và vì sao thay là việc nghiêm túc
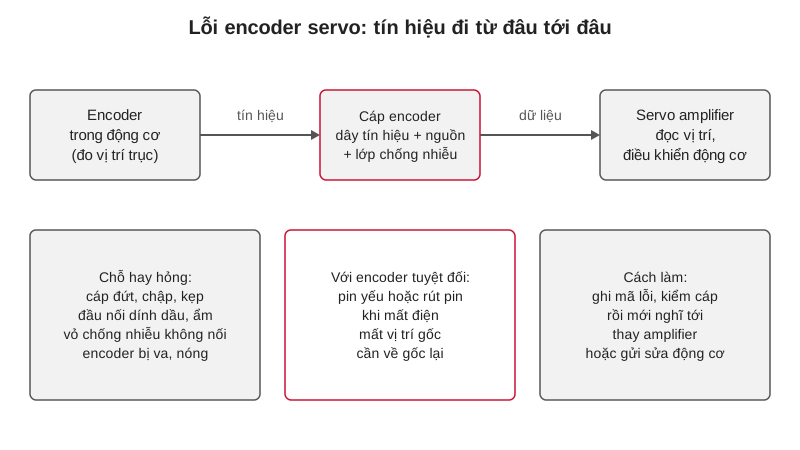
Mỗi motor servo αi hoặc βi có một encoder gắn ở đuôi trục. Encoder đếm xung khi trục quay rồi gửi về bộ khuếch đại (amplifier) và CNC qua cáp tín hiệu. CNC dựa vào đó để biết trục đang ở đâu và quay nhanh hay chậm. Mất tín hiệu này, trục không thể chạy.
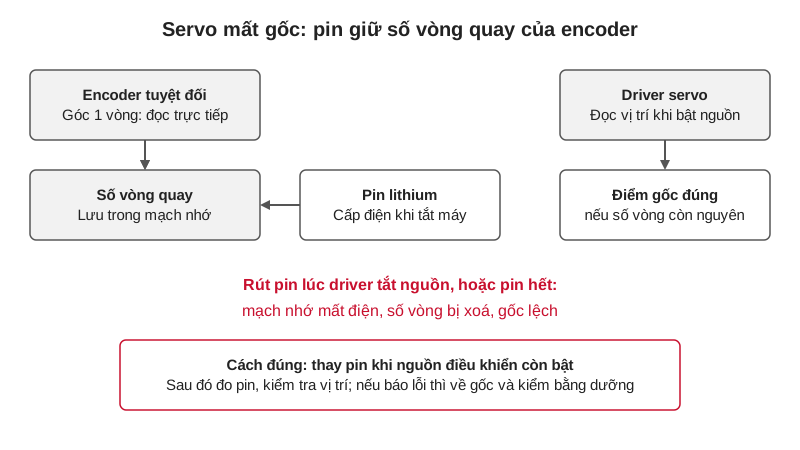
Trên máy FANUC đời i, encoder thường là loại nối tiếp (serial): dữ liệu vị trí đi theo đường truyền số, có kiểm tra lỗi. Nhiều máy dùng loại tuyệt đối (absolute): nhờ pin hoặc tụ nhớ, máy giữ được vị trí khi tắt nguồn nên bật lên không phải chạy về gốc. Chi tiết về pin xem bài thay pin máy CNC FANUC.
Vì nằm sát trục, encoder chịu rung, nhiệt, dầu cắt gọt. Đây là lý do nó có thể hỏng. Nhưng cũng vì nằm sát trục nên thay encoder là thay đúng bộ phận làm máy biết vị trí. Lắp sai là mất gốc, trục rung hoặc báo lỗi phase.
- Encoder tuyệt đối hỏng hoặc mất dữ liệu: phải cài lại gốc (xem mất điểm gốc máy CNC FANUC).
- Encoder bẩn hoặc vào dầu: có thể báo lỗi chập chờn, lúc có lúc không.
- Encoder lắp lệch, cáp lỏng: giống lỗi encoder nhưng không cần thay linh kiện.
Dấu hiệu nào cho thấy phải thay encoder, dấu hiệu nào chưa
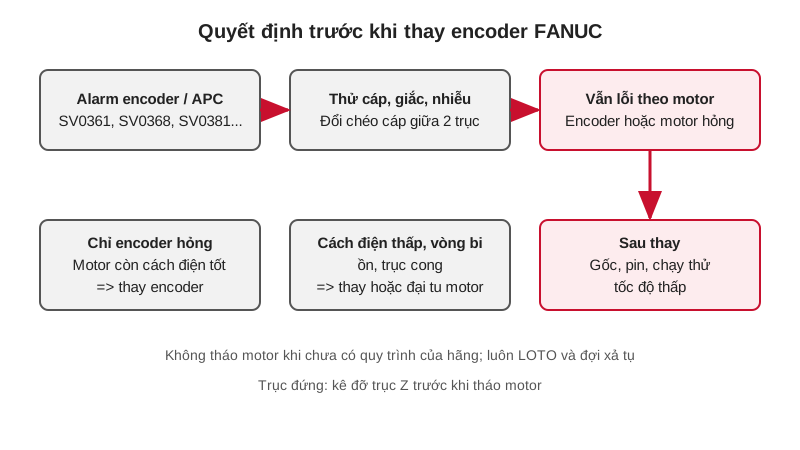
Trước khi đặt mua, hãy trả lời câu hỏi: lỗi nằm ở encoder, ở cáp hay ở amplifier? Từ kinh nghiệm xưởng, phần lớn lỗi encoder chập chờn là do cáp và giắc, không phải do encoder. Thay encoder khi chưa đo gì là cách tốn tiền nhất.
Các alarm liên quan đến pulsecoder xuất hiện trong sách bảo trì motor FANUC B-65285EN, ví dụ SV0361 (lỗi phase pulsecoder, loại gắn trong), SV0381 (lỗi phase, loại tách riêng), SV0368 (lỗi dữ liệu nối tiếp, loại gắn trong). Số alarm và tên chính xác tùy đời máy (16i, 18i, 0i, 30i), nên luôn đối chiếu bảng của đúng dòng máy. Bài lỗi encoder FANUC SV0368 SV0369 đi sâu vào nhóm này.
| Triệu chứng | Nghi ngờ đầu tiên | Kiểm tra trước khi thay | Thay encoder khi |
|---|---|---|---|
| Alarm serial data / phase xuất hiện ngẫu nhiên | Cáp, giắc, nhiễu | Cắm lại giắc, xem coolant, đổi chéo cáp giữa hai trục cùng loại | Lỗi đi theo motor sau khi đổi chéo |
| Alarm xuất hiện ngay khi bật nguồn, lúc nào cũng có | Encoder hoặc cáp đứt | Đo thông mạch cáp, xem đèn LED amplifier | Cáp tốt, thử cáp khác vẫn lỗi |
| Trục rung, giật khi chạy chậm | Cơ khí, gain, encoder | Quay tay thử, xem tải cơ khí, xem sai số vị trí | Cơ khí tốt và rung vẫn có khi tách tải |
| Báo pin yếu hoặc mất vị trí tuyệt đối | Pin, cáp pin | Đo điện áp pin, kiểm tra cáp pin | Chỉ khi encoder không giữ dữ liệu dù pin tốt |
| Motor ồn, nóng, cách điện thấp | Motor, không phải encoder | Đo cách điện cuộn dây | Chỉ khi motor còn tốt mà encoder hỏng |
Lưu ý kỹ thuật: Đổi chéo cáp hoặc motor giữa hai trục chỉ làm khi hai trục cùng loại motor và cùng tham số. Ghi lại vị trí trước khi đổi, và trả về chỗ cũ sau khi thử.
Chuẩn bị trước khi thay encoder FANUC
Công việc này nên chuẩn bị trong một buổi và làm trong buổi khác. Thiếu một món là phải dừng giữa chừng, trục treo, máy nằm đó.
Đọc đúng mã motor và mã encoder
Trên tem motor có mã dạng A06B-xxxx-Bxxx (mã motor), có thể kèm đuôi sau dấu #. Encoder của hai motor trông giống nhau nhưng khác độ phân giải, khác kiểu giao tiếp. Phải khớp theo mã motor, không theo hình dáng. Chụp tem rõ nét gửi người bán hoặc kỹ thuật viên để họ đối chiếu. Không chắc thì hỏi, không đoán.
Sao lưu và ghi lại
- Sao lưu tham số, PMC, bù pitch theo bài sao lưu dữ liệu CNC FANUC.
- Chụp màn hình các tham số điểm gốc (grid shift) và vị trí hiện tại của trục.
- Chụp ảnh cáp, đánh dấu vị trí giắc, hướng cáp ra khỏi motor.
- Ghi lại số hiệu pin, thời gian thay pin gần nhất.
Dụng cụ và vật tư
- Bộ lục giác, cờ lê lực, dụng cụ tháo khớp nối đúng cỡ.
- Dung môi sạch cho đầu nối, mỡ hoặc keo theo hướng dẫn của sách bảo trì.
- Đồng hồ đo cách điện 500 VDC để kiểm tra motor trước khi lắp lại.
- Găng chống tĩnh điện, khay chứa ốc, bao bì để encoder không dính bụi.
An toàn khi thay encoder: điện, trục đứng, tĩnh điện
Tài liệu bảo trì FANUC nêu rõ: chờ xả điện trước khi thao tác bên trong amplifier. Sách bảo trì 0i-F Plus (B-64695EN) ghi chờ 20 phút sau khi tắt nguồn trước khi thay amplifier servo hoặc spindle. Với motor, hãy làm theo quy trình LOTO: cắt nguồn, khóa, treo thẻ, kiểm tra điện áp bằng đồng hồ.
Sách hướng dẫn motor còn dặn không tháo rời motor (do not disassemble a motor), và với việc thay pulsecoder thì tham khảo sách bảo trì B-65285EN hoặc B-65325EN. Tức là: không nên làm theo kinh nghiệm truyền miệng. Ai thực hiện phải có tài liệu đúng đời và dụng cụ đúng.
Với trục đứng (Z), kê đỡ trục hoặc đầu trục chính trước khi tháo motor. Nếu motor có phanh, phanh mở khi có nguồn; tháo motor mà không giữ tải thì trục Z có thể rơi. Chụp ảnh, chốt cơ khí, rồi mới tháo.
- Không thay pin encoder khi tắt nguồn amplifier: mất dữ liệu vị trí tuyệt đối.
- Chạm tay vào mạch encoder khi chưa xả tĩnh điện có thể làm hỏng bộ phận.
- Không dùng đồng hồ đo cách điện lên cổng tín hiệu encoder.
Quy trình thay encoder tổng quát, theo thứ tự
Phần này là khung chung, không thay cho sách bảo trì. Mô-men siết, khe hở, vị trí đánh dấu, loại khớp nối đều khác nhau theo đời motor (αi, βi, loại có phanh, loại tải nặng). Tra đúng mã manual trước khi làm.
Từ lúc tắt máy đến lúc tháo
- Xác nhận lỗi bằng đo kiểm, không chỉ bằng alarm.
- Sao lưu, cắt nguồn, LOTO, chờ xả, đo lại điện áp.
- Đỡ tải trục đứng, tháo nắp che, tháo cáp encoder và cáp động lực, bịt đầu giắc để dầu không vào.
- Đánh dấu motor và mặt bích. Tháo motor khỏi máy nếu quy trình yêu cầu, nâng bằng dụng cụ phù hợp.
Từ lúc tháo đến lúc lắp
- Làm sạch bên ngoài motor trước khi mở nắp, tránh bụi và dầu rơi vào bên trong.
- Tháo encoder theo trình tự của sách. Ghi lại hướng lắp, vị trí rãnh, vị trí khớp. Nếu motor có khớp bù lệch trục (kiểu Oldham) giữa trục motor và encoder, đừng làm rơi và đừng lắp ngược mặt; cấu tạo cụ thể tùy đời motor, theo sách.
- Kiểm tra gioăng, phớt chống dầu. Thay mới khi có vết nứt hoặc chai cứng.
- Lắp encoder mới đúng mã, siết bằng cờ lê lực theo giá trị của sách.
- Đo cách điện cuộn dây (500 VDC), nối lại cáp, kiểm tra từng giắc đã khóa chặt.
Sau khi lắp
- Mở nguồn, kiểm tra không còn alarm encoder, kiểm tra pin có điện.
- Xóa alarm APC theo hướng dẫn; với encoder tuyệt đối, phải cài lại điểm gốc.
- Chạy thử ở tốc độ thấp, override 10–20%, dừng ngay khi nghe tiếng bất thường.
- Chạy toàn hành trình, so sánh sai số vị trí và tải motor với trước khi lỗi.
Lỗi hay gặp sau khi thay encoder và cách xử lý
Sau khi thay, một số máy báo lại alarm khác với lúc đầu. Đa số do một trong ba nguyên nhân: lắp lệch, mã sai, hoặc chưa cài lại gốc.
| Hiện tượng | Nguyên nhân hay gặp | Cách xử lý |
|---|---|---|
| Alarm phase hoặc serial data ngay sau thay | Lắp lệch, giắc chưa khóa, mã encoder sai | Kiểm tra lại giắc, đối chiếu mã, mở nắp xem lắp đúng khớp |
| Máy báo mất gốc, trục chạy sai điểm | Encoder tuyệt đối mới chưa có dữ liệu gốc | Cài lại gốc (reference position) theo sách máy, kiểm tra lại bù pitch |
| Trục rung hơn trước khi thay | Encoder lệch tâm, khớp bù lệch trục lắp lỏng | Tháo ra lắp lại, kiểm tra độ đồng tâm |
| Dầu vào encoder sau vài tuần | Phớt chống dầu bị hỏng hoặc không thay | Thay phớt, kiểm tra hướng cáp chống dầu chảy xuống giắc |
| Báo pin yếu sau vài ngày | Pin cũ, cáp pin chạm mạch | Thay pin khi máy đang bật, kiểm tra cáp pin |
Thay encoder hay thay cả motor: cách cân nhắc
Câu hỏi khó nhất không phải làm sao thay, mà là có nên thay không. Nếu motor đã dùng nhiều năm, vòng bi ồn, cách điện giảm, thì thay encoder chỉ hoãn được lỗi. Nếu motor còn tốt, encoder hỏng riêng, thay encoder là phương án gọn.
Đo cách điện cuộn dây bằng đồng hồ 500 VDC trước khi quyết định. Sách bảo trì FANUC nêu các mức tham khảo: từ 100 MΩ trở lên là tốt; từ 10 đến 100 MΩ là cuộn dây bắt đầu xuống cấp, cần theo dõi; từ 1 đến 10 MΩ là xuống cấp nhiều; dưới 1 MΩ là không đạt, nên thay motor. Chi tiết cách đo xem bài đo điện trở cách điện động cơ và kiểm tra motor servo FANUC. Nếu cần thay cả motor, xem thay motor servo FANUC.
Ví dụ giả định: một máy tiện có trục X báo lỗi serial data lúc có lúc không. Đổi chéo cáp giữa trục X và Z, lỗi vẫn đi theo motor X. Cách điện motor đo được hơn 100 MΩ, vòng bi êm. Đây là trường hợp phù hợp để thay encoder, vì motor còn tốt.
- Encoder lỗi, motor tốt, mã encoder còn bán: thay encoder.
- Encoder lỗi, cách điện dưới 10 MΩ hoặc vòng bi ồn: cân nhắc thay hoặc đại tu motor.
- Motor đời cũ, linh kiện ngừng sản xuất: xem linh kiện FANUC ngừng sản xuất.
Tomita hỗ trợ thay encoder FANUC như thế nào
Vietnam Tomita làm dịch vụ bảo dưỡng, sửa lỗi và cung cấp phụ tùng cho máy CNC dùng bộ điều khiển FANUC. Với lỗi encoder, quy trình thường là: chẩn đoán tại xưởng, loại trừ cáp và amplifier, đo cách điện motor, rồi mới đề xuất thay encoder hay thay cả motor. Việc cài lại gốc và chạy thử cũng được thực hiện cùng lúc.
Để khảo sát nhanh, bạn gửi ảnh tem motor, ảnh màn hình alarm và đời bộ điều khiển. Xem thêm bài tổng quan bảo dưỡng máy CNC FANUC hoặc gửi yêu cầu để được báo giá theo thực tế.
Câu hỏi thường gặp
Thay encoder FANUC có tự làm được không?
Về kỹ thuật là làm được, nhưng tài liệu FANUC dặn không tự tháo motor và đưa việc thay pulsecoder vào sách bảo trì riêng. Nếu chưa có sách đúng đời, dụng cụ lực và kinh nghiệm cài gốc, nên nhờ đơn vị dịch vụ. Lắp sai có thể làm lỗi nặng hơn.
Sau khi thay encoder có phải cài lại gốc không?
Với encoder tuyệt đối, có. Dữ liệu vị trí nằm trong encoder và pin. Thay encoder xong, máy mất dữ liệu đó nên phải cài lại điểm gốc theo sách máy, rồi kiểm tra lại bù pitch và vị trí đổi dao.
Mã encoder lấy ở đâu?
Đọc mã motor trên tem (dạng A06B-xxxx-Bxxx, có thể kèm #). Mã encoder phải khớp với mã motor chứ không chỉ theo hình dáng. Gửi ảnh tem cho đơn vị cung cấp để đối chiếu, không nên đoán.
Báo lỗi encoder có chắc là encoder hỏng không?
Không. Cáp đứt ngầm, giắc lỏng, coolant vào đầu nối và nhiễu đều gây alarm giống hệt. Hãy đổi chéo cáp giữa hai trục cùng loại, xem lỗi đi theo cáp hay theo motor, rồi mới kết luận.
Thay encoder xong máy rung thì sao?
Thường do lắp lệch tâm hoặc khớp nối lỏng, hoặc do chưa kiểm tra lại gain. Tháo ra lắp lại, kiểm tra độ đồng tâm. Nếu đã chắc chắn lắp đúng, có thể cần chỉnh lại servo, xem bài về Servo Guide.
Thay encoder trục Z đứng cần lưu ý gì?
Phải đỡ trục Z trước khi tháo motor, vì phanh mở hoặc tháo ra thì tải có thể rơi. Dùng chốt cơ khí hoặc khối chèn, sau đó mới cắt nguồn và tháo.
Chi phí thay encoder FANUC là bao nhiêu?
Phụ thuộc mã motor, tình trạng motor và công việc đi kèm như cài gốc. Vì vậy cần báo giá theo thực tế sau khi biết mã motor và hiện tượng. Gửi thông tin qua trang yêu cầu báo giá.