Robot cộng tác (cobot): an toàn, ứng dụng và các dòng robot cộng tác NACHI CMZ, MZS
0 lượt xem
Robot cộng tác (collaborative robot, gọi tắt là cobot) là robot được thiết kế để làm việc gần người mà không cần hàng rào cứng bao quanh: robot tự giới hạn lực, tốc độ hoặc tự dừng khi người lại gần. Cobot phù hợp các trạm lắp ráp, cấp phôi máy, kiểm tra nơi diện tích chật và người – robot cùng thao tác. Bài này giải thích nguyên tắc an toàn, khi nào nên dùng cobot thay robot công nghiệp thường, và so sánh các robot cộng tác NACHI CMZ05, CMZ12, MZS05, MZS12, MZS18.
Robot cộng tác (cobot) là gì, an toàn theo tiêu chuẩn nào, khi nào nên dùng; so sánh cobot NACHI CMZ05, CMZ12, MZS05, MZS12, MZS18 và nơi mua tại Việt Nam.
Robot cộng tác là gì, khác robot công nghiệp thường thế nào?
Robot công nghiệp thông thường chạy nhanh, lực lớn nên phải đặt trong hàng rào, có cửa liên động: người vào là robot dừng. Robot cộng tác thì được thiết kế để chia sẻ không gian với người: tốc độ, lực va chạm được giới hạn theo đánh giá rủi ro; kết cấu bo tròn, tránh kẹp tay; có cảm biến phát hiện người hoặc va chạm để giảm tốc và dừng.
Lợi thế lớn nhất của cobot là bố trí linh hoạt: đặt ngay cạnh công nhân trên dây chuyền đang có, dời sang trạm khác khi đổi sản phẩm, tiết kiệm diện tích hàng rào. Đổi lại, khi làm việc ở chế độ cộng tác, tốc độ bị giới hạn thấp hơn robot thường – vì vậy nhiều cobot đời mới cho phép chạy nhanh khi không có người và tự chuyển chế độ khi người lại gần.
Tiêu chuẩn an toàn của robot cộng tác
Robot cộng tác NACHI CMZ05, CMZ12, MZS05 được hãng công bố đáp ứng các tiêu chuẩn ISO 13849-1 (an toàn hệ thống điều khiển), ISO 10218-1 (an toàn robot công nghiệp) và ISO/TS 15066 (yêu cầu riêng cho vận hành cộng tác). Tuy nhiên, an toàn của cả trạm còn phụ thuộc dụng cụ cuối tay, phôi và cách bố trí: trang hãng lưu ý tốc độ vận hành phải quyết định theo đánh giá rủi ro cho từng ứng dụng.
Một tay kẹp có cạnh sắc hay phôi nóng vẫn có thể gây nguy hiểm dù robot là cobot. Vì vậy dự án cobot luôn cần bước đánh giá rủi ro, chọn tốc độ – lực giới hạn và khu vực làm việc phù hợp.

So sánh robot cộng tác NACHI
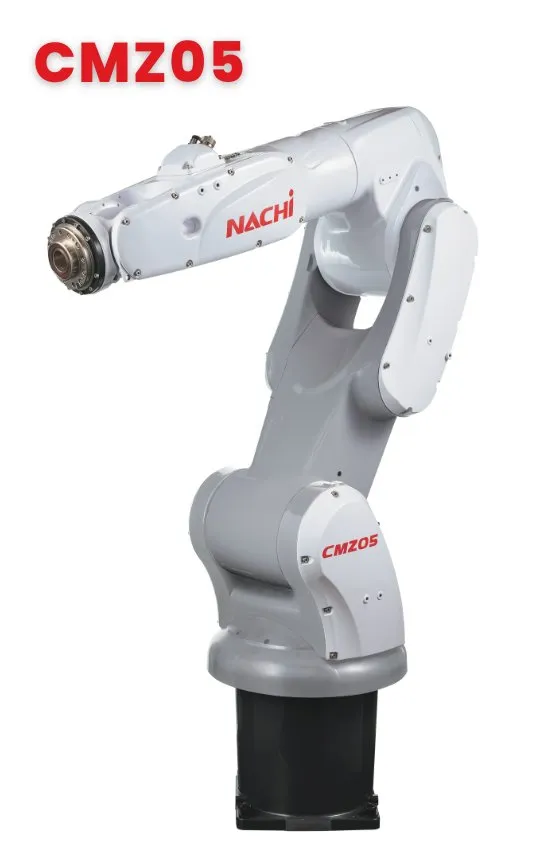
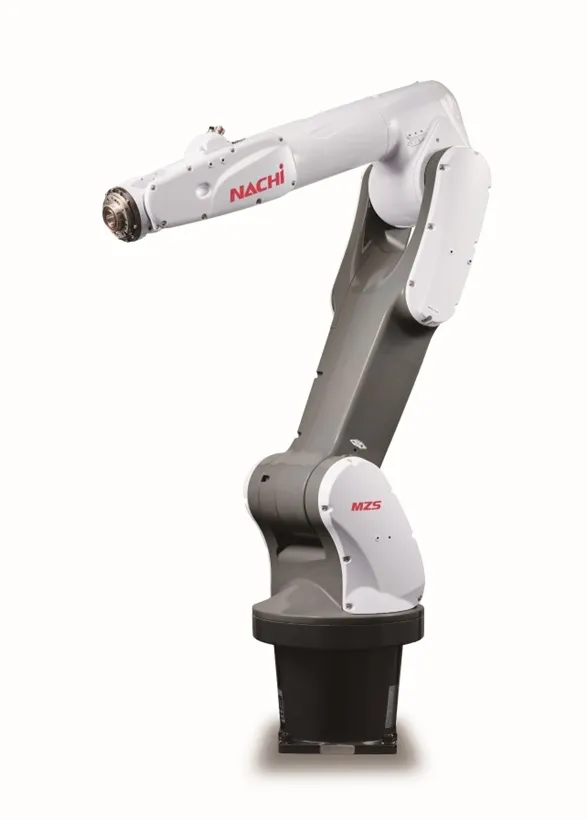
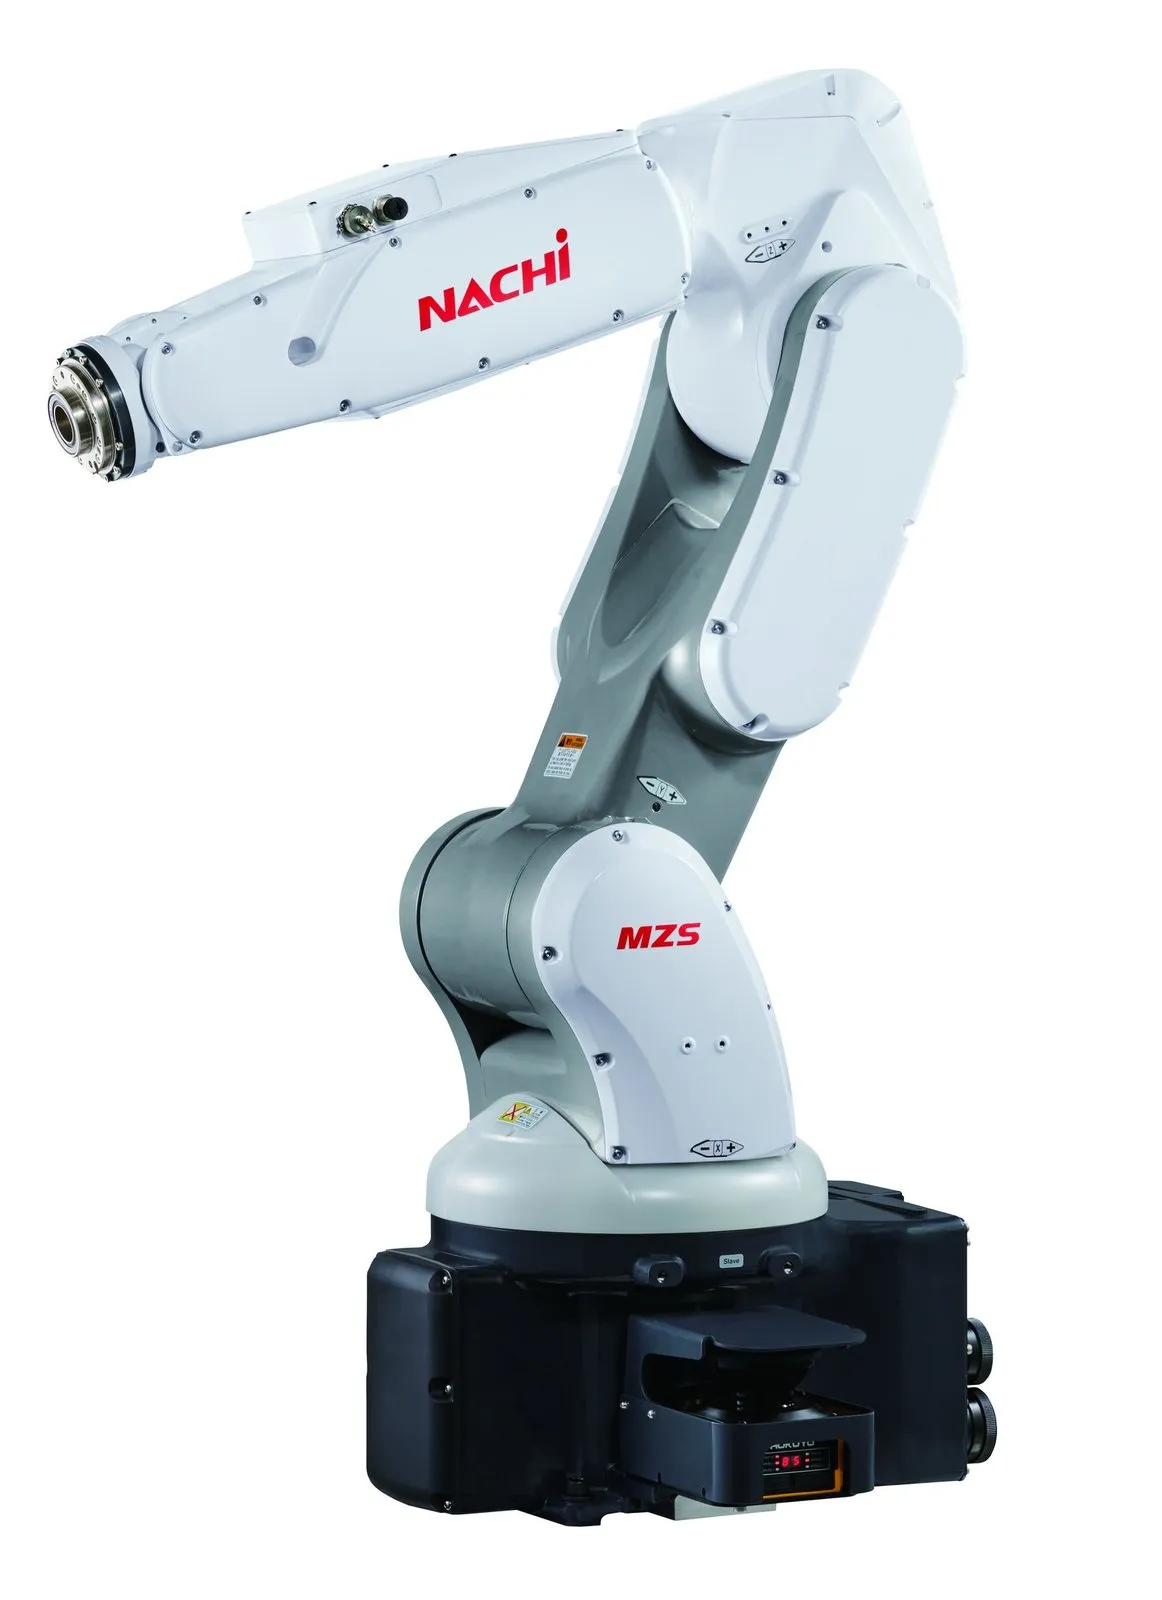
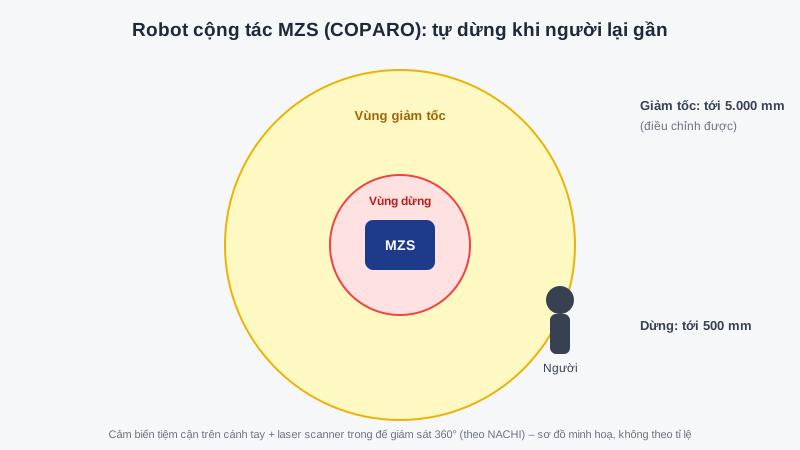
NACHI có hai hướng cobot. Dòng CMZ bổ sung chức năng cộng tác lên nền robot MZ tốc độ cao, thiết kế chống kẹp tay. Dòng MZS (COPARO) – ra mắt từ tháng 12/2024 với MZS05 – dùng cảm biến tiệm cận trên cánh tay và laser scanner trong đế để giám sát 360°, tự giảm tốc rồi dừng trước khi chạm người.
- Trang sản phẩm: CMZ05, CMZ12, MZS05, MZS12 / MZS18.
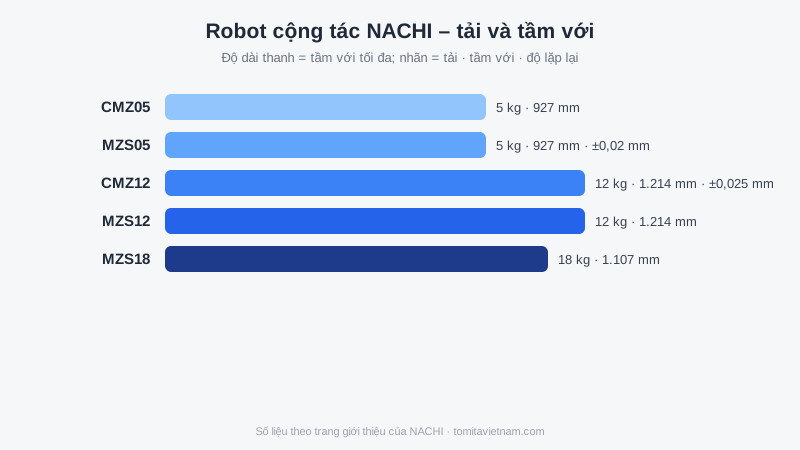
| Model | Tải | Tầm với | Độ lặp lại | Tốc độ (cộng tác / không cộng tác) | Khối lượng |
|---|---|---|---|---|---|
| CMZ05 | 5 kg | 927 mm | – | – / 2.500 mm/s | 53 kg |
| CMZ12 | 12 kg | 1.214 mm | ±0,025 mm | 1.000 / 2.000 mm/s (3.000 mm/s với tải 8 kg) | 66 kg |
| MZS05 | 5 kg | 927 mm | ±0,02 mm | 1.000 / 2.500 mm/s | 60 kg |
| MZS12 | 12 kg | 1.214 mm | ±0,025 mm | – | 75 kg |
| MZS18 | 18 kg | 1.107 mm | ±0,025 mm | – | 74 kg |
Chọn CMZ hay MZS?
CMZ05 / CMZ12 phù hợp khi muốn một robot nền MZ quen thuộc, chuẩn tương đương IP67, thiết kế chống kẹp (CMZ12 có cổ tay rỗng), chạy nhanh ở chế độ không cộng tác. CMZ05 lắp sàn hoặc mặt bàn.
MZS05 / MZS12 / MZS18 phù hợp khi người thường xuyên đi lại quanh robot: hệ cảm biến cho phép robot giảm tốc khi người vào trong khoảng tới 5.000 mm (điều chỉnh được) và dừng ở khoảng tới 500 mm, nên robot ít phải chạy chậm thường trực. MZS05 còn đạt độ sạch ISO Class 4 – hợp linh kiện điện tử, y tế. MZS18 cho tải 18 kg khi cần gắp phôi nặng hơn.
Chọn tải và tầm với như robot thường: cộng khối lượng tay kẹp và phôi, kiểm tra điểm xa nhất cần với; sau đó mới xét kiểu bảo vệ an toàn phù hợp cách người làm việc quanh trạm.
Ứng dụng robot cộng tác trong nhà máy
Cobot hiệu quả ở những trạm mà dựng hàng rào cho robot thường là quá tốn diện tích hoặc người – robot phải cùng thao tác:
Với linh kiện điện tử và thiết bị y tế, độ sạch cũng là tiêu chí chọn: theo NACHI, MZS05 đạt độ sạch ISO Class 4, còn CMZ05, CMZ12 có cấp bảo vệ tương đương IP67 nên chịu được môi trường có bụi, dầu, nước bắn ở xưởng cơ khí. Với cấp phôi máy CNC, robot cần với tới mâm cặp hoặc ê-tô trong máy qua cửa máy, nên đo kỹ khoảng cách và chiều cao cửa trước khi chọn giữa bản 5 kg tầm với 927 mm và bản 12 kg tầm với 1.214 mm.
Một lợi ích ít được nhắc tới là chất lượng ổn định: robot đặt chi tiết đúng vị trí, đúng lực ở mọi chu kỳ, trong khi thao tác tay thay đổi theo mệt mỏi cuối ca. Ở các công đoạn kiểm tra bằng camera, robot giữ khoảng cách và góc chụp lặp lại giúp phần mềm nhận dạng ít báo sai hơn.
- Cấp – lấy phôi máy CNC: đặt cobot cạnh máy, công nhân vẫn tiếp cận máy khi cần.
- Lắp ráp linh kiện nhỏ, vặn vít, ép chi tiết cạnh công nhân.
- Kiểm tra bằng camera, đo, dán nhãn, đóng gói.
- Tra keo, phun chất lỏng trên bàn thao tác.
- Xếp pallet nhẹ cuối dây chuyền ngắn.
- Trạm sản xuất nhiều mã, sản lượng vừa cần dời robot thường xuyên.
Triển khai một trạm robot cộng tác: các bước
Ưu điểm của cobot là đưa vào sản xuất nhanh, nhưng để chạy ổn định vẫn nên làm theo trình tự. Bước 1 – chọn việc phù hợp: công đoạn lặp lại, chu kỳ không quá gấp, phôi nhẹ, người và robot cần ở gần nhau. Bước 2 – đo đạc: khối lượng phôi và tay kẹp, khoảng cách xa nhất, độ chính xác cần thiết, chu kỳ mục tiêu. Bước 3 – chọn robot và tay kẹp, bàn đặt robot chắc chắn, chống rung.
Bước 4 – đánh giá rủi ro: liệt kê các điểm người có thể chạm robot hoặc dụng cụ, chọn giới hạn tốc độ – lực, vùng giảm tốc – vùng dừng; với dòng MZS là chỉnh khoảng cách cảm biến phù hợp lối đi. Bước 5 – lập trình, chạy thử với phôi thật, đo chu kỳ; bước 6 – đào tạo công nhân làm việc cạnh robot và quy trình xử lý khi robot dừng.
Nhiều nhà máy bắt đầu bằng một trạm cobot ở công đoạn đơn giản như cấp phôi máy hoặc đóng gói, đo hiệu quả trong vài tháng rồi nhân rộng. Cách làm này giúp đội kỹ thuật làm quen lập trình robot trước khi đầu tư các ô robot công nghiệp lớn hơn.
- Chọn công đoạn phù hợp cobot.
- Đo tải, tầm với, chu kỳ.
- Chọn robot, tay kẹp, bàn đặt.
- Đánh giá rủi ro, cài giới hạn an toàn.
- Lập trình, chạy thử với phôi thật.
- Đào tạo người làm việc cạnh robot.
Khi nào không nên dùng robot cộng tác?
Cobot không phải lời giải cho mọi trạm. Nếu phôi nặng hơn tải cobot, cần chu kỳ rất ngắn, hoặc dụng cụ nguy hiểm (dao cắt, mỏ hàn, phôi nóng) thì robot công nghiệp thường trong hàng rào thường kinh tế và an toàn hơn: robot chạy hết tốc độ, không bị giới hạn bởi chế độ cộng tác.
Ngược lại, nếu trạm đông người, diện tích chật, sản phẩm thay đổi thường xuyên và tải nhẹ, cobot giúp tiết kiệm hàng rào, dời trạm dễ và giảm thời gian dừng khi người cần can thiệp.
Robot cộng tác giá bao nhiêu? Các khoản cần tính
Giá một trạm cobot gồm: robot + bộ điều khiển; tay kẹp/dụng cụ cuối tay; đồ gá, bàn đặt robot; camera hoặc cảm biến bổ sung (nếu có); lập trình, chạy thử và đánh giá rủi ro an toàn; đào tạo vận hành. Phần robot thường chỉ là một phần của tổng chi phí – nên so sánh theo chi phí cả trạm và thời gian hoàn vốn (công lao động thay thế, số ca, tỉ lệ lỗi giảm).
Để nhận báo giá sát, gửi mô tả công việc, khối lượng phôi, chu kỳ mong muốn và ảnh trạm hiện tại.
Lưu ý kỹ thuật: Robot công nghiệp tốc độ cao không cộng tác như MZ07F, MZ12 và các dòng khác xem bài Đại lý robot NACHI tại Việt Nam.
Mua robot cộng tác NACHI tại Việt Nam
Vietnam Tomita là đại lý phân phối robot NACHI tại Việt Nam, cung cấp robot cộng tác CMZ, MZS, bộ điều khiển, phụ kiện và hỗ trợ kỹ thuật, kèm CO/CQ. Xem toàn bộ trên trang hãng NACHI và danh mục robot – loader – băng tải.
Bài liên quan: robot hàn điểm, robot hàn hồ quang, robot xếp pallet.
Câu hỏi thường gặp
Robot cộng tác giá bao nhiêu?
Tuỳ model, tay kẹp, đồ gá, phần tích hợp và đánh giá an toàn. Gửi mô tả công việc cho Vietnam Tomita để nhận báo giá cobot NACHI theo cả trạm.
Cobot là gì?
Cobot (collaborative robot) là robot cộng tác, được thiết kế để làm việc gần người không cần hàng rào cứng, giới hạn lực – tốc độ hoặc tự dừng khi người lại gần.
Robot cộng tác có an toàn tuyệt đối không?
Không có robot nào an toàn tuyệt đối. Cobot NACHI đáp ứng ISO 13849-1, ISO 10218-1, ISO/TS 15066, nhưng tốc độ vận hành phải quyết định theo đánh giá rủi ro của từng trạm, tính cả tay kẹp và phôi.
Robot cộng tác NACHI tải được bao nhiêu kg?
CMZ05 và MZS05 tải 5 kg, CMZ12 và MZS12 tải 12 kg, MZS18 tải 18 kg (theo hãng).
MZS khác CMZ thế nào?
MZS (COPARO) có cảm biến tiệm cận trên tay và laser scanner trong đế, tự giảm tốc rồi dừng trước khi chạm người; CMZ là nền robot MZ có chức năng cộng tác và thiết kế chống kẹp.
Robot cộng tác có chạy nhanh được không?
Có khi không có người trong vùng: CMZ05 tới 2.500 mm/s, CMZ12 tới 2.000 mm/s (3.000 mm/s với tải 8 kg), MZS05 tới 2.500 mm/s ở chế độ không cộng tác.
Mua robot cộng tác NACHI ở đâu?
Vietnam Tomita là đại lý phân phối robot NACHI tại Việt Nam, cung cấp cobot CMZ, MZS chính hãng kèm CO/CQ và hỗ trợ kỹ thuật.